
眼在手上手眼标定
本文覆盖三轴、四轴、六轴机器人在“眼在手上”场景下的手眼标定流程,并根据机器人能力分别说明随机姿态采样和针尖工具戳点两种方法。
1. 共用准备
注意:三轴/四轴机器人通常建议优先使用针尖工具戳点标定;六轴场景可按业务需求选择随机姿态采样或针尖标定。
2. 标定信息配置(共用)
进入手眼标定界面点击「添加手眼标定」,建议按下列填写:
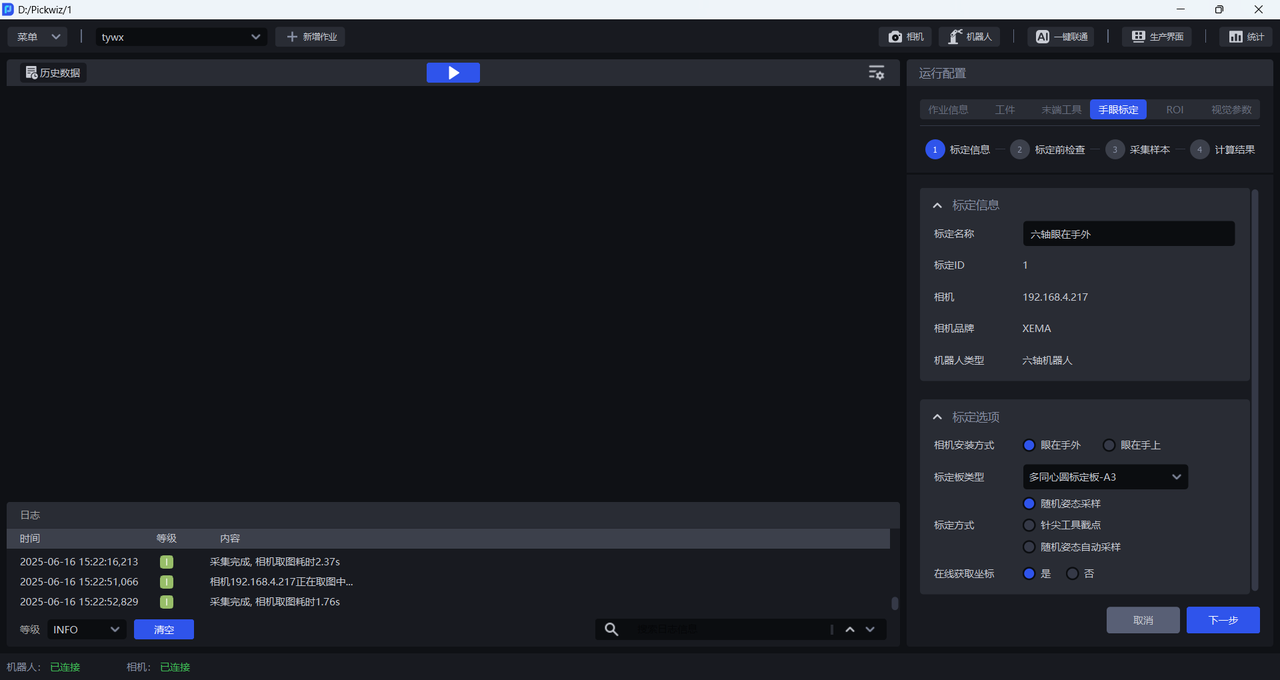
标定名称:按项目命名标定ID:用于标定切换相机:当前连接相机相机品牌:对应型号机器人类型:与机器人配置一致相机安装方式:选择眼在手上标定板类型:按安装高度与机器人类型选择(见下)
| 机器人类型 | 相机安装高度 | 标定板 |
|---|---|---|
| 六轴 | 0.5米以下 | A6多同心圆标定板 |
| 六轴 | 1.5米以下 | A5多同心圆标定板 |
| 六轴 | 1.5米–2.5米 | A4多同心圆标定板 |
| 六轴 | 2.5米以上 | A3多同心圆标定板 |
| 三/四轴 | 0.5米以下 | A6多同心圆标定板 |
| 三/四轴 | 1.5米以下 | A5多同心圆标定板 |
| 三/四轴 | 1.5米–2.5米 | A4多同心圆标定板 |
| 三/四轴 | 2.5米以上 | A3多同心圆标定板 |
3. 标定前检查(共用)
- 检查机器人基座稳固,无明显振动
- 检查相机支架稳固,材料与安装状态稳定
- 将标定板放于工作平台并覆盖作业区域
- 检查机器人精度(不满足要求先按常见问题与FAQ先验)
4. 随机姿态采样标定
4.1 六轴机器人
按 眼在手上六轴 页面原理执行,建议设置:
- 标定方式:选择
随机姿态采样标定 - 在线获取坐标:若机器人有对应标定程序,选择
是,否则选择否 - 控制机器人携带相机在相机视野内采集样本
- 每次点击
开始采样后观察相机检测和机器人检测是否通过 - 样本通过判定后点击
新增样本 - 重复采集,至少保存 5 个有效样本
- 点击
完成采集->计算结果
若出现重复/接近样本:
- 系统提示“与已有样本接近”
- 删除/跳过该样本后继续重新采集
- 直到达到最小有效样本数
4.2 四轴机器人
四轴机器人在界面支持随机姿态采样时,可按同一流程采集至少 5 个有效样本,并使采集位置覆盖不同区域:
- 在机器人允许的旋转方向上尽量分散
- 标定板尽量覆盖视野四角区域
三轴机器人请使用针尖工具戳点标定。
4.3 结果处理
点击 计算结果 后打开 标定结果检查与分析:
- 若误差异常,按误差图和场景图定位样本问题
- 必要时返回采样页补采高质量样本
5. 针尖工具戳点标定
5.1 六轴机器人
- 标定方式:选择
针尖工具戳点标定 - 准备针尖装置并确认针尖在相机观察范围内
- 完成标定信息配置与前置检查后开始采样
开始采样进入点位采集态后,按界面提示顺序点击目标圆心- 每次触点采到后点击
新增样本 - 采集不少于 3–6 个同心圆触点,完成后点击下一步
- 进入计算结果,完成误差检查后写入应用
可选:部分项目会在同一流程下新增采样位置,按
新增位置做多位置采样可提升复杂场景鲁棒性。
5.2 三轴、四轴机器人
流程与六轴一致,建议点位采集更密集时优先触发同心圆内多个圆心,减少几何退化风险。
三轴/四轴建议优先采用针尖工具戳点法;若现场限制无法针尖触点,则优先使用随机姿态采样并提高样本覆盖。
5.3 结果判断
无论哪种机器人类型,最终都需回到 标定结果检查与分析确认:
- 场景图内姿态分布是否足够发散
- 误差图是否符合要求
- 点云重投影是否稳定
6. 选择手眼标定配置
标定完成后,在 运行配置 -> 作业信息 -> 手眼标定 下拉框中选中本次配置并应用。
如出现复位后结果异常,可再次按本页 4/5 的流程重做。
7. 常见问题与跳转
如果你卡在某一采样步骤,先查看: