随机姿态自动采样
随机姿态自动采样通过机器人通信程序触发检测、接收下一采样位姿并循环采样,可减少人工示教操作。
当前不支持三轴、四轴机器人使用随机姿态自动采样。
1. 准备工作
- 完成手眼标定前检查工作
- 在机器人配置中建立机器人与 PickWiz 的通信
- 准备平整、清晰、无污损和变形的标定板
- 确认六轴机器人运动范围内无碰撞风险
自动采样需要配置以下通信字段:
| 通信方向 | 字段 | 说明 |
|---|---|---|
| 机器人发送视觉检测指令 | p | 机器人当前采样位姿 |
| 机器人发送视觉检测指令 | co | 拍照计算类型,自动标定固定为 3 |
| PickWiz 返回自动采样结果 | sr | 标定采样结果状态码 |
| PickWiz 返回自动采样结果 | cp | 下一采样点的机器人位姿 |
不同机器人品牌使用不同的标准通信程序。实施前请确认程序已提供,并验证字段顺序和单位。
2. 标定信息配置
进入手眼标定页面,点击“添加手眼标定”。
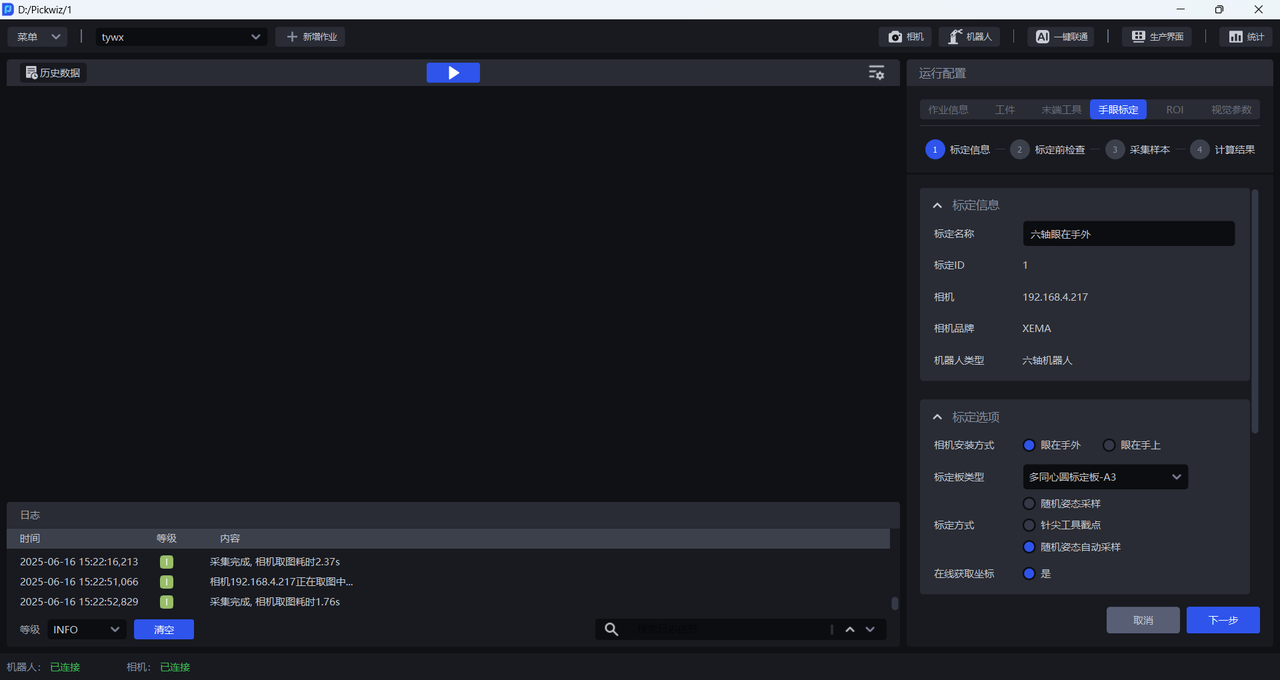
共用配置如下:
- 机器人类型:与机器人配置保持一致
- 标定方式:选择“随机姿态采样标定”
- 在线获取坐标:选择“是”
- 标定板类型:按安装高度和机器人类型选择
2.1 眼在手外
相机安装方式选择“眼在手外”。标定板安装在机器人末端,以机器人当前位置为分布原点。
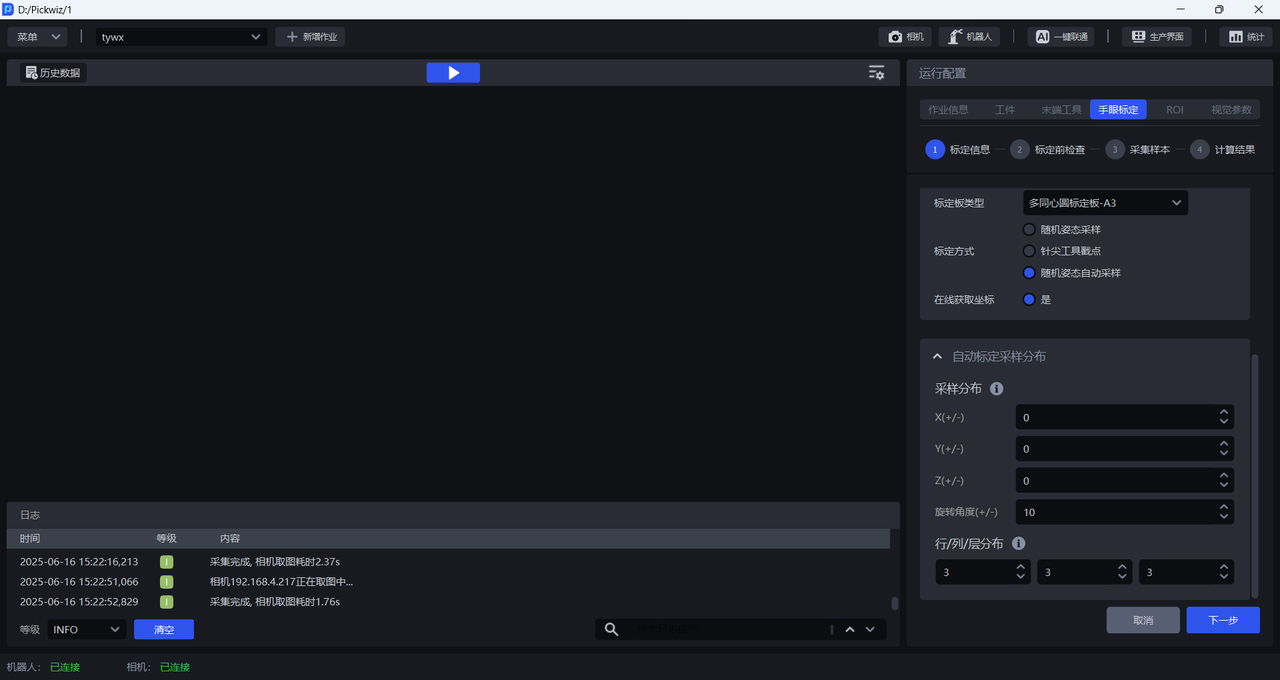
- 设置机器人沿 X、Y、Z 正负方向的移动范围
- 设置机器人在初始位置附近的旋转采样角度
- 确保所有采样点位于相机视野和机器人安全范围内
- 行、列、层默认分布为 3 × 3 × 3;精度允许时可减为较小组合,各方向建议设置 2~3 个点
2.2 眼在手上
相机安装方式选择“眼在手上”。标定板固定在工作平台上,采样分布以相机在标定板上的垂直投影点为球心,以相机到标定板的垂直距离为球半径。
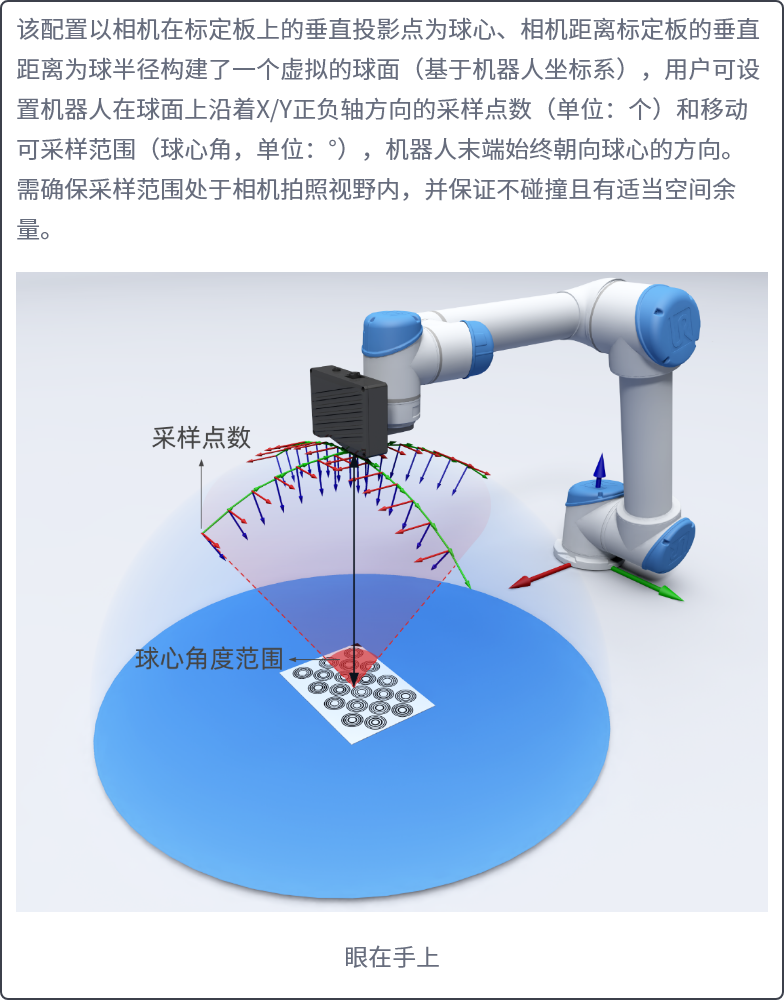
默认参数为:
- 相机到标定板的垂直距离:1500 mm
- 球面大圆采样点数:5 个
- 采样球心角范围:20°
设置后应确认机器人末端始终朝向球心,且所有轨迹不碰撞、不超限,标定板始终完整可见。
3. 启动前检查
- 机器人基座、相机和支架安装稳固
- 眼在手外:标定板牢固安装在末端工具上
- 眼在手上:标定板平稳放置在工作平台上
- 初始位姿使标定板位于相机视野中央
- 当前机器人配置已启用,自动采样通信字段已生效
4. 自动采样流程
- 选择标定配置并进入采样页面
- 将机器人移动至初始位姿
- 机器人发送包含当前位姿 p 和 co=3 的视觉检测指令
- PickWiz 记录样本,并返回 sr 状态码和下一采样位姿 cp
- 机器人根据 sr 和 cp 移动至下一位姿,再次发送检测指令
- 重复执行,直至 cp 返回默认值(空值),自动采样结束
4.1 状态码
| sr | 含义 | 处理建议 |
|---|---|---|
| 0 | 自动采样成功结束 | 进入结果计算 |
| 1 | 新增样本成功 | 按 cp 移动到下一位姿 |
| 11 | 新增样本失败 | 暂停并检查检测结果中的未通过项 |
| 12 | 自动采样结束,但有效采集次数不足 | 检查初始位姿、视野范围和采样分布后重试 |
| 13 | 生成采样姿态失败 | 检查机器人配置和采样分布 |
| 14 | 未进入自动标定采样页面 | 进入正确页面后重新触发 |
| 15 | 系统错误 | 联系技术支持 |
5. 计算与应用
- 自动采样结束后点击“计算结果”
- 打开标定结果检查与分析,检查误差和样本分布
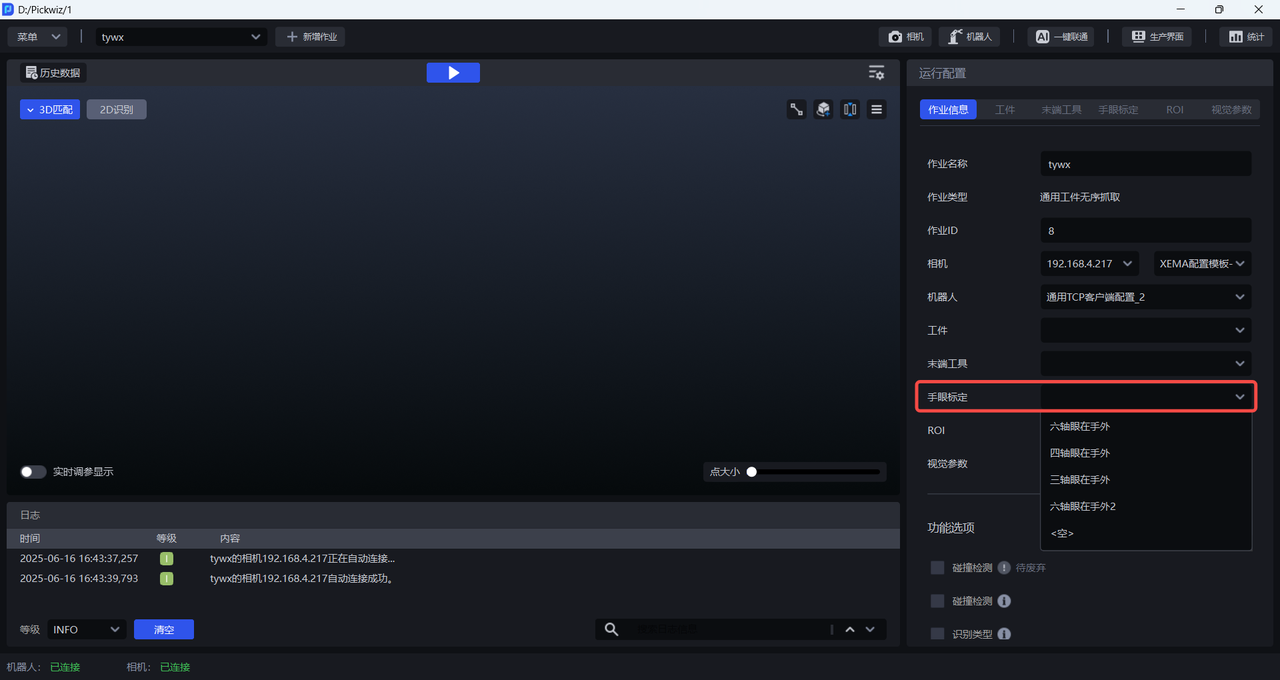
- 结果满足项目要求后,在“运行配置 → 作业信息 → 手眼标定”中选择本次配置