
运行与验收
6. 运行与验收
验收分为历史数据、实时采集、定位空运行和实际打标四个阶段。只有前一阶段通过后,才进入下一阶段。
6.1 使用历史数据验证
- 在视觉计算配置中将输入切换为 历史数据。
- 调试时选择 保存所有(调试模式),保存配置。
- 选择完整样本,核对当前工件、模板、定位点、ROI 和视觉参数。
- 运行并按本次时间戳查看日志。
- 保留参数修改前后的结果,使用相同输入比较。
没有合适历史样本时,先在禁止设备执行打标动作的条件下采集正常场景。操作参见历史数据功能使用指南和视觉计算配置功能使用指南。
6.2 检查模板匹配与定位点
6.2.1 检查正确结构
- 在 3D 可视化内容中显示 工件模板。
- 从多个角度检查模板与实际铝锭的对应关系。
- 重点比较边缘、台阶和凹槽,排除匹配到相似平面或另一重复结构的情况。
- 检查模板朝向和表面法向是否符合预期。
- 比较重复采集结果,检查是否发生滑移、翻转或跳变。
本作业中“输出一个实例”不证明识别位置正确。必须进一步确认模板贴合的是指定结构。
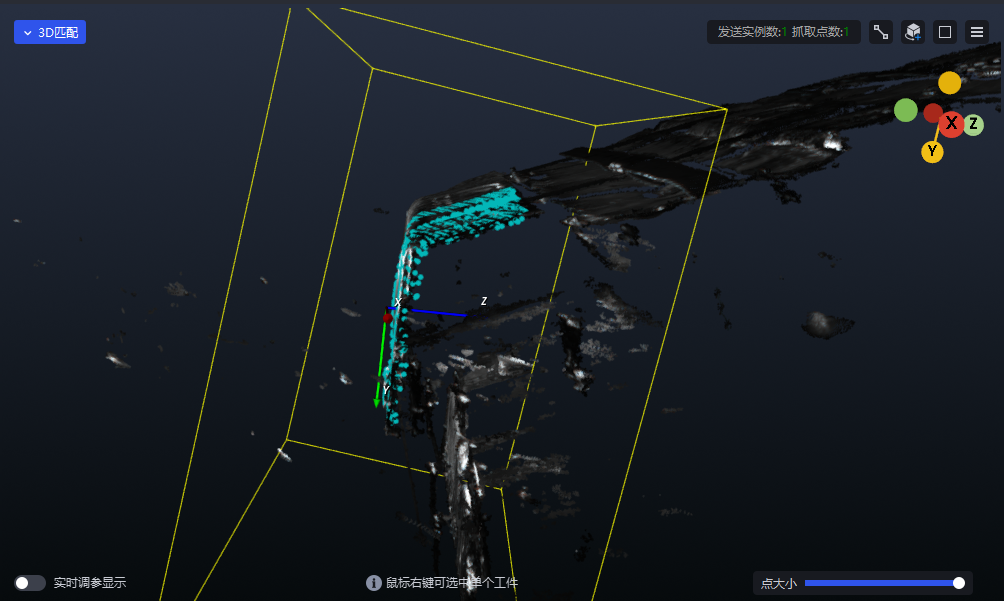
观察图中的青色模板与场景边缘是否贴合,再旋转到侧面检查深度方向。该图说明结果查看方法;单张叠加图不能证明最终定位精度,也不能替代后续空运行及打标验收。
6.2.2 检查打标定位姿态
- 定位点是否落在指定打标区域或约定的工具参考位置。
- 工具方向是否与实际 TCP 和接近方向一致。
- 铝锭平移或倾斜时,定位点是否随工件正确变化。
- 工作距离或固定偏移是否重复叠加。
- 正常结果是否误过滤,错误区域、错误角度或低质量匹配是否被排除。
6.3 检查日志与实时采集
| 观察阶段 | 重点检查 |
|---|---|
| 点云输入与预处理 | 是否保留完整特征,是否残留背景,采样后点数是否合理 |
| 粗匹配 | 初始位置和方向是否正确,是否存在耗时或采样提示 |
| 精匹配 | 模板是否贴合,修正前后误差和耗时 |
| 判空与定位点处理 | 空料响应、过滤原因和最终输出数量 |
| 设备交互 | 本次结果是否有效,使用的坐标约定是否一致 |
日志说明参见日志说明。
历史样本验证通过后,将输入切回 相机数据,在实际拍照位置采集,并覆盖允许的来料平移、倾斜、表面状态和空料条件。若效果与历史数据差异明显,先检查成像、安装和工件状态是否变化。
6.4 定位空运行
先禁用打标触发
首次联动时先禁止实际打标动作,只验证设备定位。确认坐标系、单位、TCP、标定结果和当前采集数据均正确后,按现场安全规程低速、单步测试。
- 确认设备使用当前相机采集的结果,不是历史数据或过期缓存。
- 确认相机随机器人运动时,采集位姿与图像对应。
- 从安全位置接近目标,保持适合检查的安全距离。
- 使用工艺允许的测量方式检查位置与方向误差。
- 验证接近和撤离路径,以及相邻设备和结构的避让。
- 分别测试来料边界、倾斜和无工件状态下的设备行为。
6.5 实际打标验证
定位空运行满足要求后,再依据实际打标设备的操作规程启用工艺动作:
- 确认工具工作距离、接近方向和执行参数已由工艺人员核定。
- 使用获准的测试件及非敏感示例内容进行单次打标。
- 检查标记位置、方向及实际质量,区分视觉定位误差与工具工艺问题。
- 扩展到允许来料变化,确认标记始终位于规定区域。
- 验证定位失败、无料、通信异常和人工干预后不会误打标或重复使用旧坐标。
本案例不替代具体打标设备的工艺参数及安全要求,也不预设激光、接触式或其他打标方式。
6.6 验收记录
| 测试条件 | 通过条件 |
|---|---|
| 正常来料 | 模板位于正确结构,定位误差与标记位置满足要求 |
| 最大允许平移与倾斜 | 仍能定位,方向不跳变,不超出允许区域 |
| 表面与反光差异 | 有效特征可用;不可靠结果被阻止执行 |
| 重复结构干扰 | 不定位到其他相似区域或相邻铝锭 |
| 空料与特征缺失 | 无有效结果时不执行打标,状态响应正确 |
| 连续运行 | 定位、打标质量、节拍及异常恢复稳定 |
记录通用样本编号、配置版本、位置和角度误差、实际打标结果、耗时与异常响应。测试数量、误差限值和节拍限值由现场工艺确定;对外展示不得包含客户标识或真实业务编码。