
常见问题与FAQ
本页汇总手眼标定前后的常见问题。标定误差通常受相机内参、点云成像质量、机器人精度、样本分布和坐标输入等因素影响。
1. 标定前需要重点检查什么?
优先排除以下三类基础问题:
- 相机内参误差:焦距、主点或畸变参数不准确
- 点云质量问题:存在过曝、欠曝、噪点、缺失或畸变
- 机器人精度问题:机械结构或传动精度导致末端定位偏差
完整硬件和配置检查请参见手眼标定前检查工作。
2. 如何校正相机精度?
校正前开启“显示过曝区域”,通过单曝光的曝光时间使标定板成像正常。
- 在相机配置中点击“相机精度”
- 选择与实物一致的标定板类型
- 点击“校正相机精度”
- 将标定板水平放在视野中央,新增 1 个样本
- 将标定板移动到视野四角,在每个位置垫起 15°~30°,各新增 1 个样本
- 共采集 5 个有效样本后,点击“计算校正结果”
- 如需覆盖相机参数,确认后重启相机使配置生效
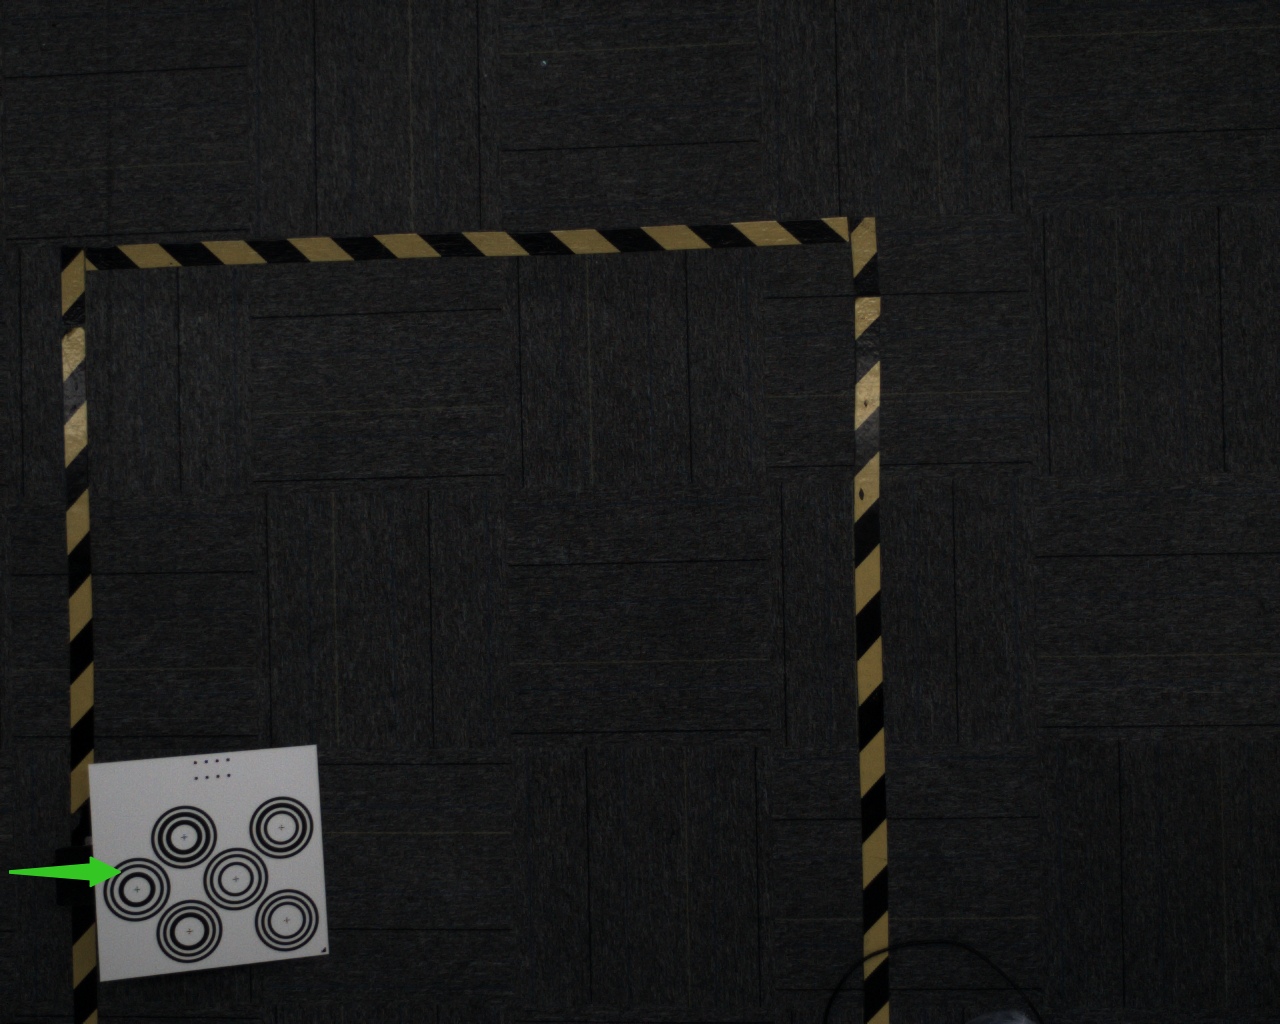
校正结束后,根据现场配置要求恢复相机原有成像参数,并重新确认曝光和点云质量。
3. 如何判断相机成像是否合格?
标定板应完整可见、曝光正常、边缘清晰,点云应尽量减少噪点、缺失和畸变。
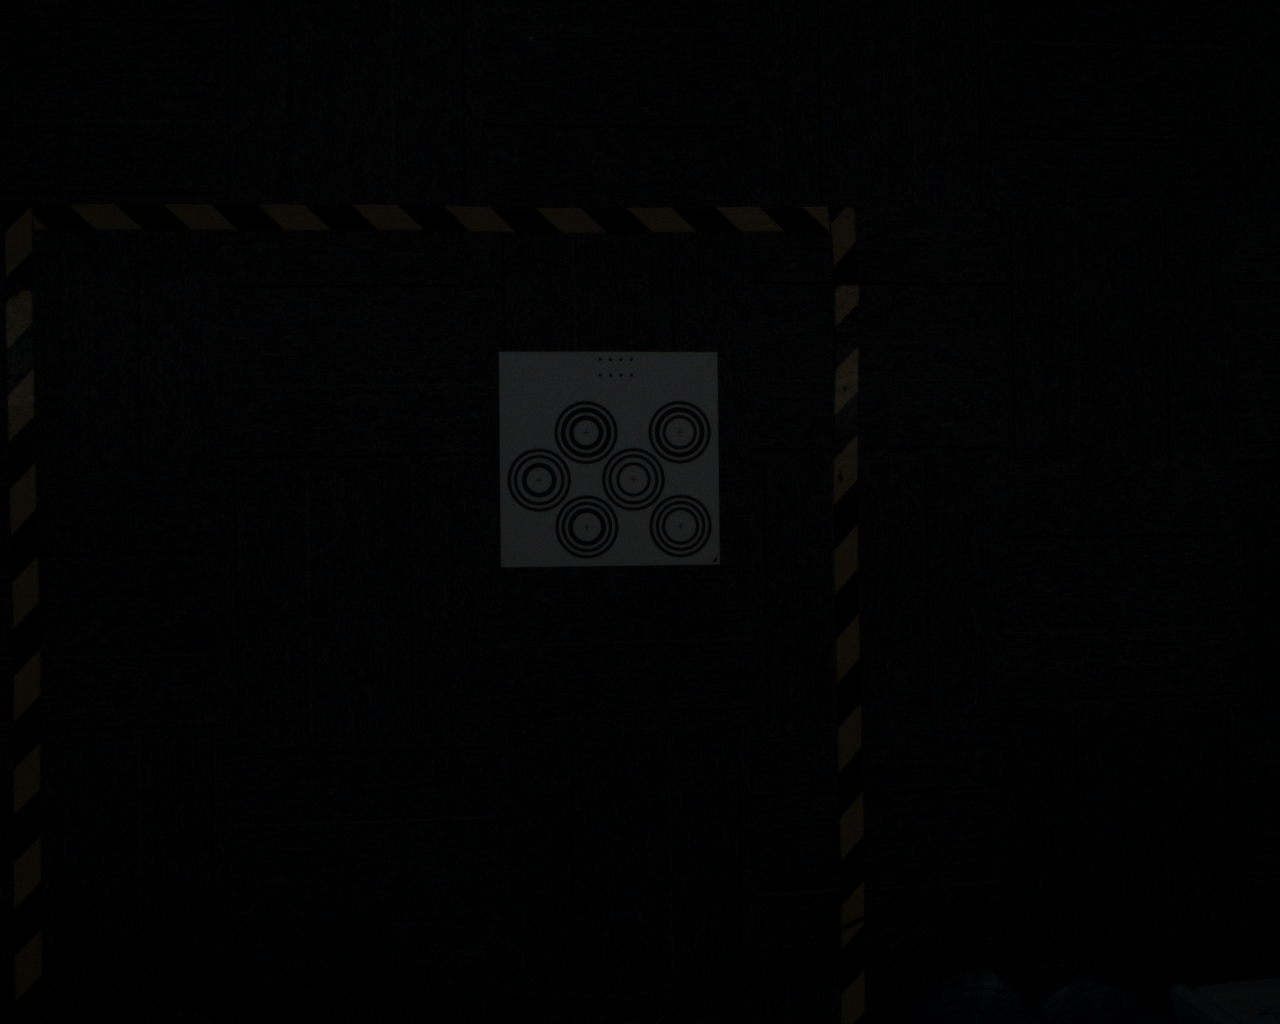
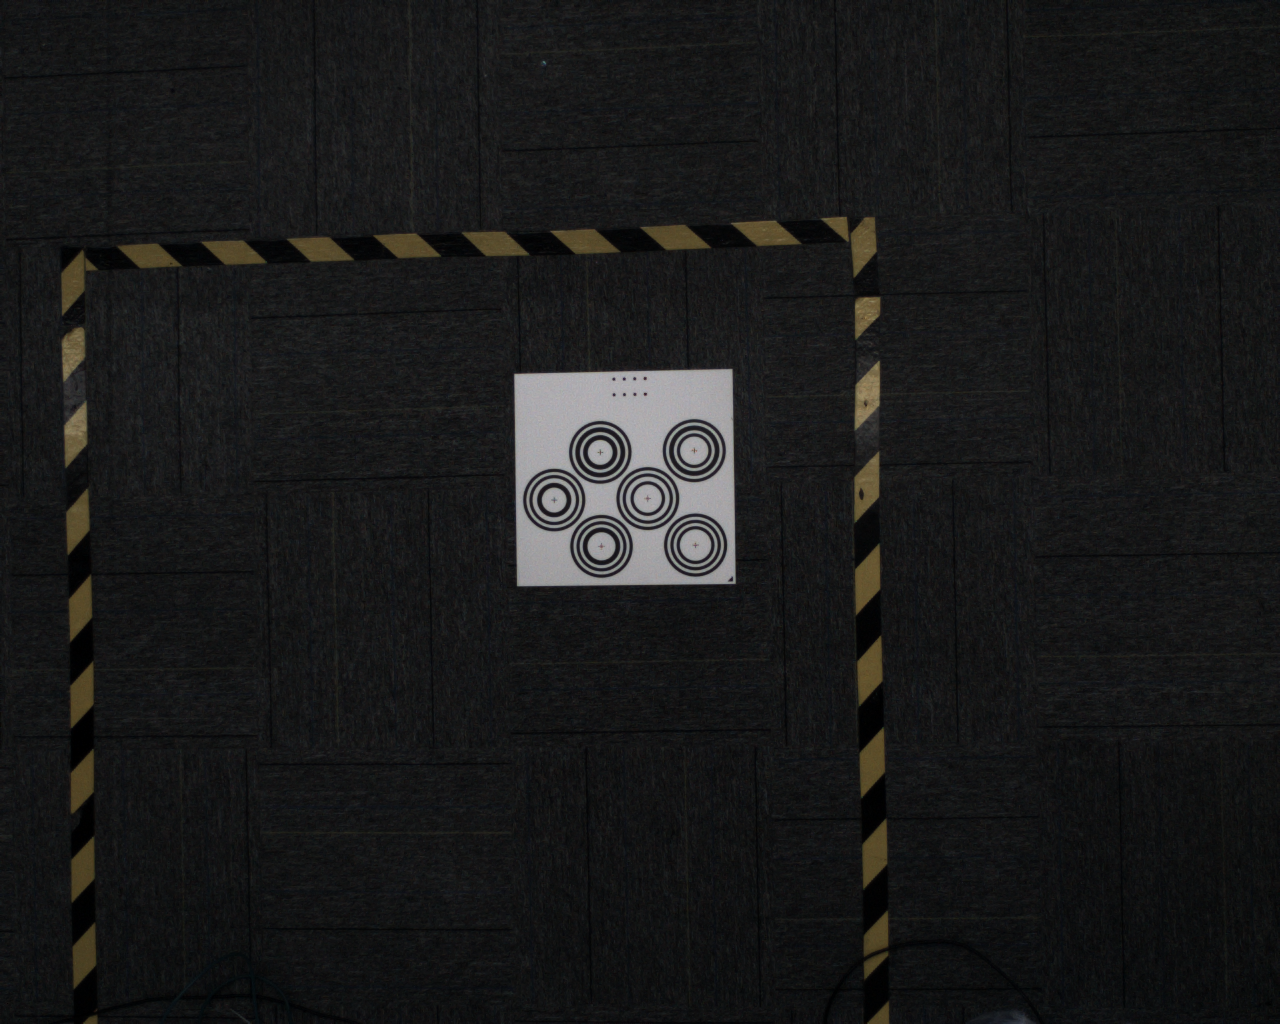
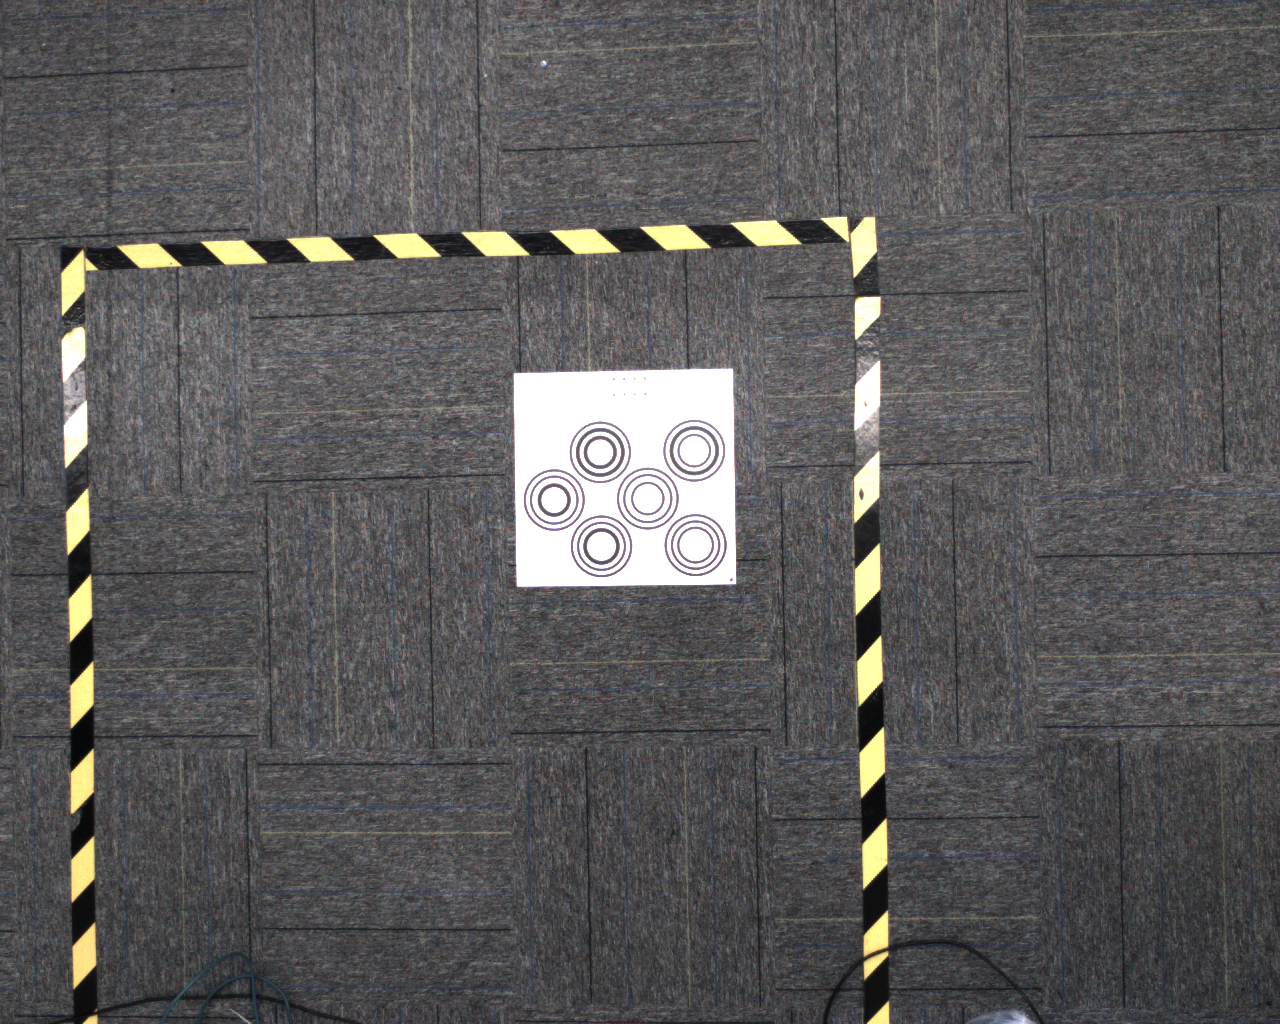
- Xema、Finch 系列:参见相机连接与调参指南
- Kingfisher 系列:参见KINGFISHER系列相机使用手册
4. 如何校验眼在手外的机器人精度?
该校验在“标定前检查 → 机器人精度校验”中完成。
- 使末端标定板位于视野内,点击“获取初始姿态”
- 在线获取坐标为“是”时由机器人返回末端位姿;为“否”时手动输入
- 控制机器人携带标定板沿 X 或 Y 方向平移较长距离,过程中不得旋转
- 点击“获取终止姿态”,再次获取或输入机器人位姿
- 点击“校验精度”,查看绝对精度比值
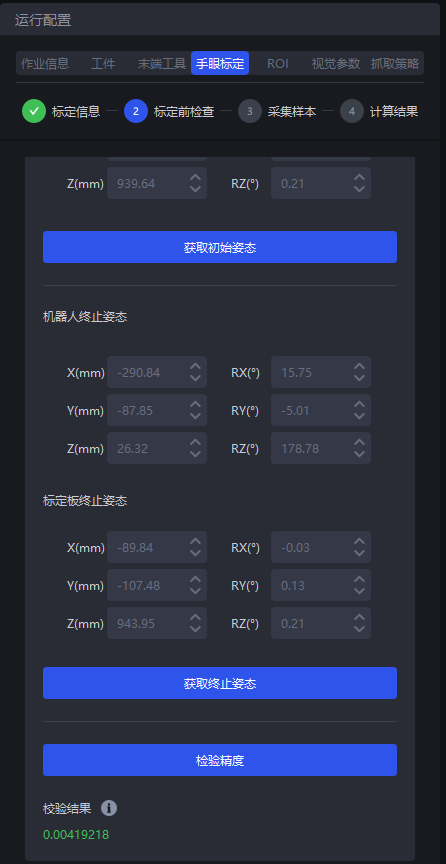
绝对精度比值按“1 − 标定板平移距离 ÷ 机器人平移距离”计算,其绝对值不应大于 0.005。超出阈值时,应先处理机器人绝对精度问题。
5. 如何校验眼在手上的机器人精度?
- 将标定板平放在水平工作台上
- 使机器人末端垂直对准某个同心圆圆心,记录机器人初始位姿和标定板位置
- 沿 X 或 Y 方向平移标定板较长距离,不得旋转
- 控制机器人沿同方向平移,再次垂直对准同一圆心,记录终止位姿
- 分别计算机器人末端平移距离,并用带刻度工具测量标定板平移距离
- 比较两段距离的相对差异,确认是否满足项目精度要求;沿用现有验收口径时,差异指标不应大于 0.005
6. 为什么提示“与原样本一致”?
新位姿与已有样本过于相似。优先调整机器人位置和旋转角度,使样本覆盖不同区域和方向。
现场运动范围确实受限时,可按取消标定样本相似度校验修改配置。取消后必须验证完整工作区精度。
7. 标定误差大时如何排查?
按以下顺序排查:
- 相机和机器人基座是否松动
- 标定板类型、机器人类型和相机安装方式是否正确
- 图像、点云和标定板识别是否稳定
- 样本位置与姿态是否足够分散
- 手动输入位姿的字段顺序、单位和坐标系是否正确
- 机器人绝对精度是否满足要求
随后打开标定结果检查与分析,通过误差图、场景图和点云图定位异常样本。
8. 标定完成后仍有定位偏差怎么办?
- 确认运行配置已选择本次新标定
- 确认示教器当前坐标系与标定时一致
- 使用针尖工具对比视觉坐标和机器人坐标
- 在视野中央、四角和实际作业区域分别验证
- 若偏差随位置变化,重新检查相机精度、样本覆盖和标定结果
- 若偏差基本固定,检查工具坐标、工件坐标和机器人程序中的坐标转换