相机问题收集及解决方法
本文汇总 XEMA、FINCH 和 KINGFISHER 系列相机的常见连接、成像、点云及精度问题。建议先完成通用检查,再进入对应问题排查。
注意
文中的曝光、增益和滤波参数来自具体案例,仅用于说明调参方向。实际参数应根据相机型号、工作距离、工件材质、环境光和节拍要求逐步调整,每次只修改一个变量并记录结果。
1. 通用故障排查
- 重启并重新连接:相机断电,等待 5 分钟后重新上电;软件端断开连接后重新搜索并连接。
- 检查网络配置:确认网卡配置正确、IP 网段一致,并按对应机型要求配置巨型帧(Jumbo Frame)。
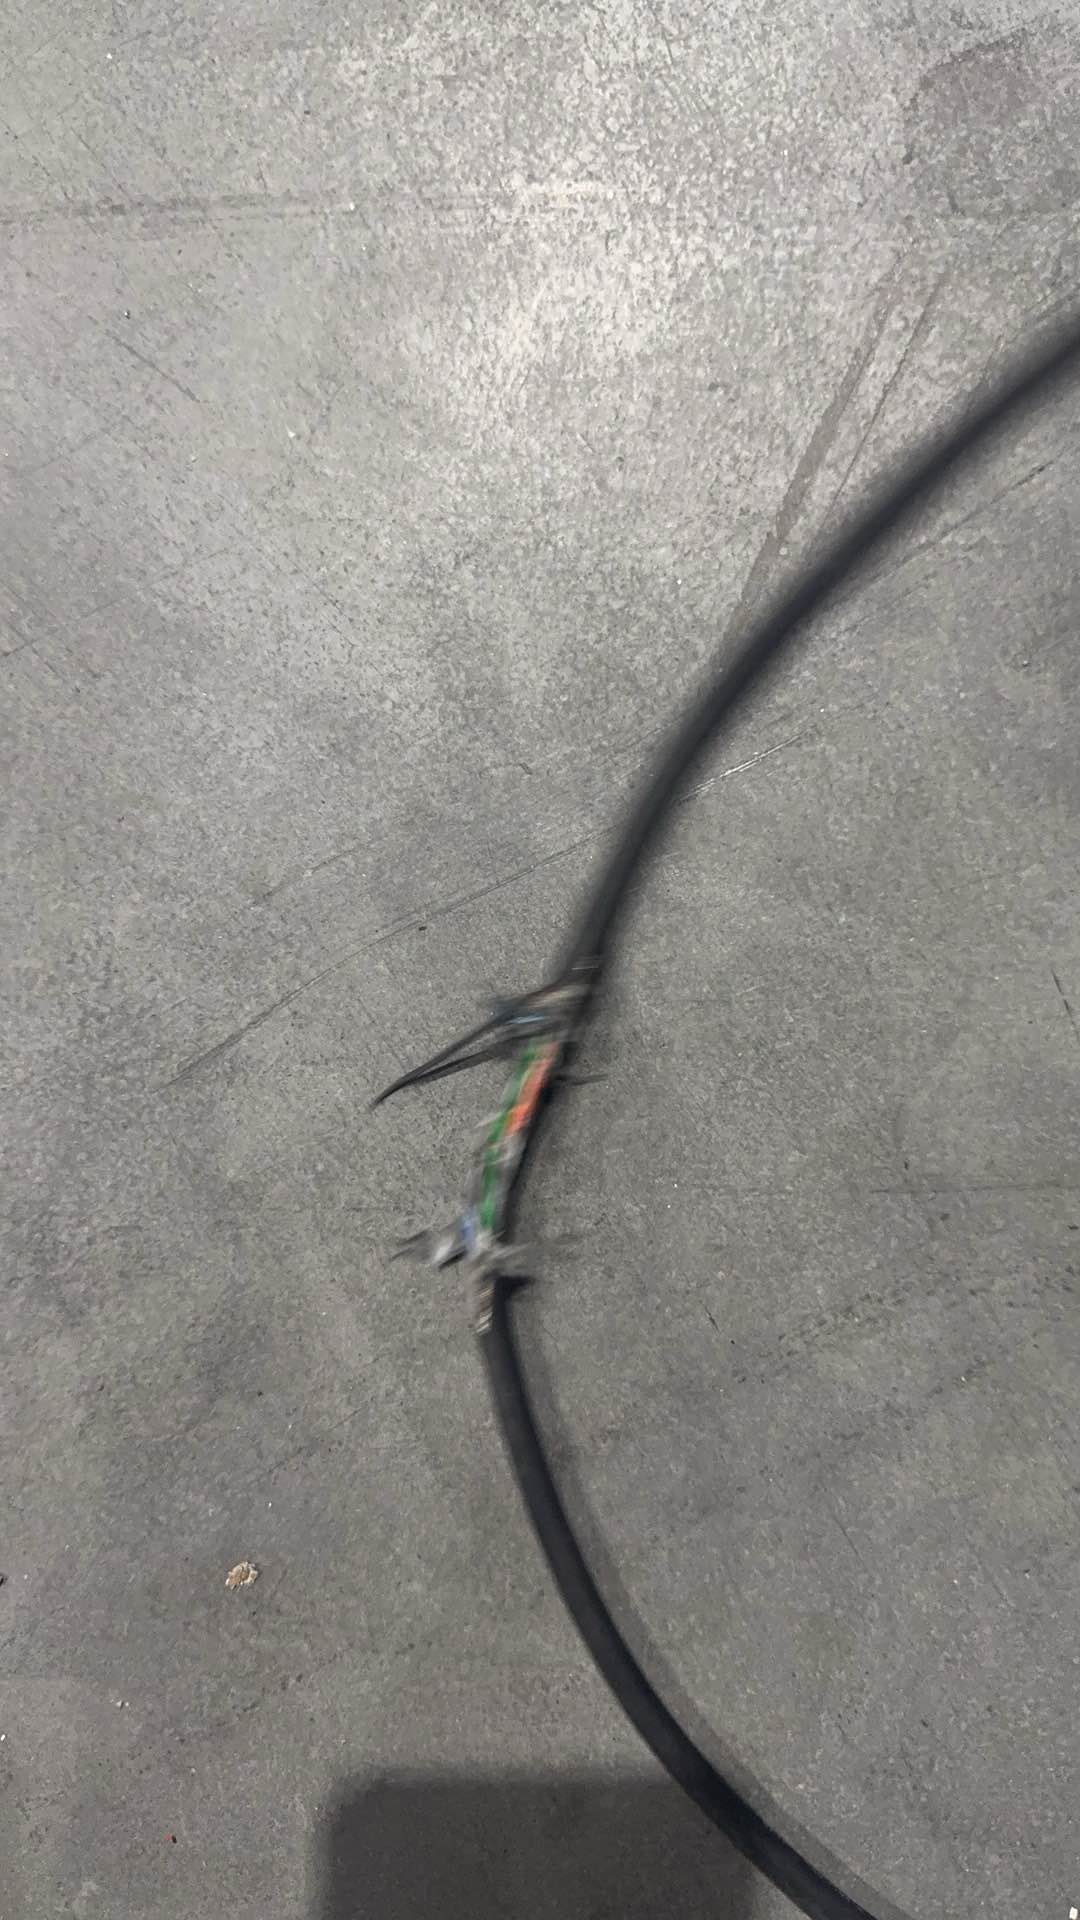
- 检查线材和接口:重新插拔网线或 USB 线;条件允许时更换线材,排除老化、损坏或接触不良。
1.1 航空插头检查
- 相机与网线连接处是否磨损。
- 网线针脚是否弯曲或变形。
- 航空插头螺丝是否完全锁紧。
注意
航空插头必须锁紧。未锁紧会降低防护效果,长期摇晃或震动还会加速接口老化并造成接触不良。连接速率从 1000 Mbps 降为 100 Mbps 时,应优先检查接口和插头。
2. 连接与网络问题
2.1 无法搜索到相机
依次确认相机已上电、网线或 USB 线连接正常、线材未被转接或延长、相机侧接口固定牢靠。更换线材和计算机接口后仍无法搜索时,记录相机型号、序列号、指示灯状态、软件版本和网络配置,联系技术支持。
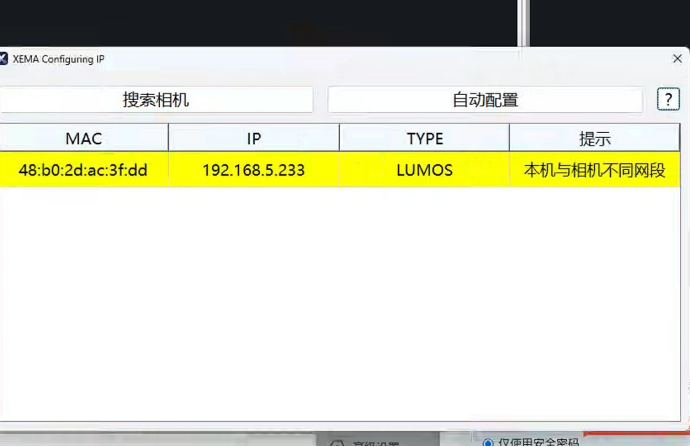
2.2 搜索到相机但提示不同网段
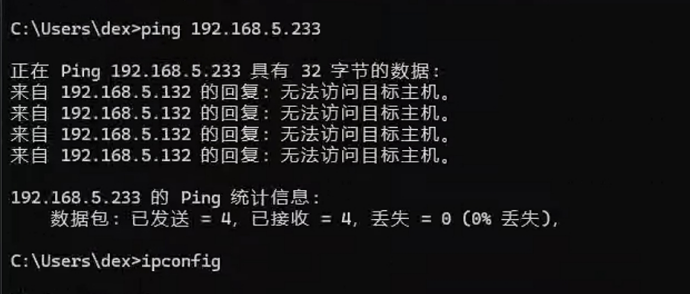
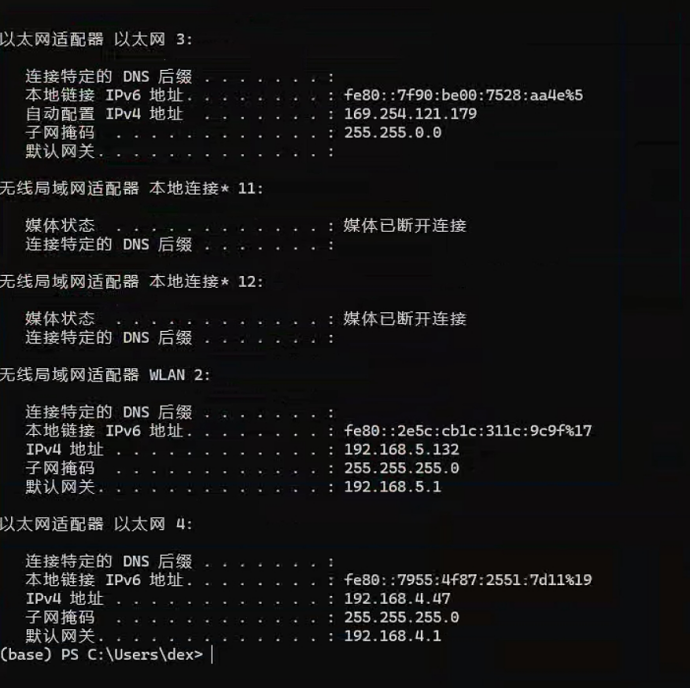
电脑存在多个网络适配器时,相机网段可能与当前生效的网卡配置不一致。
- 在搜索界面确认相机 IP 和当前使用的网卡。
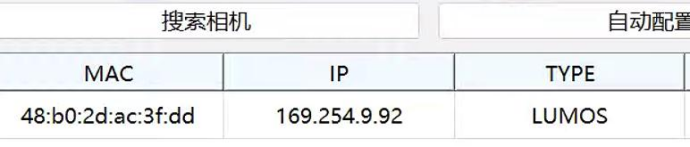
- 点击【自动配置】,将相机 IP 调整到与本机可通信的网段。
- 重新搜索并连接;仍失败时,暂时禁用无关网卡再测试。
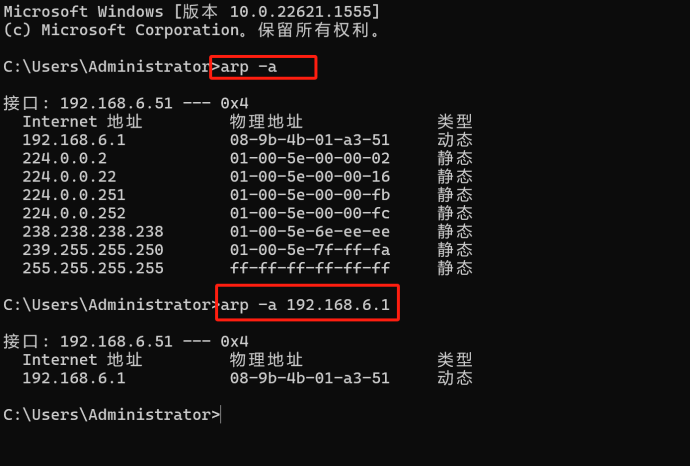
2.3 怀疑 IP 地址冲突
- 相机断电后执行
ping CAMERA_IP。如果仍能连通,网络中可能有其他设备占用了该 IP。 - 执行
arp -a,核对相机 IP 对应的 MAC 地址是否与相机实际 MAC 地址一致。 - 为冲突设备分配不同的固定 IP,然后清除 ARP 缓存或重启网络连接再测试。
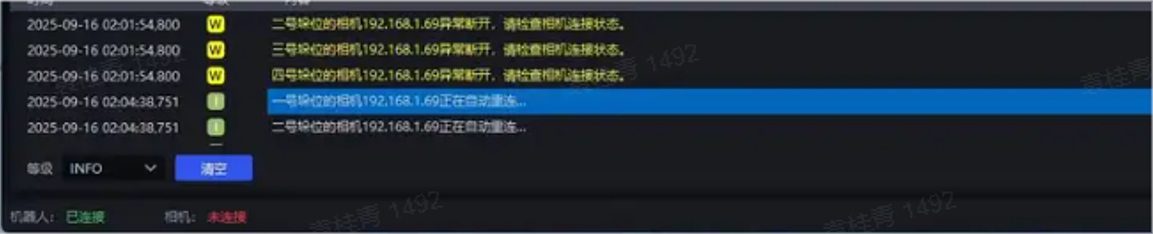
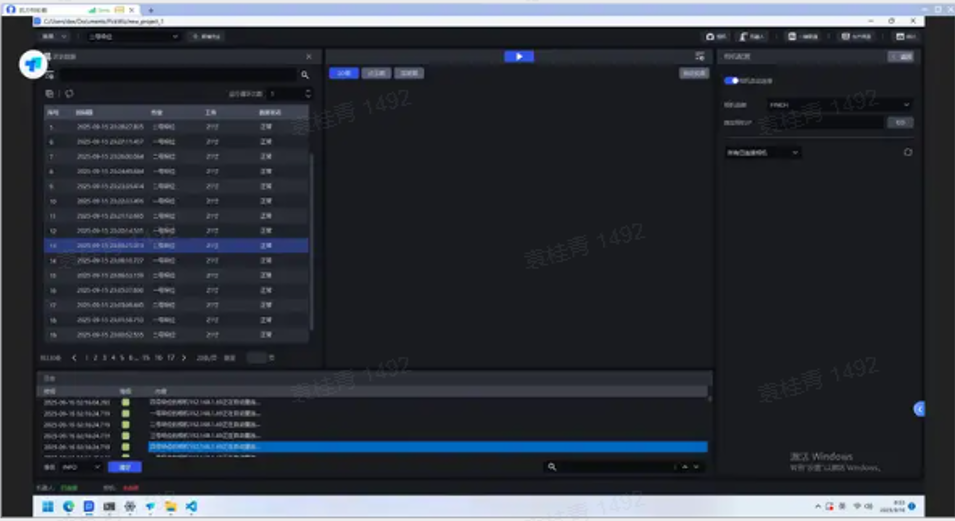
2.4 相机异常断连或搜索不到
- 按上一节方法排除 IP 冲突。
- 相机断电后执行
ping CAMERA_IP,正常应无法连通;重新上电后应恢复连通。 - 持续测试网络连通性,观察是否出现超时或丢包。
- 出现异常时更换网线,并检查接口磨损、针脚变形和航空插头锁紧状态。
- 网络测试始终正常时,保存相机日志、软件日志、故障时间点和复现步骤,继续排查硬件或软件状态。
.\ping_ip.exe CAMERA_IP注意
运行工具前请扫描压缩包,并将测试结果保存到不含客户名、项目名、人员姓名或账户路径的目录。
3. 成像与点云问题
3.1 调参前的基础检查
- 相机装配位置无遮挡,镜头无脏污,出厂保护膜已撕除。
- 相机与工件距离在规格书规定的工作范围内。
- 现场灯光无频闪;可用手机慢动作模式观察光源。
- 无自然光或其他光源直射视野,必要时进行遮光测试。
- 相机未在强磁场、高压放电设备或激光设备附近使用。
- 现场无明显撞击、持续震动,环境温度符合规格书要求。
3.2 曝光与滤波通用思路
- 局部反光或明暗差异大时使用 HDR:小曝光保留高亮,大曝光补充暗部,避免过曝。
- 材质和亮度均匀时可先用单曝光,再根据深度图调节曝光时间和投影亮度。
- 孤立噪点优先使用半径滤波;悬浮噪点结合深度滤波逐步增强。
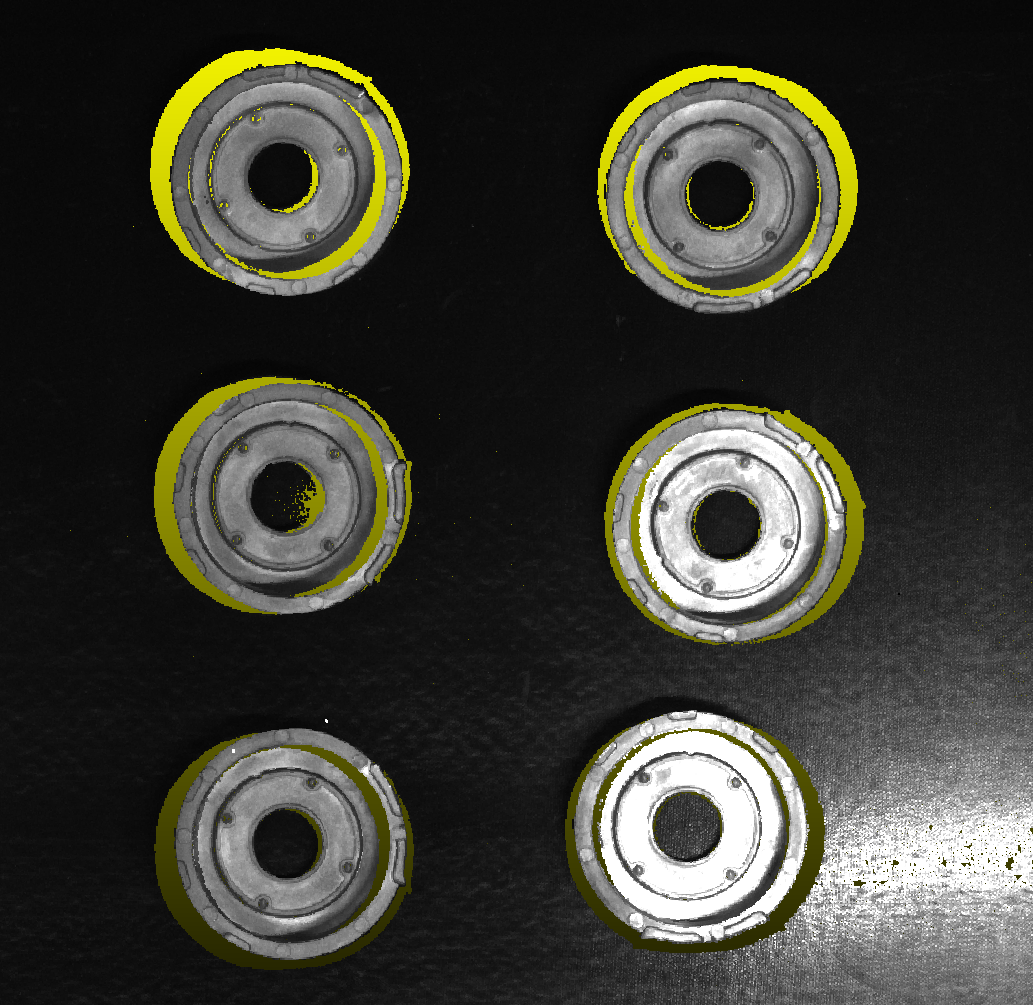
- 圆环内壁反光时重点调整噪点过滤,观察无效区域是否在深度图中变黑。
- 大面积缺失依次排查过曝、欠曝、外部光源、镜片脏污、保护膜、遮挡和工作距离。
3.3 结构光相机点云大面积缺失
- 关闭或遮挡频闪、直射的外部光源。
- 外部光源过曝时遮光;曝光参数过大时降低曝光值。
- 工件过暗或曝光过短时增加曝光时间和投影亮度。
- 用镜头布清洁镜片,确认保护膜已撕除。
- 平整表面出现波浪纹时检查保护膜、设备震动和相机固定状态。
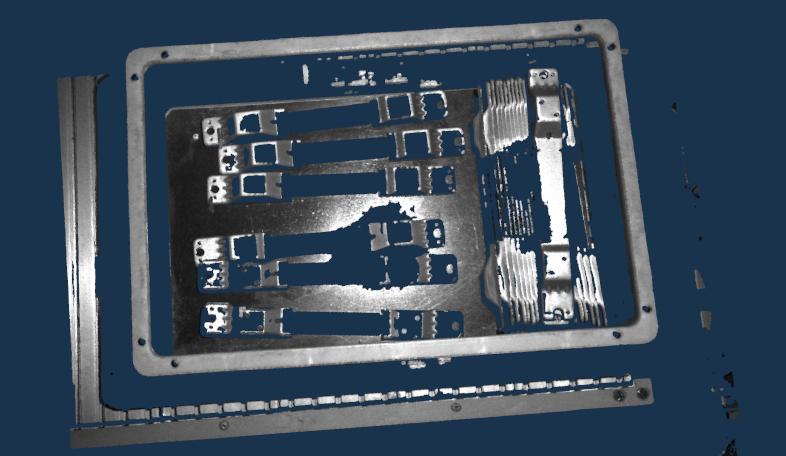
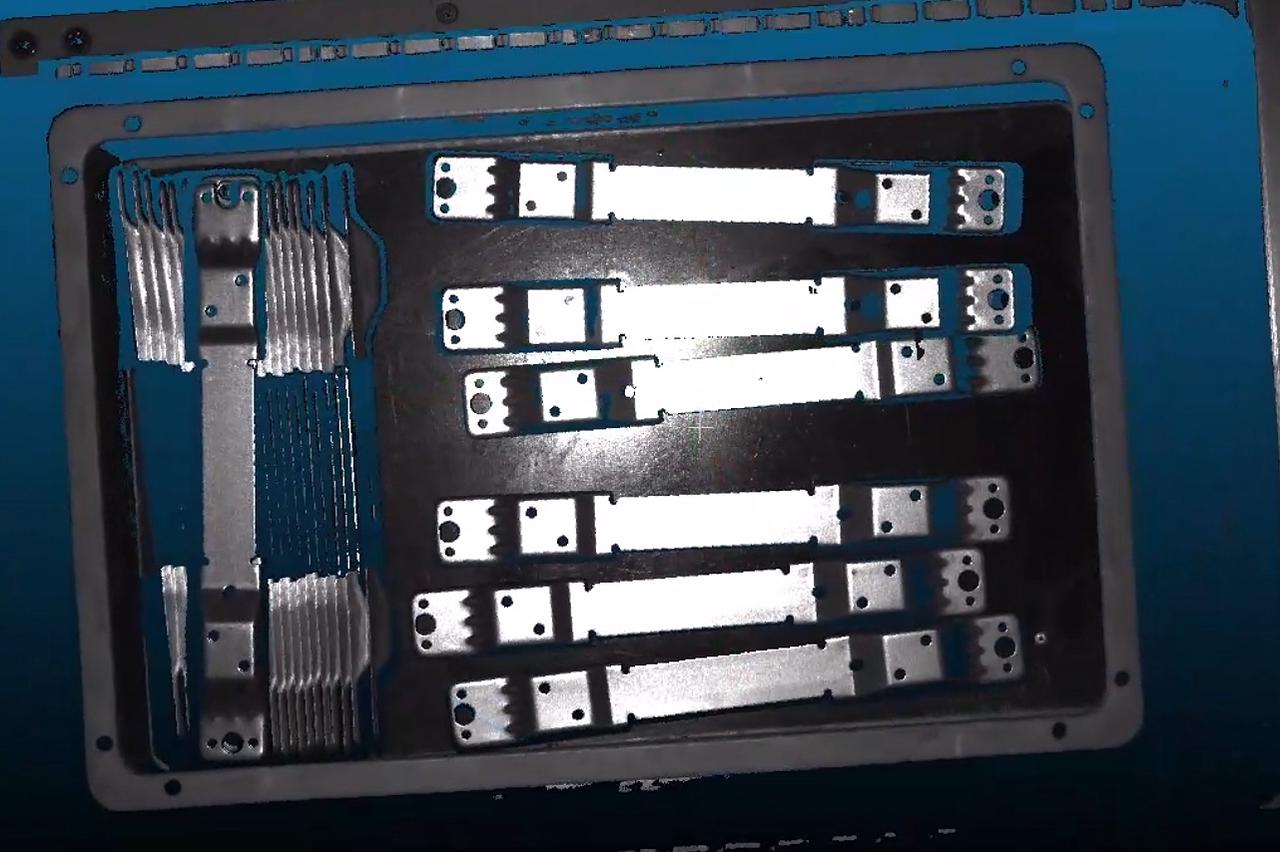
3.4 XEMA-LC:高反工件点云缺失
使用 HDR,以大、小曝光分别兼顾暗部和高亮区域;再使用半径滤波和深度滤波减少噪声。
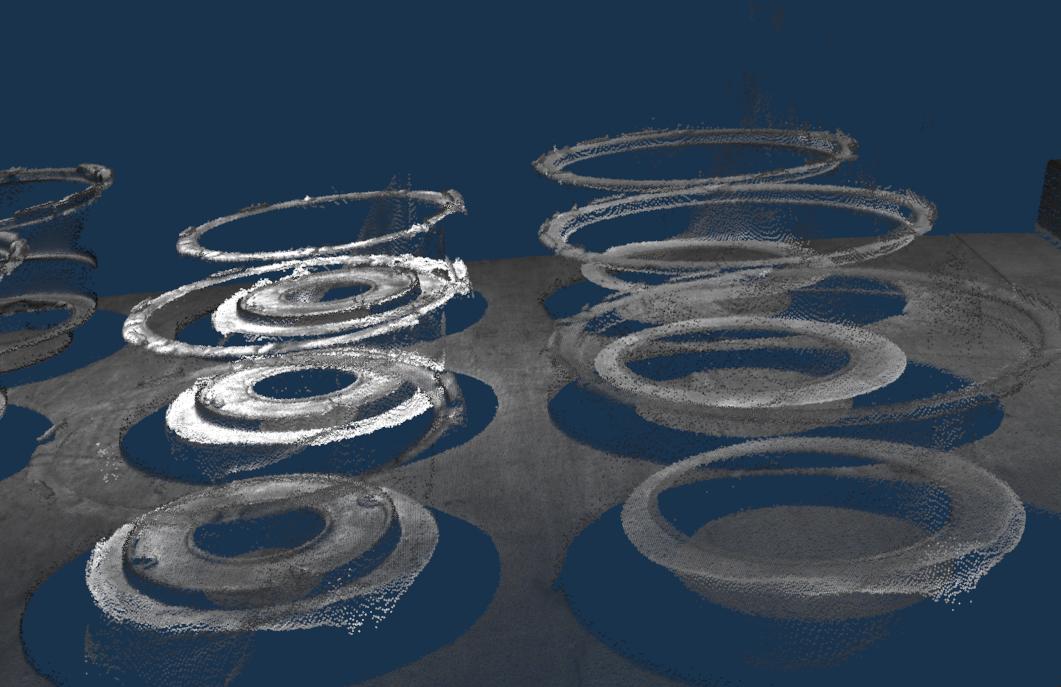
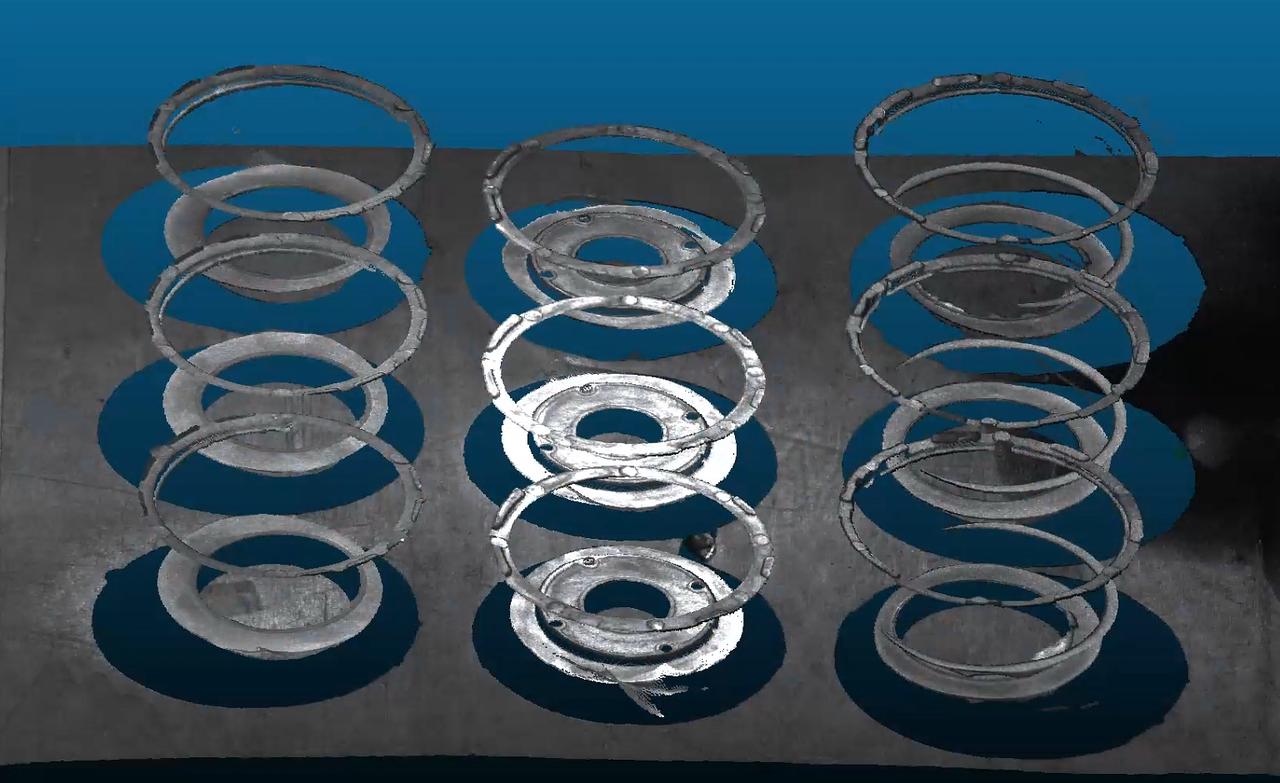
3.5 XEMA-S:金属圆环噪点和边缘波动
在高反模式下使用 HDR,两组参数兼顾亮暗并避免过曝;过滤不完整时逐步增强滤波。根据节拍要求决定是否开启平滑。
3.6 XEMA-L:黑色反光工件点云不完整
使用 HDR,通过较大曝光与增益补充暗部;使用半径滤波和反射滤波减少反光噪点。增益可能同时增加噪声,需结合点云质量和节拍验证。
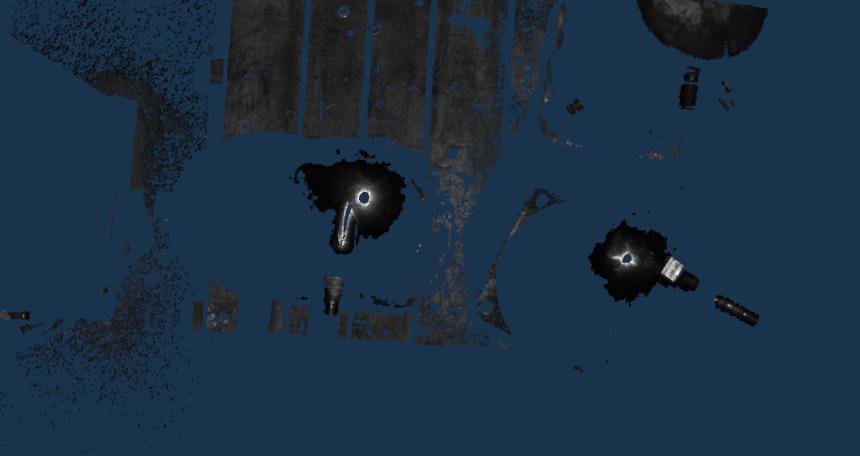
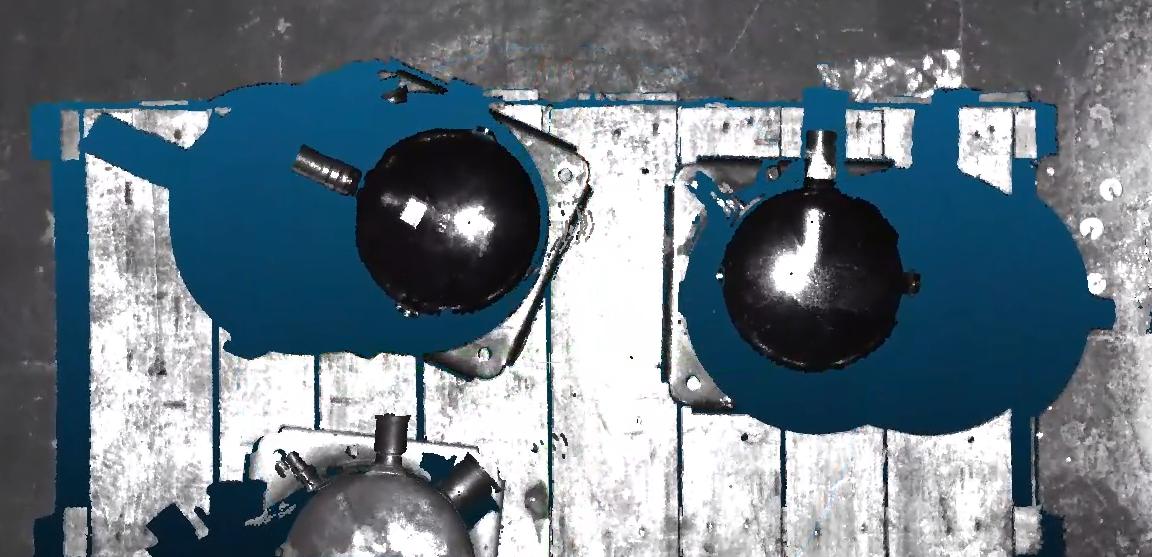
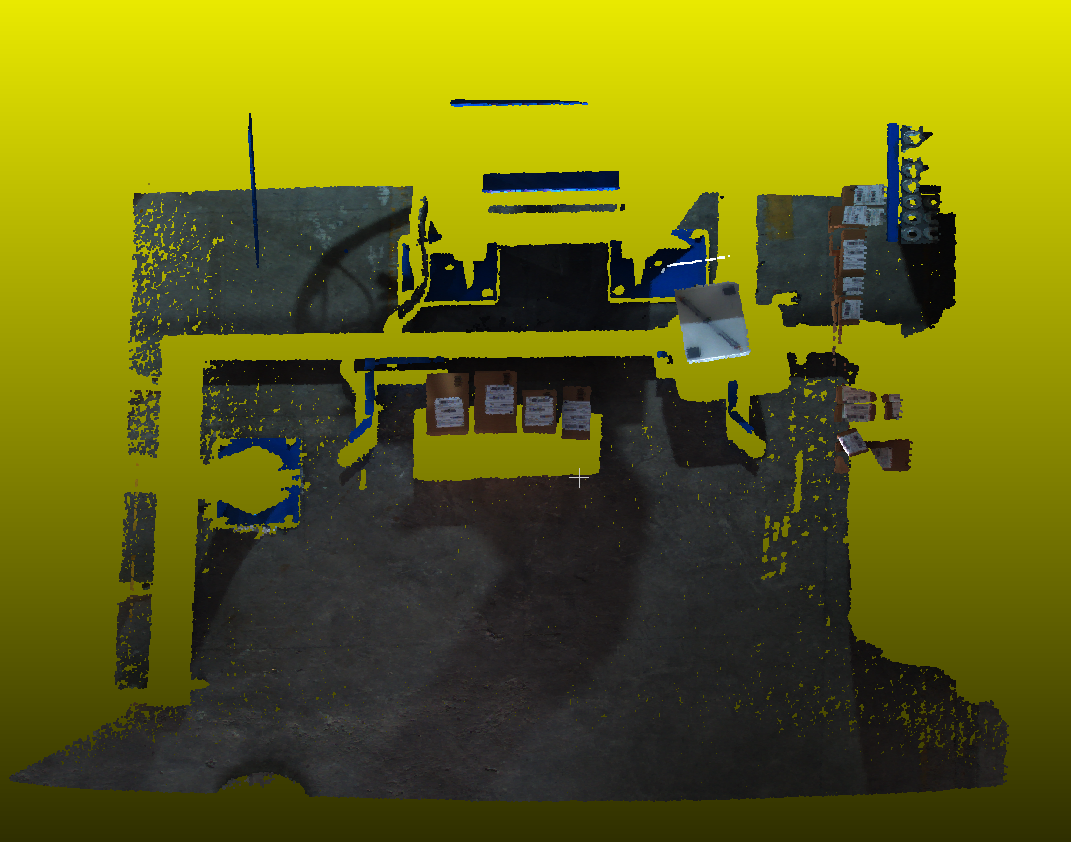
3.7 FINCH:纸箱表面悬浮噪点
开启深度滤波和半径滤波,在保证有效信息完整的前提下,逐步增大深度滤波数值和半径滤波阈值点数。
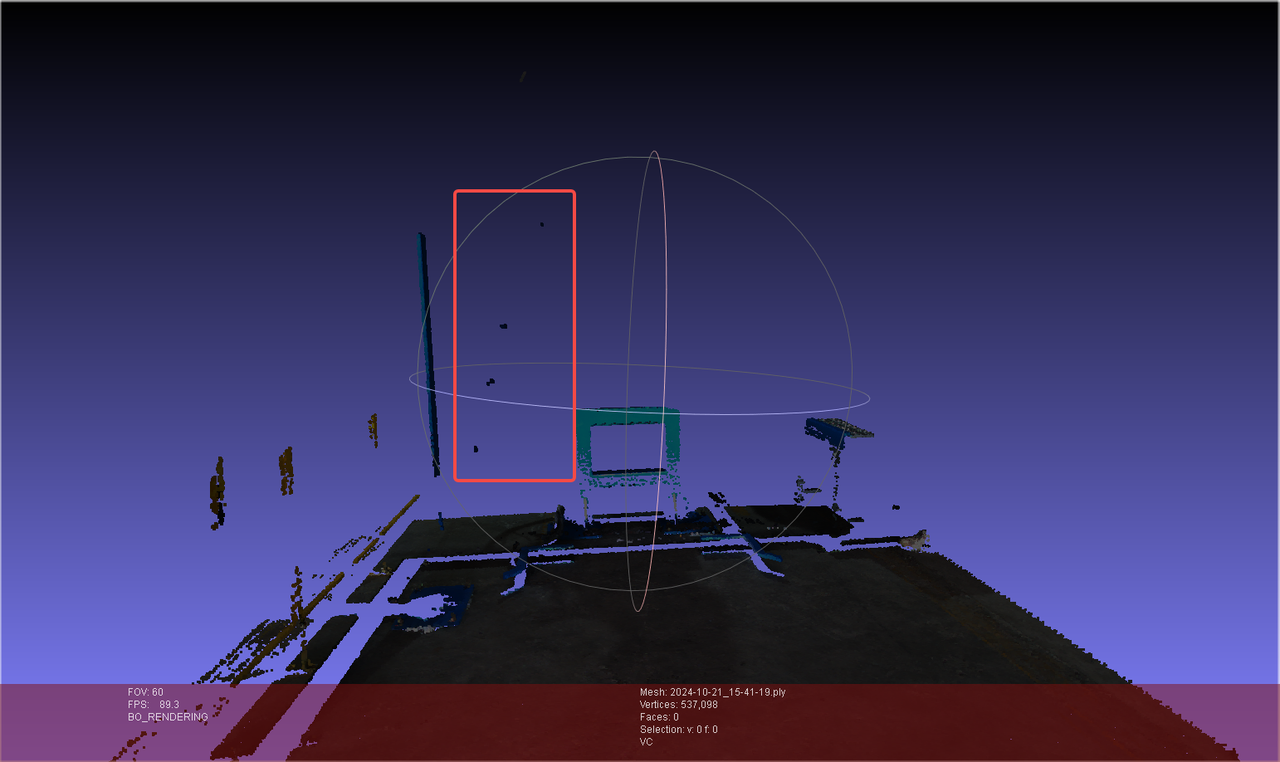
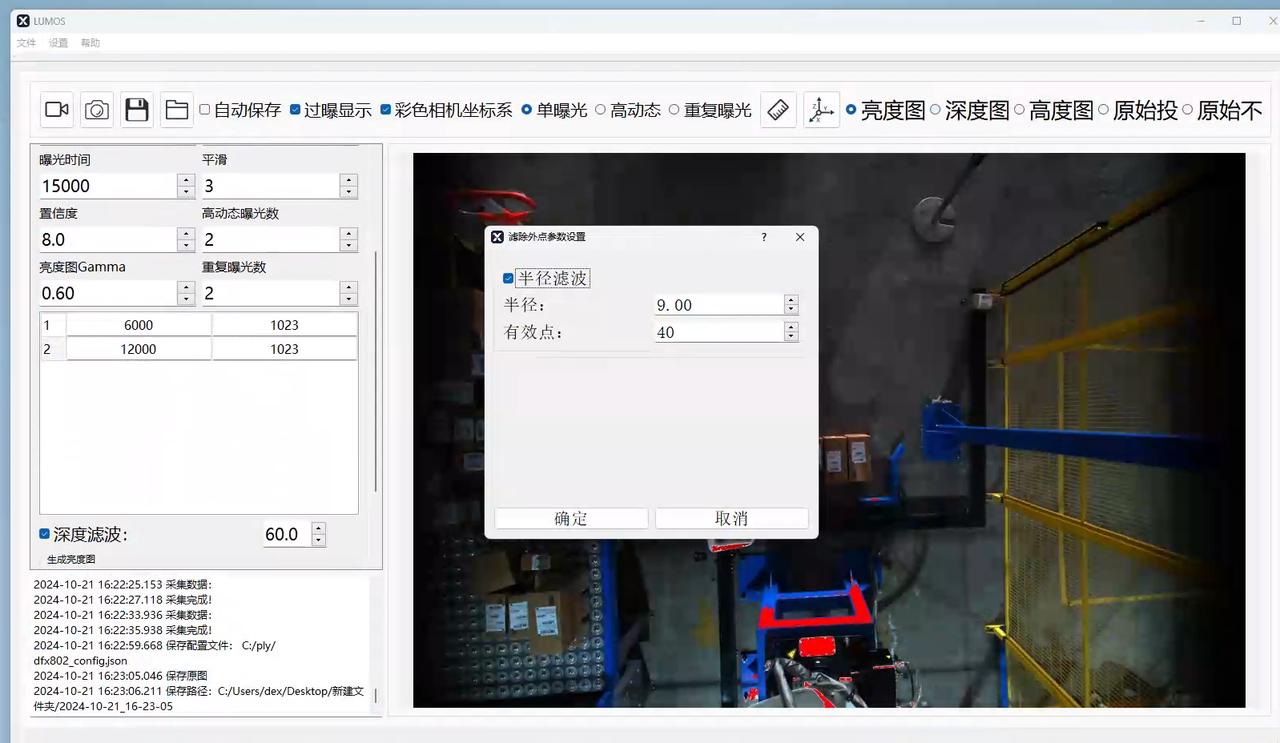
3.8 其他调参案例
XEMA-L 铝制圆环:HDR 小曝光
1700/1023、大曝光10000/1023,可配合半径滤波和深度滤波。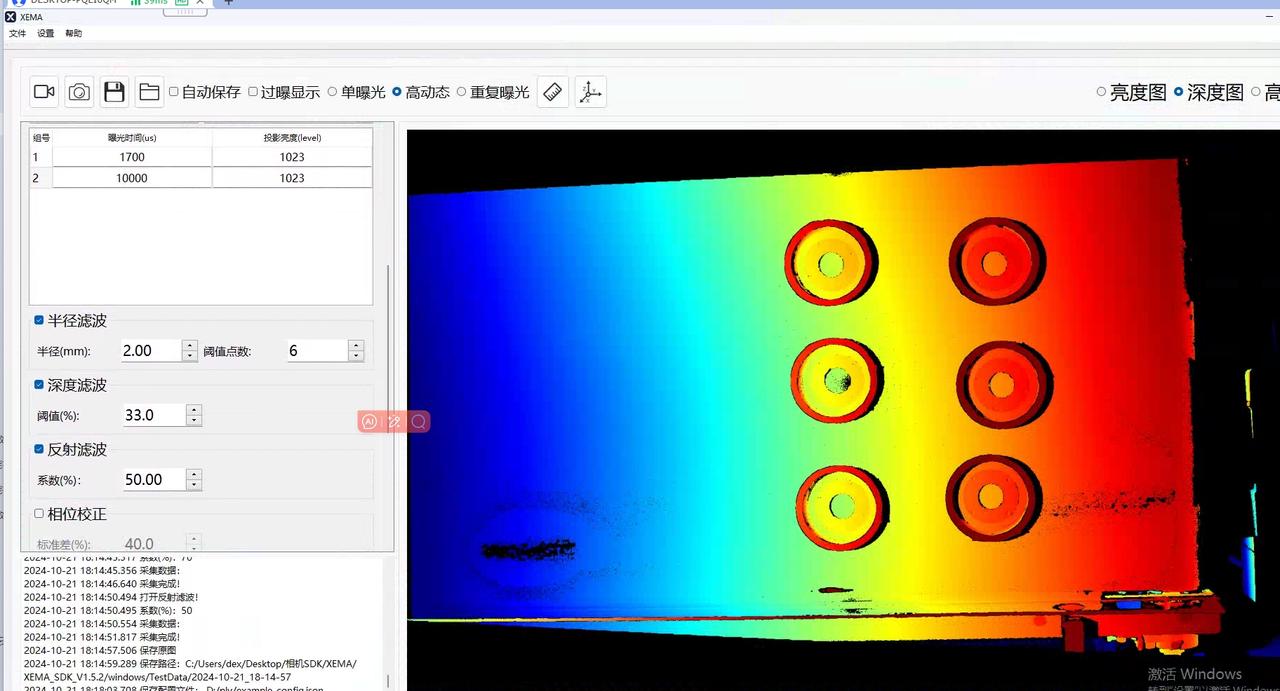
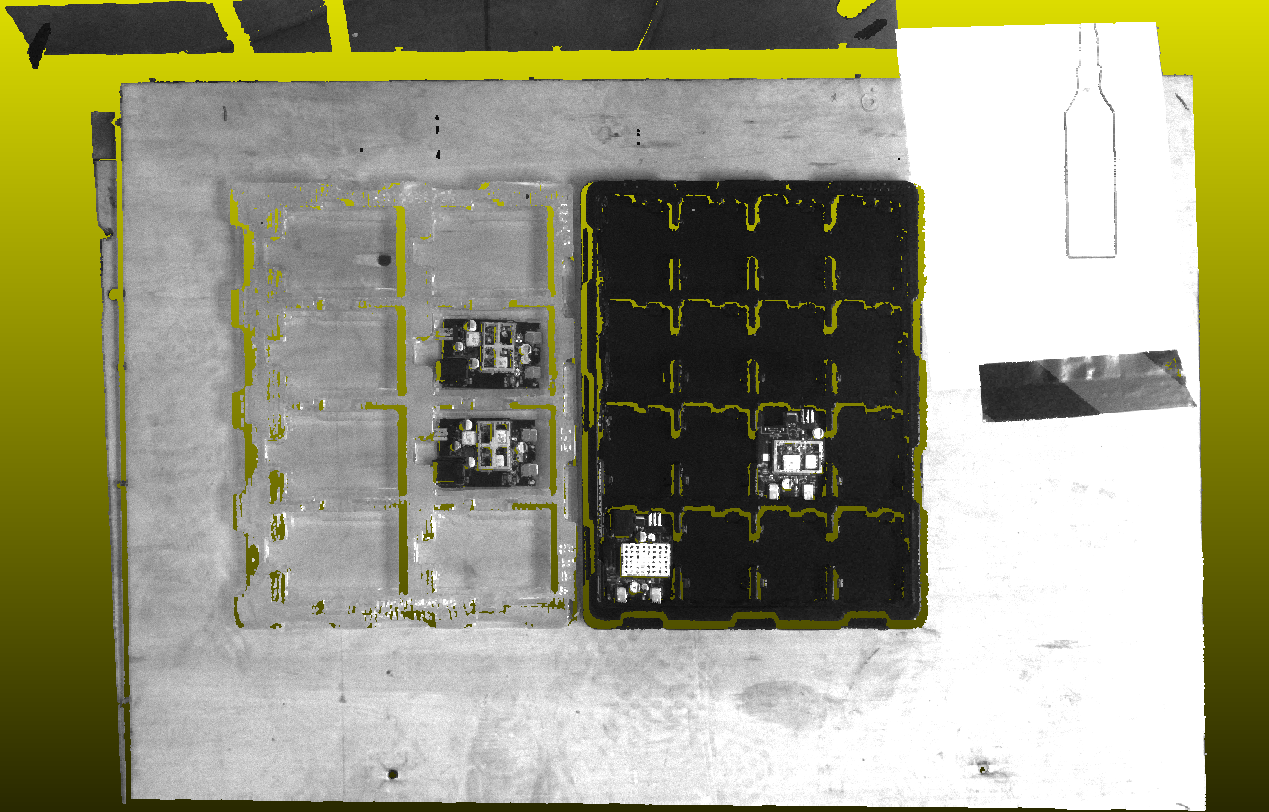
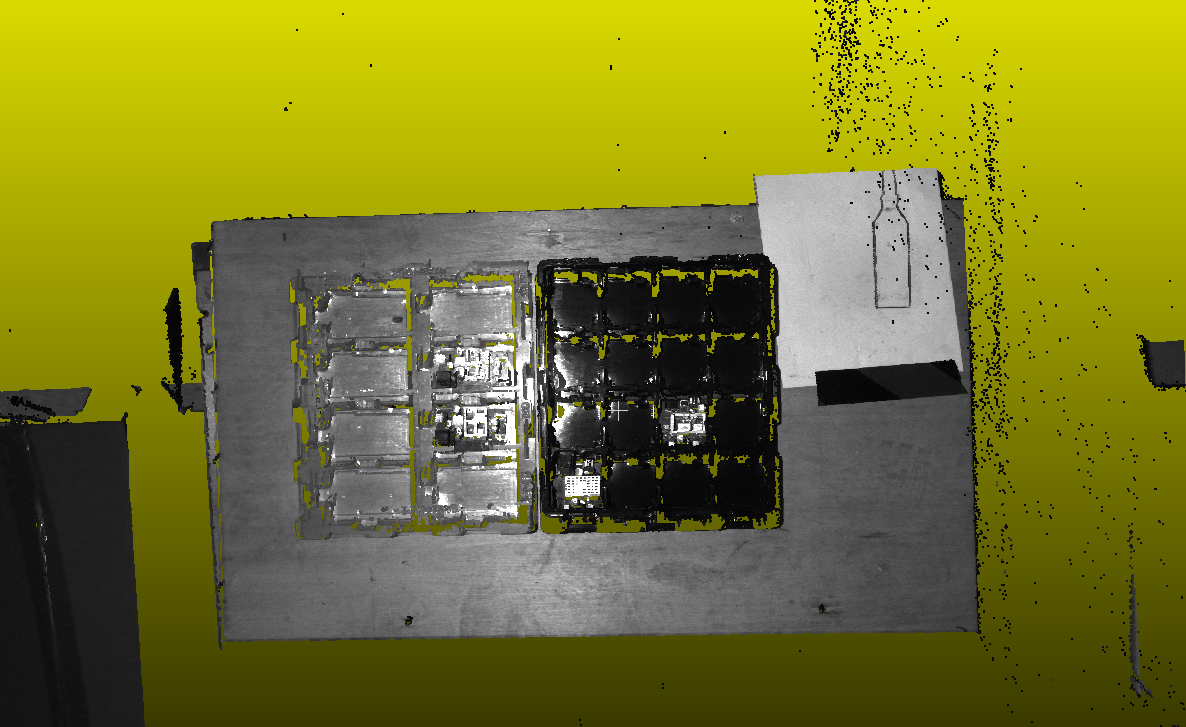
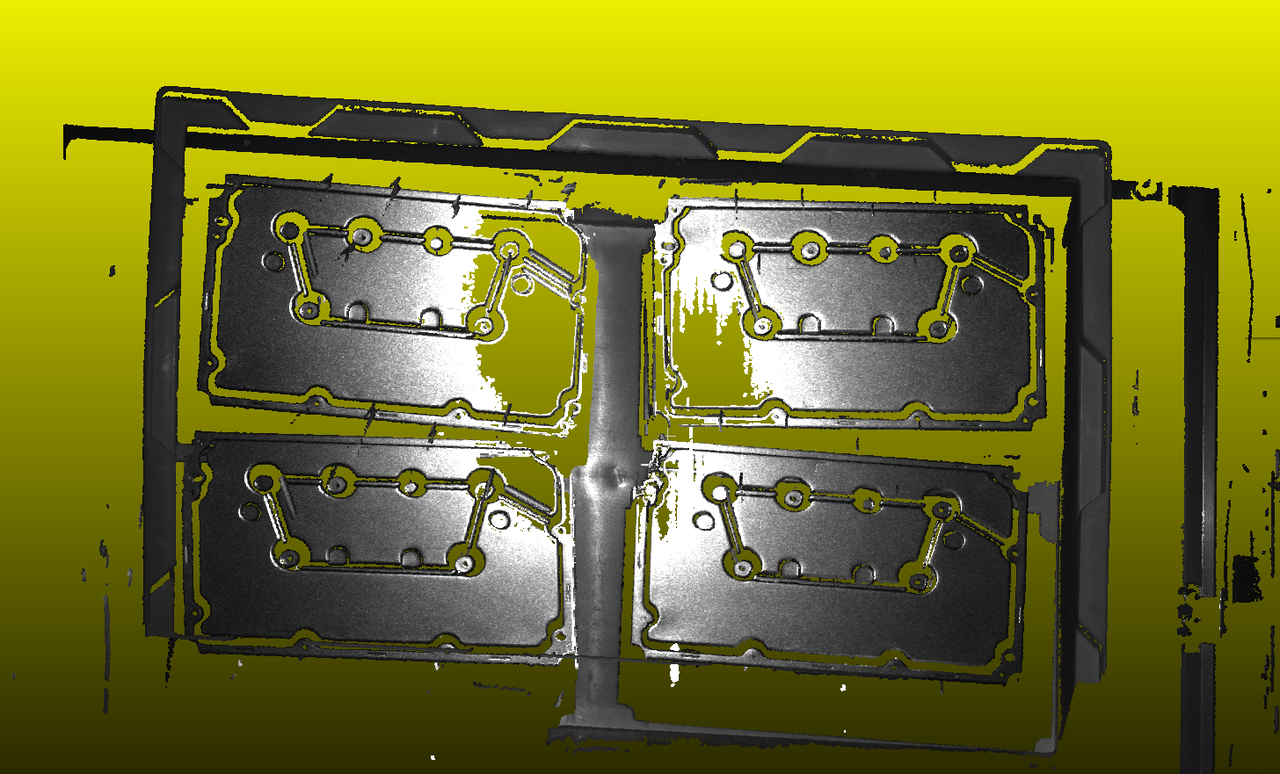
XEMA-L 盒装电路板:案例使用深度滤波
40、半径滤波2/10,观察深度图和点云迭代调整。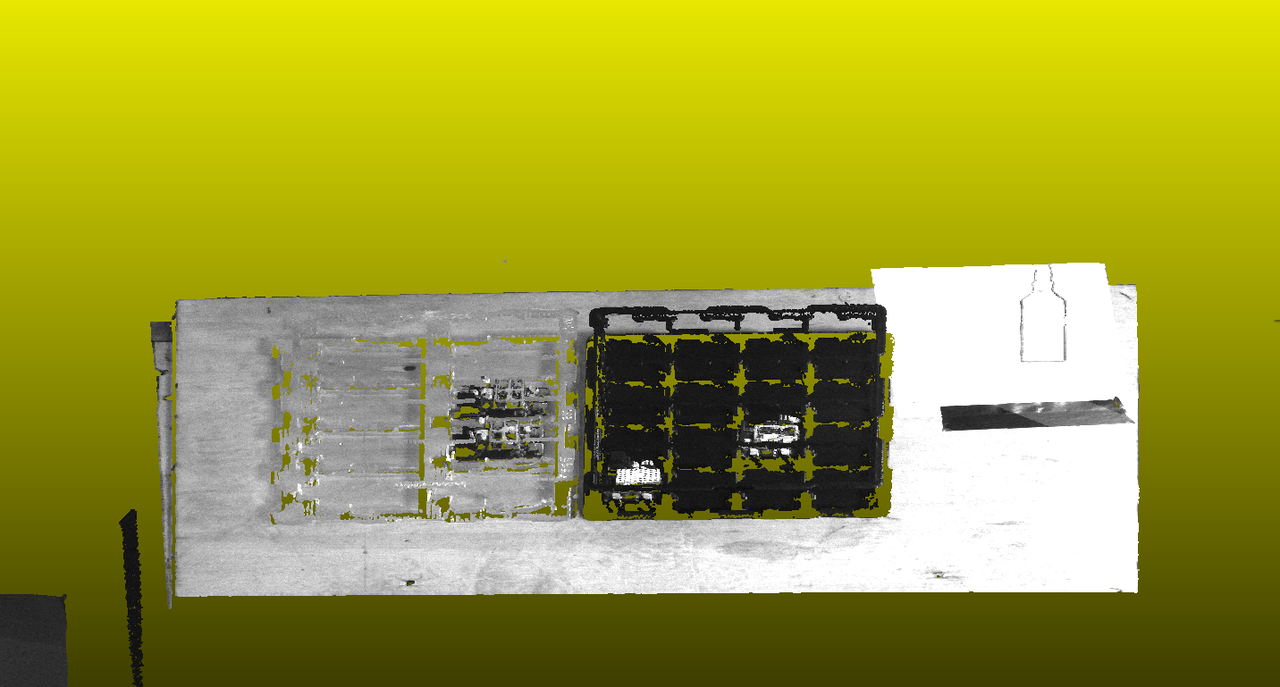
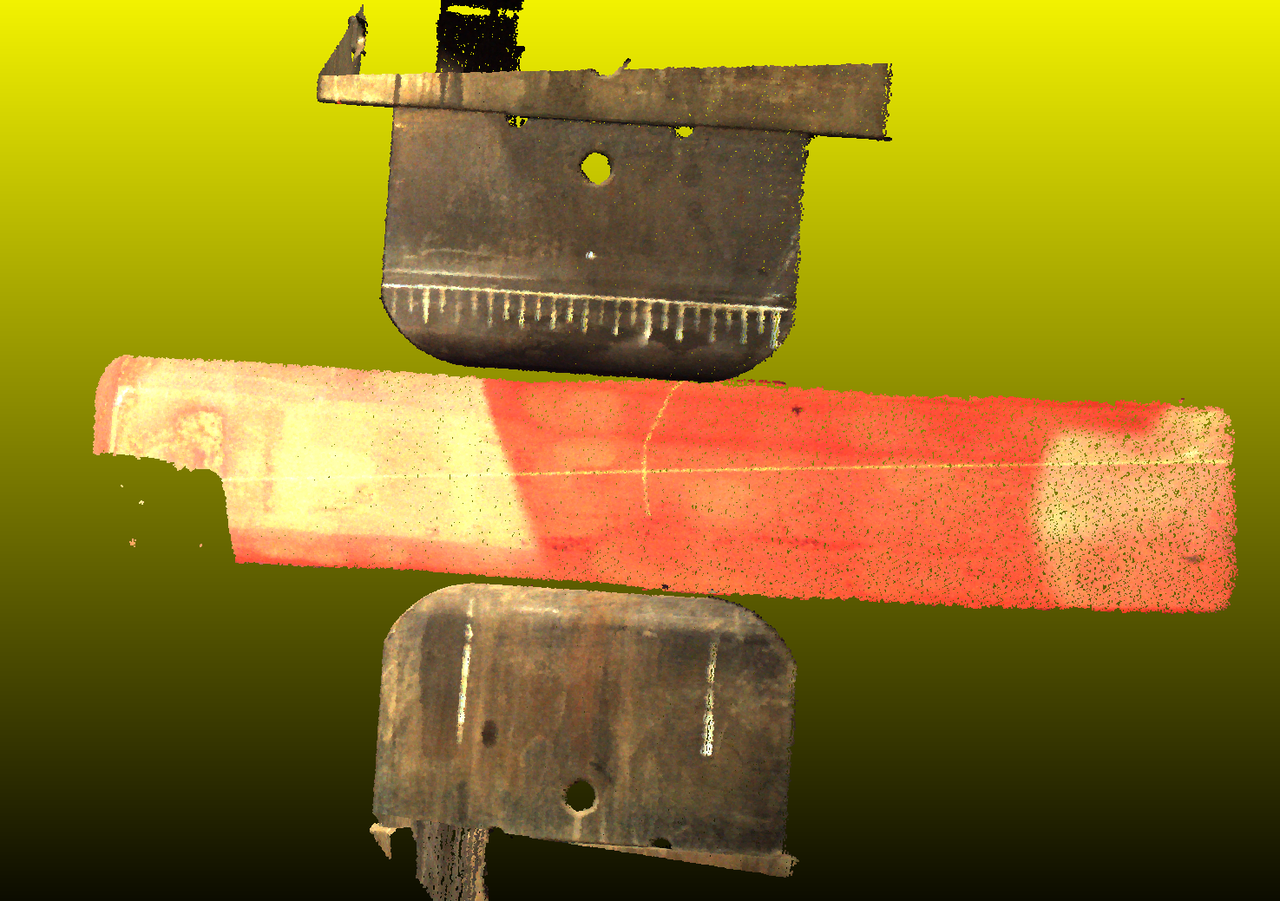
XEMA-L 金属轴:约 1.2 m 工作距离,HDR 大曝光
1023/20000、小曝光1023/1700,结合三类滤波逐步优化。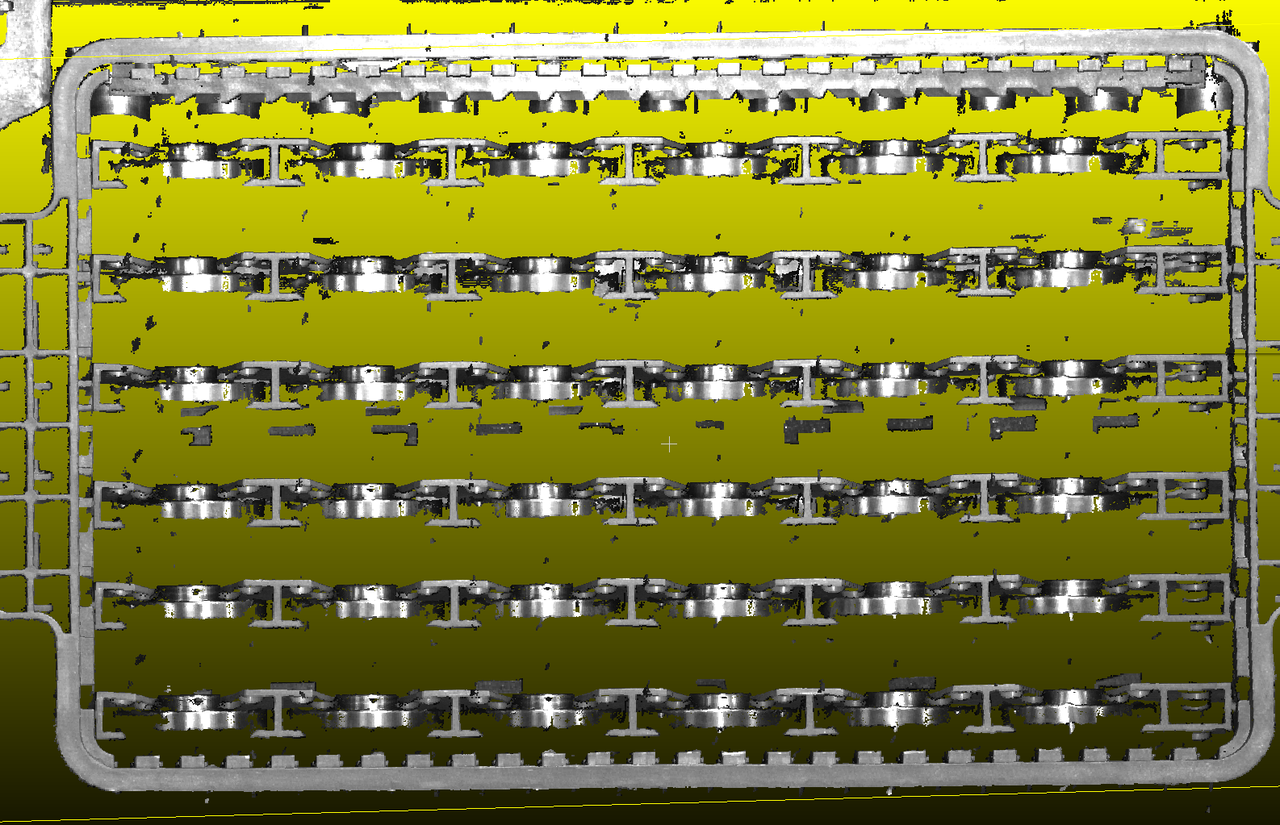
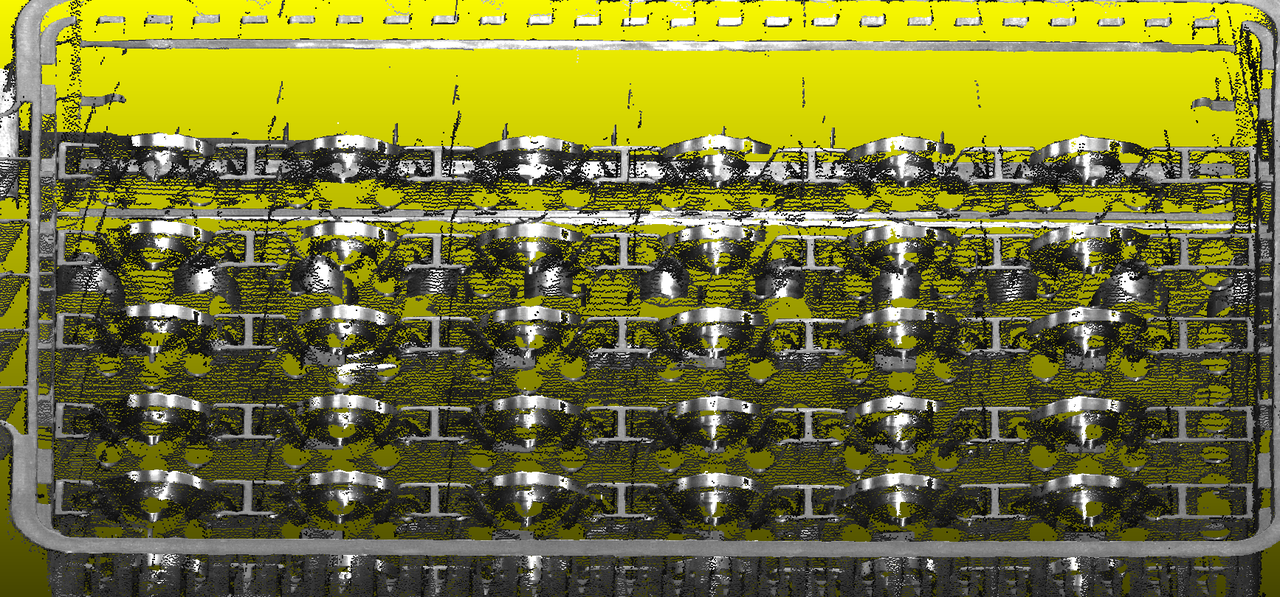
XEMA-S 薄金属片:HDR 使用
500/1700和1023/8000;仍过曝时适当降低投影亮度。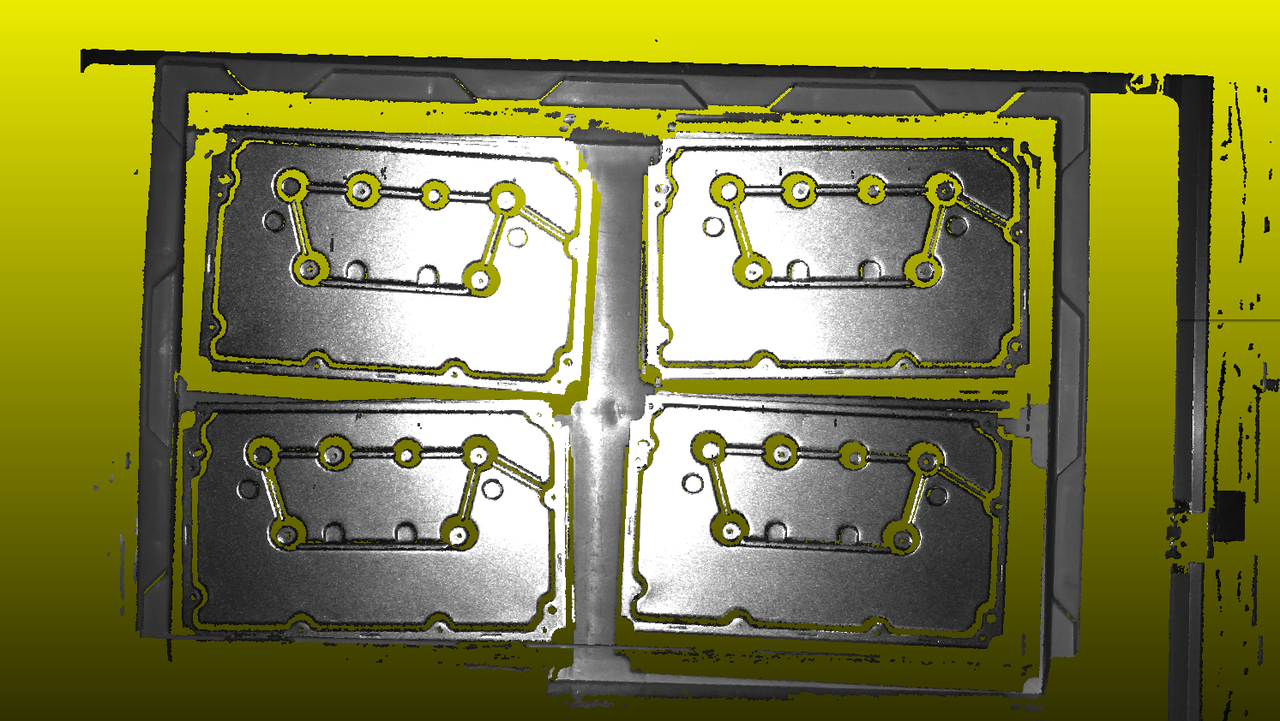
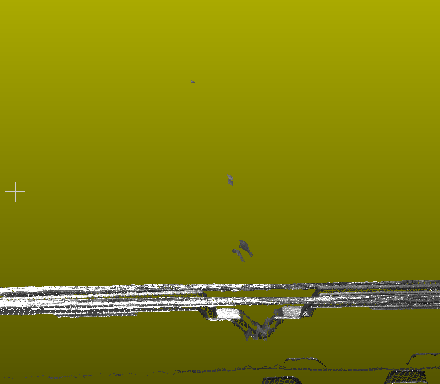
XEMA-L 铝锭漂浮噪点:深度滤波
70,半径滤波由2/10调整为2/18,逐步增强并检查有效点云。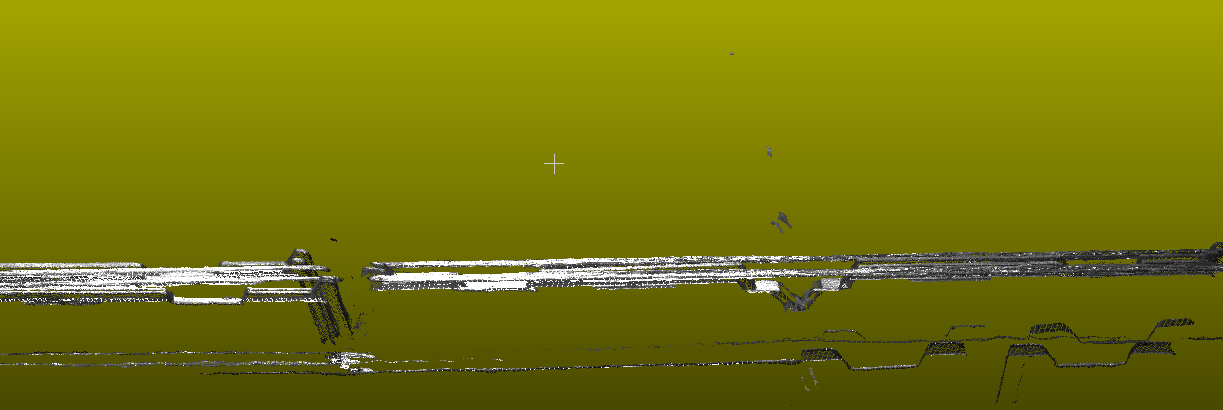
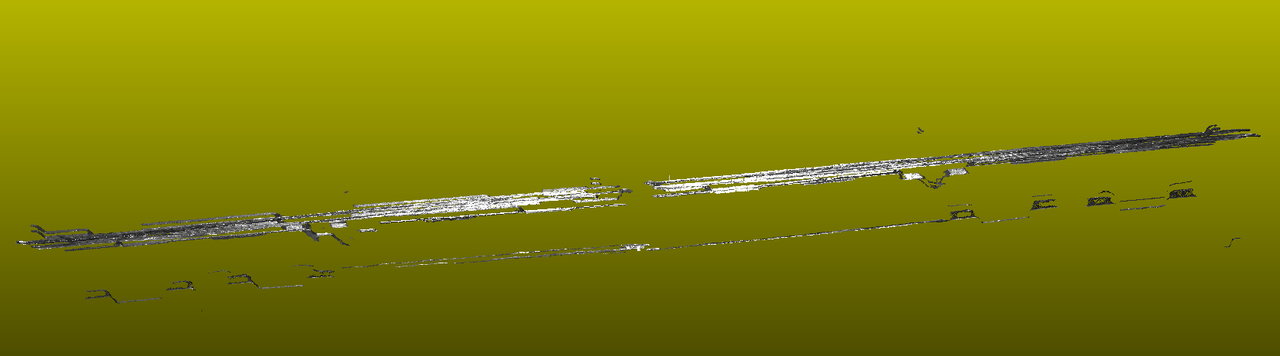
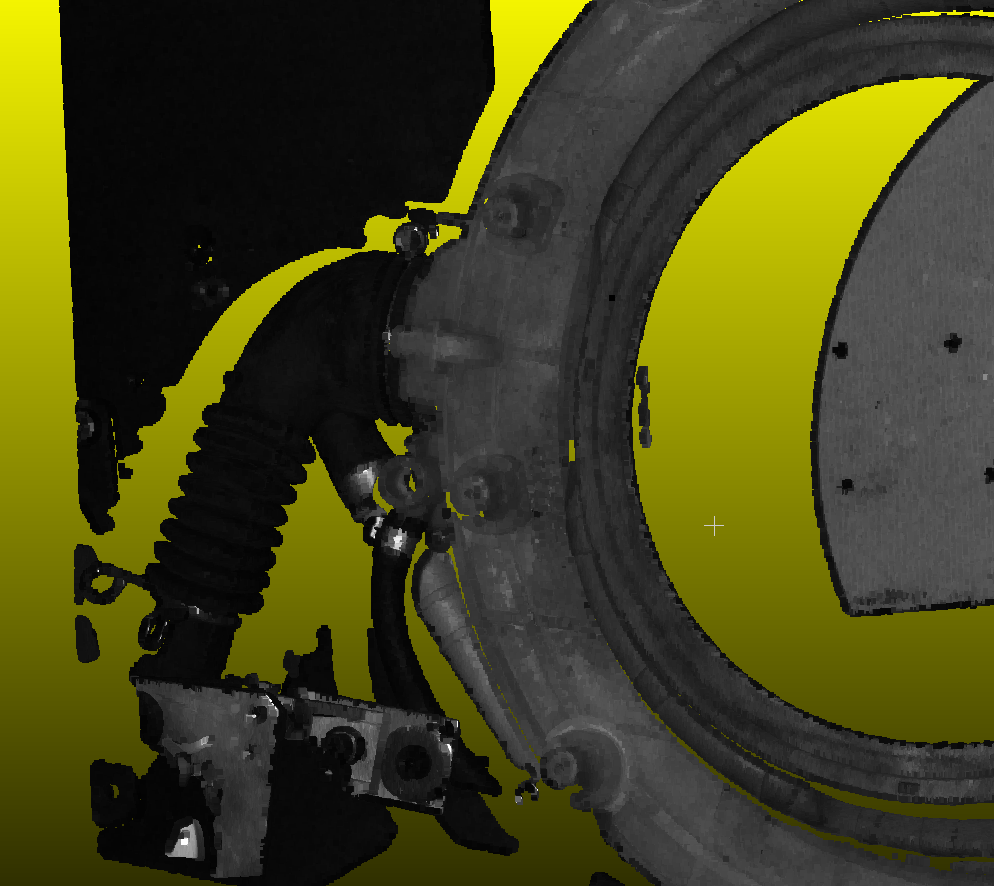
XEMA-L 金属环内壁:重点增强噪点过滤,结合半径滤波和深度滤波,确认无效内壁区域变黑且边缘未丢失。
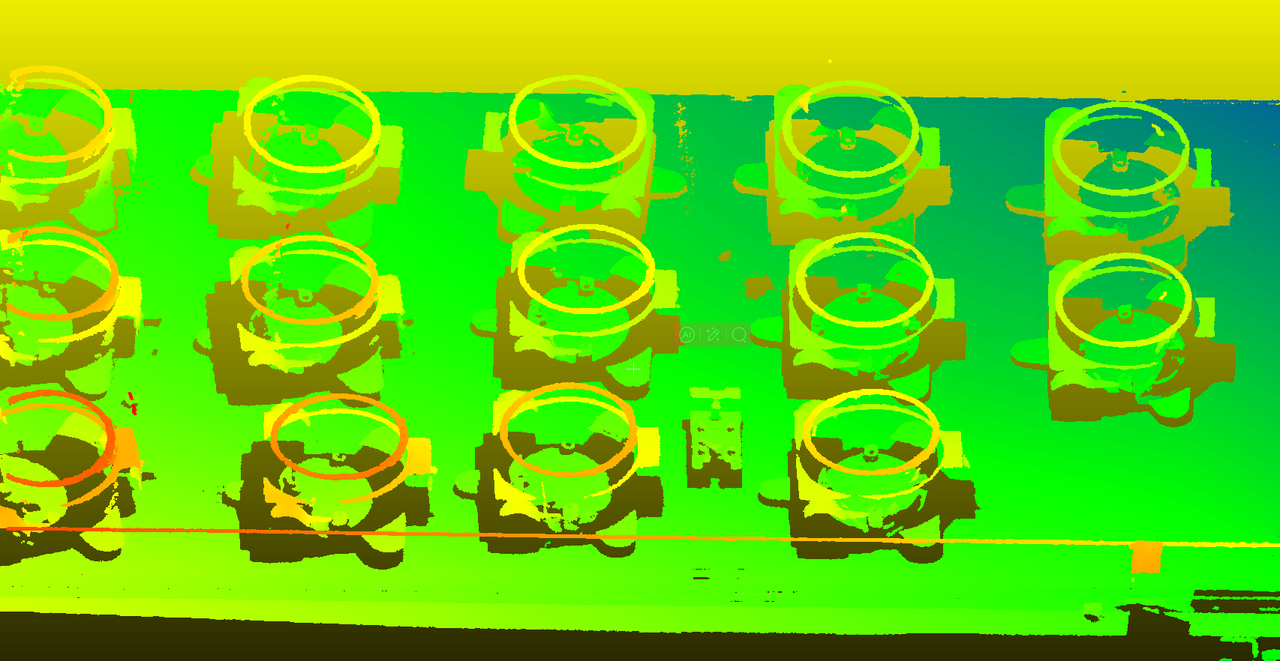
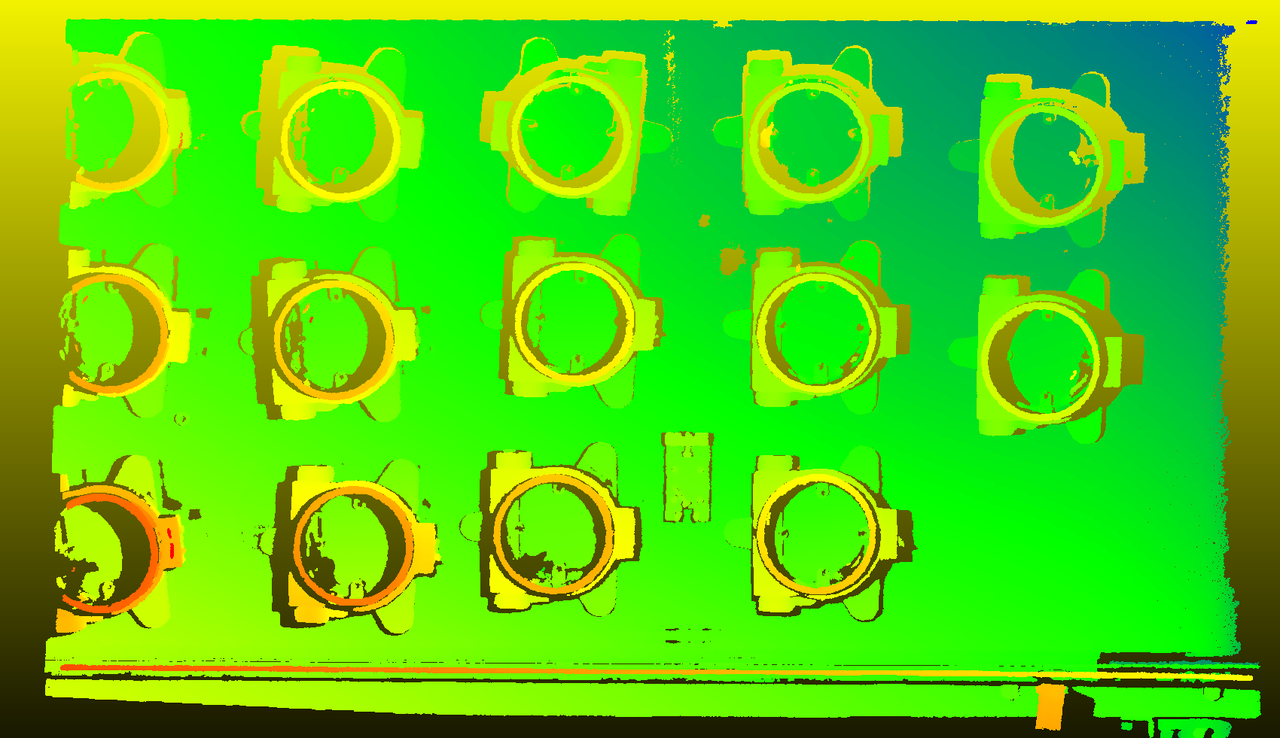
XEMA-LC 高温工件:案例使用单曝光;在半径滤波基础上增强深度滤波和噪点过滤。高温使用前必须核对规格书的温度和隔热要求。
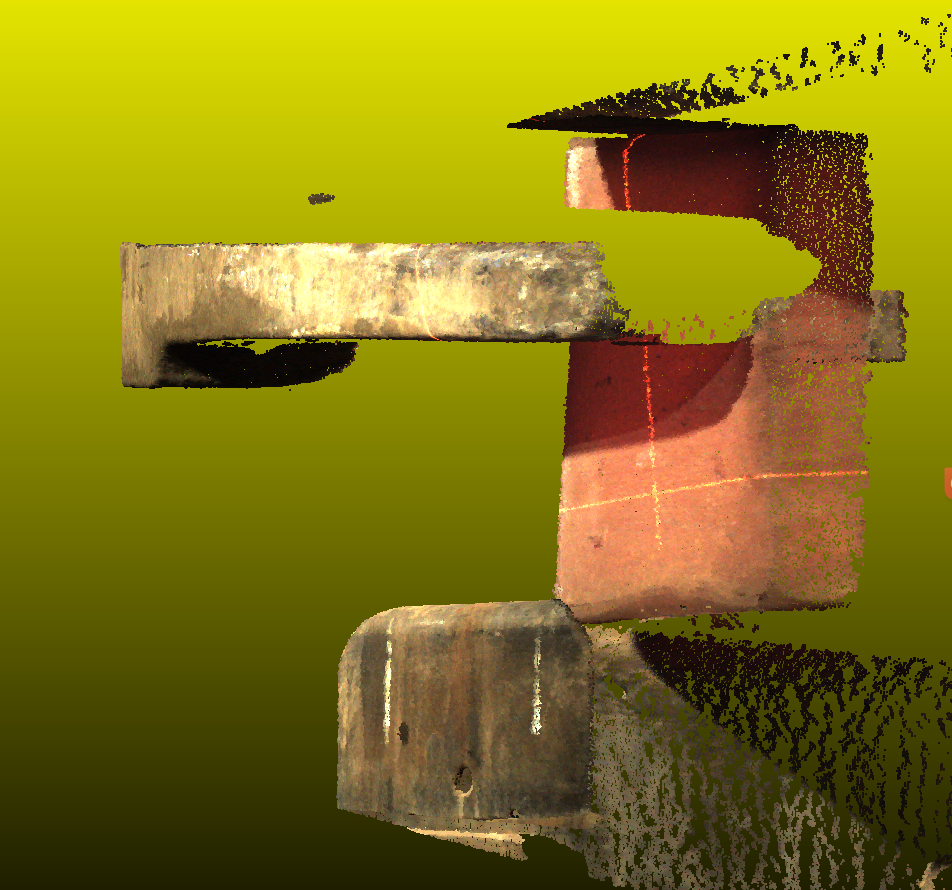
XEMA-L 白色塑料内胆:案例曝光
5000、增益5,使用半径滤波和噪点过滤,不开启平滑,拍摄约630 ms。提高增益可能增加噪声,应在目标设备重新验证。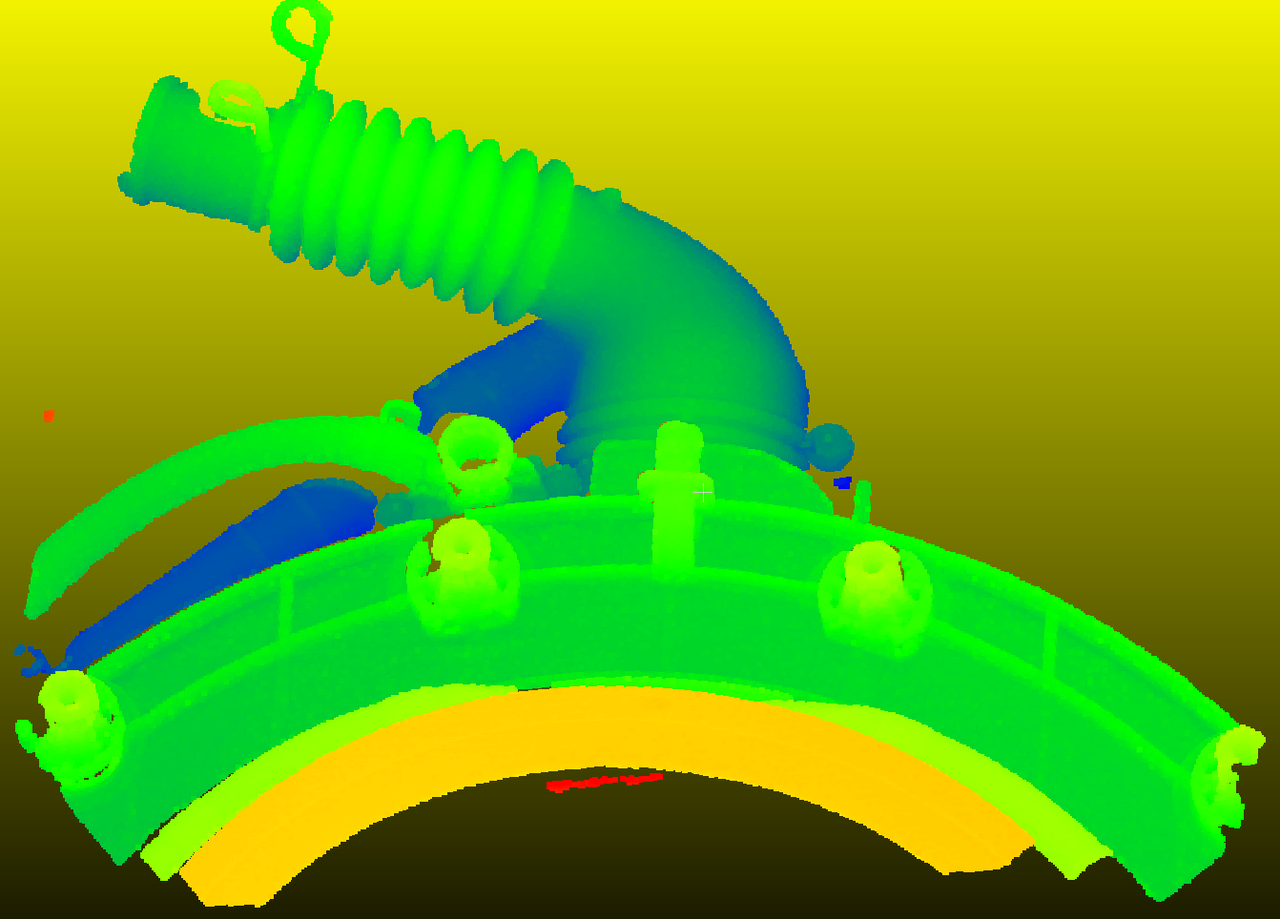
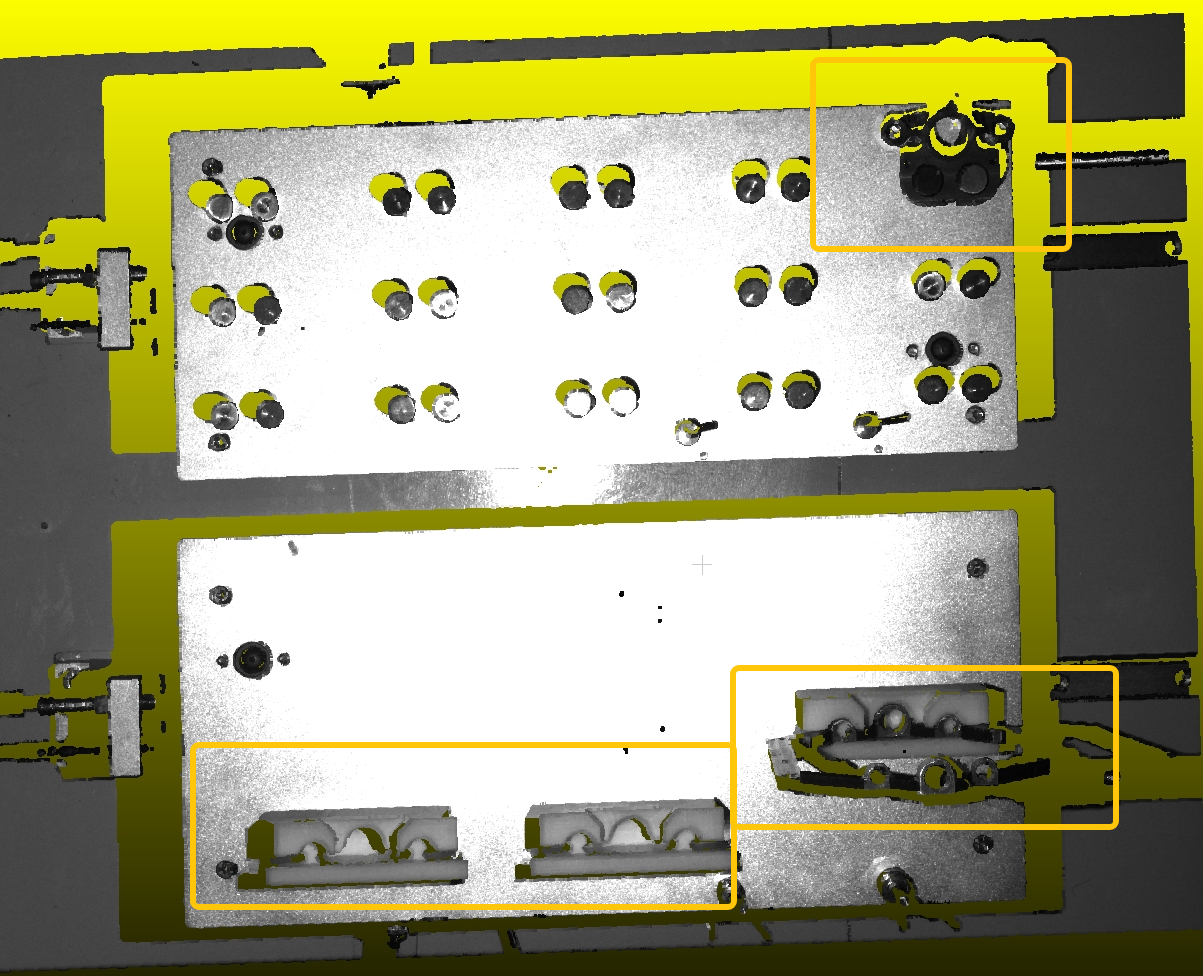
XEMA-S 白色塑料与金属组合:大曝光补充边缘暗部,小曝光保留中心高亮;边缘金属噪声使用反射滤波和半径滤波。
4. 精度与外参校正
4.1 精度异常基础检查
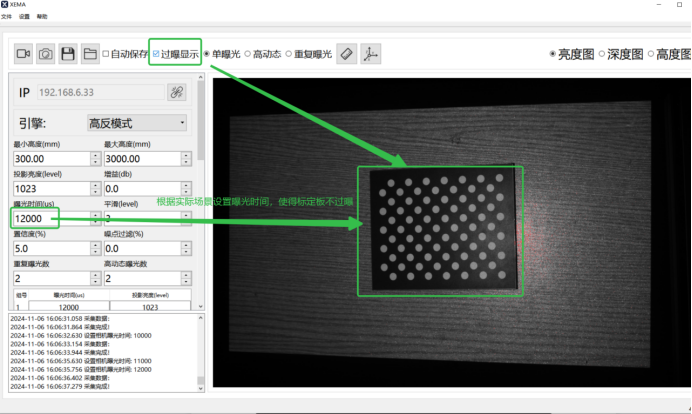
- 检查曝光和过曝显示。
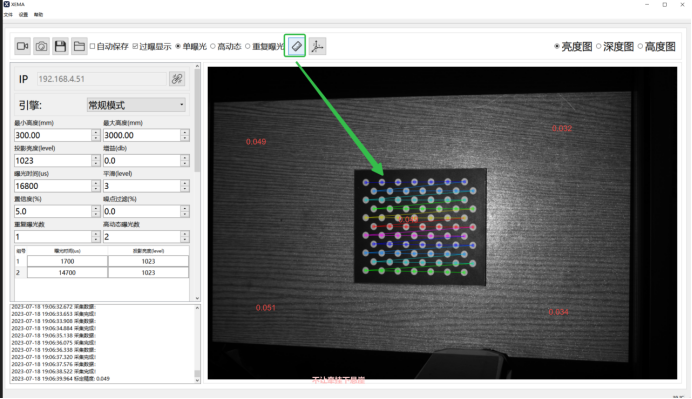
- 确认标定板型号、尺寸参数和相机匹配。
- 清洁并检查标定板表面。
- 确认标定期间相机、标定板和结构无抖动。
- 确认相机与标定板距离在有效范围内。
校正后一段时间再次异常时,重点排查撞击、持续震动、结构应力和温度波动。同心圆标定板识别率较低时,可调整曝光或小角度改变姿态重试。
4.2 XEMA 系列外参校正
危险
写入标定参数会改变相机内部数据。开始前导出并备份原标定文件;不确定相机版本、标定板规格或命令参数时,不要执行写入命令。
4.2.1 采集校正图像
- 固定相机至工作距离,运行
open_cam3d_gui.exe并连接相机。 - 标定板平放在视野中心,调整曝光使其清晰且不过曝。
- 在 SDK 工具目录创建
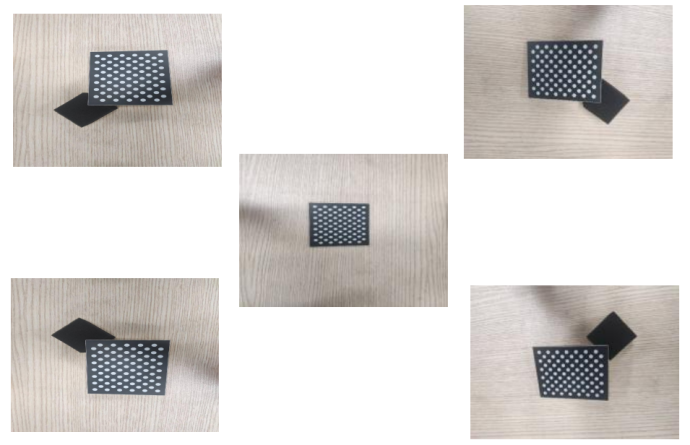
capture文件夹。 - 采集 5 组图像,目录为
00至04:中心一组,视野四角各一组。
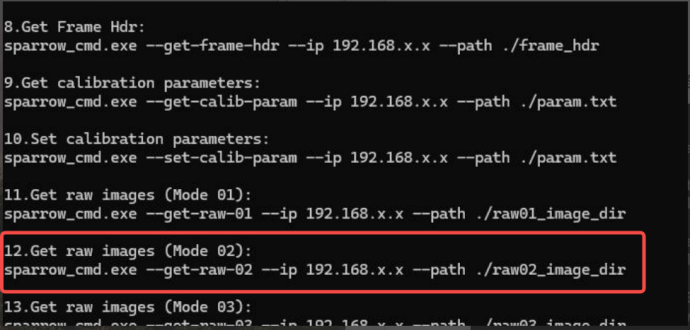
.\open_cam3d.exe --get-raw-02 --ip CAMERA_IP --path .\capture\004.2.2 计算并写入参数
.\open_cam3d.exe --get-calib-param --ip CAMERA_IP --path .\param.txt
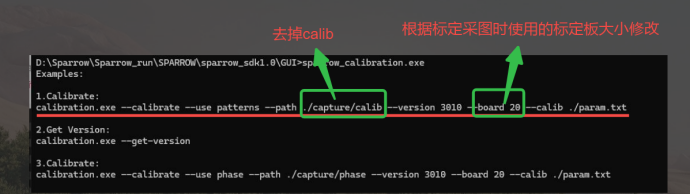
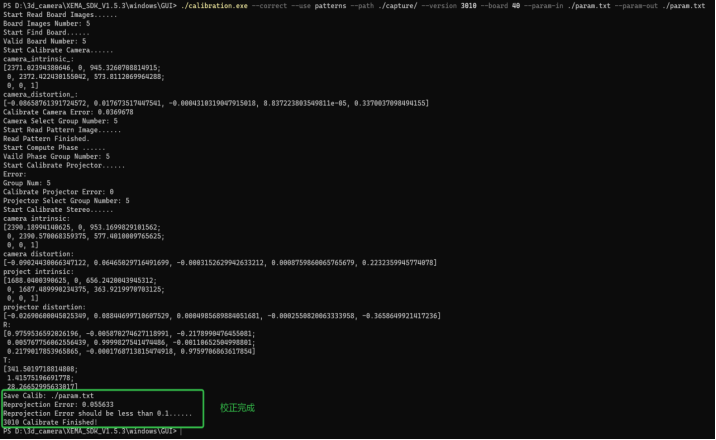
.\calibration.exe --correct --use patterns --path .\capture\ --version 3010 --board 20 --param-in .\param.txt --param-out .\param.txt
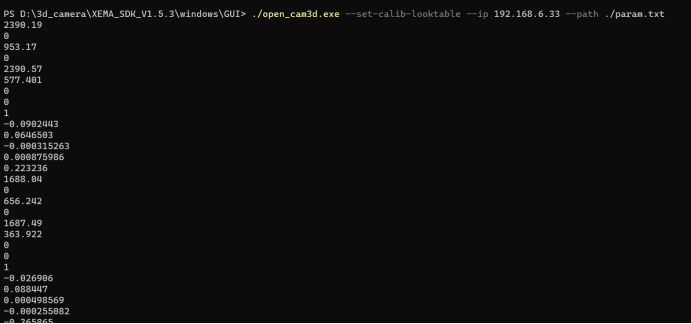
.\open_cam3d.exe --set-calib-looktable --ip CAMERA_IP --path .\param.txt
--version 和 --board 必须与当前相机和标定板匹配。写入前确认校正无报错且原参数已备份,写入后重新采集标定板并检查精度;未改善时恢复备份并联系技术支持。
5. FINCH 与 KINGFISHER 特有问题
5.1 FINCH 彩色图与点云分层
彩色相机与灰度相机为独立模组。撞击可能造成模组间外参变化,表现为彩色图与点云分层。可尝试外参校正;若由物理撞击引起,通常需要返厂检查。
5.2 FINCH 彩色模式不兼容 HDR
部分出货版本在彩色模式下不兼容 HDR,原记录建议更新 0925 固件。升级前请根据型号、序列号和当前固件向技术支持确认,不要跨型号刷写。
5.3 FINCH 彩色与黑白模式切换后抓取异常
可使用手眼标定转换工具处理标定数据。使用前备份原数据,阅读压缩包说明并确认版本兼容;转换后重新执行标定校验。
5.4 XEMA 螺纹胶批次
原记录指出,生产日期为 2025 年 10 月之后的相机已增加螺纹胶,日期可从序列号查询。批次边界和返修情况可能变化,现场判断请向技术支持确认。
5.5 结构光相机节拍过长
- 测试网络速率、延迟和丢包。
- 核对固件、SDK 和上位机版本。
- 记录曝光组数、滤波、平滑、传输数据类型和完整耗时。
- 区分成像、传输和上位机处理耗时后再优化。
6. 错误代码
6.1 XEMA 系列
| 错误码 | 码值 | 描述 |
|---|---|---|
DF_SUCCESS | 0 | 成功 |
DF_FAILED | -1 | 失败 |
DF_UNKNOWN | -2 | 未知命令 |
DF_BUSY | -3 | 相机占用 |
DF_NOT_CONNECT | -4 | 相机未连接 |
DF_ERROR_NETWORK | -5 | 网络出错 |
DF_ERROR_2D_CAMERA | -6 | 2D 相机故障 |
DF_ERROR_INVALID_PARAM | -7 | 无效参数 |
DF_ERROR_LIGHTCRAFTER_SET_MODEL | -8 | 光机投影模式设置出错 |
DF_ERROR_LIGHTCRAFTER_SET_TRIGGEROUT | -9 | 光机触发设置出错 |
DF_ERROR_LIGHTCRAFTER_SET_CURRENT | -10 | 光机设置亮度出错 |
DF_ERROR_LIGHTCRAFTER_SET_PATTERN_ORDER | -11 | 光机条纹设置出错 |
DF_ERROR_CAMERA_STREAM | -12 | 相机操作流出错 |
DF_ERROR_CAMERA_GRAP | -13 | 相机采图出错 |
DF_FRAME_CAPTURING | -14 | 相机正在采集帧数据 |
DF_ERROR_LOST_TRIGGER | -15 | 没有触发信号 |
DF_ERROR_LOST_PATTERN_SETS | -16 | 光机缺少条纹图 |
6.2 FINCH 系列
| 错误码 | 码值 | 描述 |
|---|---|---|
DF_SUCCESS | 0 | 成功 |
DF_FAILED | -1 | 失败(通用错误) |
DF_UNKNOWN | -2 | 未知错误 |
DF_BUSY | -3 | 设备忙(相机被占用) |
DF_NOT_CONNECT | -4 | 未连接 |
DF_ERROR_NETWORK | -5 | 网络错误 |
DF_ERROR_2D_CAMERA | -6 | 2D 相机错误 |
DF_ERROR_INVALID_PARAM | -7 | 参数无效 |
DF_ERROR_LIGHTCRAFTER_SET_MODEL | -8 | 激光过热 |
DF_ERROR_LIGHTCRAFTER_SET_TRIGGEROUT | -9 | 光机触发输出设置错误 |
DF_ERROR_LIGHTCRAFTER_SET_CURRENT | -10 | 光机电流设置错误 |
DF_ERROR_LIGHTCRAFTER_SET_PATTERN_ORDER | -11 | 光机图案顺序设置错误 |
DF_ERROR_CAMERA_STREAM | -12 | 相机数据流错误 |
DF_ERROR_CAMERA_GRAP | -13 | 相机取图或采集错误 |
DF_FRAME_CAPTURING | -14 | 正在采集帧 |
DF_ERROR_LOST_PARAM | -15 | 参数丢失 |
联系支持前准备
请准备相机型号和序列号、固件和软件版本、连接方式、网络配置、故障时间、复现步骤、错误码、日志,以及能说明问题的原始图像、深度图和点云。对外提供材料前,请移除客户名、项目名、人员信息、账户路径、无关 IP/MAC 地址和其他可追溯标识。