
项目配置
项目配置
项目目录
项目文件夹是创建或加载项目时选择的目录。项目配置保存在项目文件夹下的 config 目录中:
<项目文件夹>\config使用默认项目存储位置时,项目配置路径通常为:
C:\Users\<Windows 用户名>\Documents\PickWiz\<项目名称>\config注意
禁止直接修改 config 目录中的文件,否则可能导致 PickWiz 异常报错或无法正常使用。
项目文件夹下的 data 目录用于保存项目的历史数据:
<项目文件夹>\data关于历史数据的查看和使用方法,请参照历史数据功能使用指南。
配置目录说明
config 是项目的配置根目录。各子目录分别保存不同类型的配置数据,dexforce_proj.json 记录项目中的作业以及作业与各项配置之间的关联关系。
| 目录或文件名称 | 内容说明 |
|---|---|
| calibration | 保存手眼标定配置。 |
| camera | 保存相机连接信息和相机参数配置。 |
| end_effector | 保存末端工具配置。 |
| PickLightMidData | 保存可视化视窗使用的配置数据。 |
| product | 保存工件配置。 |
| robot | 保存机器人配置和通信参数。 |
| roi | 保存 ROI 配置。 |
| roi2d | 保存 ROI 2D 配置。 |
| roi3d | 保存 ROI 3D 配置。 |
| scene_object | 保存料框、底托等场景物体的配置。 |
| strategy | 保存视觉参数配置。 |
| dexforce_proj.json | 项目根配置文件,记录项目中的作业,并指定各作业所使用的相机、机器人、工件、末端工具、手眼标定、ROI 和视觉参数等配置。 |
配置与作业信息
新建项目后,PickWiz 会创建一个默认作业。作业信息页面用于指定当前作业所使用的各项配置。
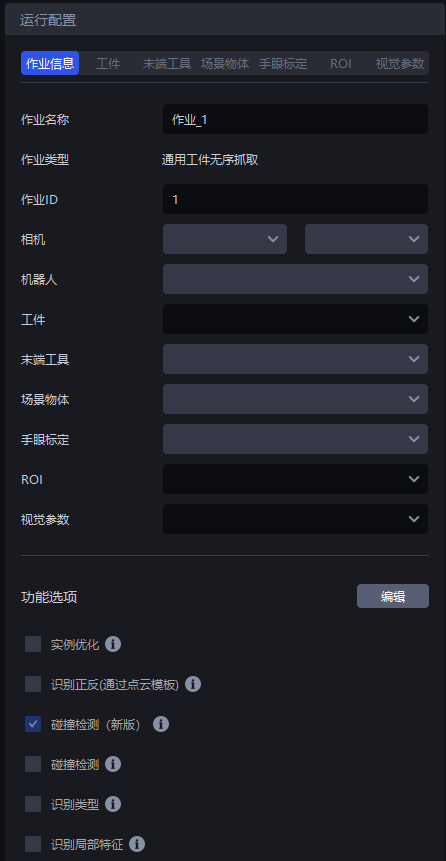
| 作业信息 | 说明 |
|---|---|
| 作业名称 | 当前作业的名称,可以修改。 |
| 作业类型 | 当前作业对应的作业场景,在新建项目或新建作业时确定,创建后不能修改。 |
| 作业 ID | 当前作业的唯一标识。机器人可以通过作业 ID 切换作业。 |
| 相机 | 指定当前作业使用的相机和相机参数。配置方法请参照 相机连接与调参指南。 |
| 机器人 | 指定当前作业使用的机器人。机器人配置和通信方法请参照 机器人配置指南。 |
| 工件 | 指定当前作业使用的工件。工件创建和配置方法请参照 工件配置指南。 |
| 末端工具 | 指定当前作业使用的末端工具。创建和配置方法请参照 末端工具配置指南。 |
| 场景物体 | 指定当前作业使用的料框、底托等场景物体。配置方法请参照 场景物体配置指南。 启用底托检测、隔板和底托检测或碰撞检测后,需要根据实际场景配置相应的场景物体。 |
| 手眼标定 | 指定当前作业使用的手眼标定配置。操作方法请参照 手眼标定操作指南。 |
| ROI | 指定当前作业使用的 ROI 配置。操作方法请参照 ROI配置指南。 |
| 视觉参数 | 指定当前作业使用的视觉参数配置。请根据作业场景参照对应的视觉参数调整指南。 |
| 功能选项 | 单击“编辑”可以调整碰撞检测、识别类型、识别局部特征、底托检测等功能。PickWiz 会根据所选功能显示相应的工件、场景物体和视觉参数配置项。 |