
新建作业与基础配置
3. 新建作业与基础配置
3.1 新建纸箱单拆作业
根据当前项目状态,选择新建项目或在现有项目中新增作业。作业类型在创建后不能修改,因此创建时必须选择 拆垛 > 纸箱单拆。
3.1.1 新建项目
首次搭建项目时,按以下步骤操作:
- 打开 PickWiz,在初始页面选择 新建空项目;如果软件已经加载其他项目,通过右上角菜单进入新建项目页面。
- 选择 拆垛 > 纸箱单拆。
- 设置项目名称和项目路径。项目名称不能包含中文或空格。
- 暂不启用功能选项,先使用基础配置完成首次运行。
- 单击 新建。
完整操作参见新建空项目。
3.1.2 在现有项目中新增作业
需要在现有项目中增加纸箱拆垛任务时,按以下步骤操作:
- 单击主界面左上角的 新建作业。
- 选择 拆垛 > 纸箱单拆。
- 输入能够区分生产任务或物料的作业名称。
- 单击 新建。
新建完成后,PickWiz 会进入该作业的运行配置页面。后续配置的相机、机器人、工件、末端工具、手眼标定、ROI 和视觉参数都需要在作业信息中选择。
多作业的创建和切换方法参见作业操作指南。
3.1.3 选择功能选项
首次搭建时建议不启用功能选项,先使用默认流程完成一组纸箱数据的识别和抓取点计算。基础流程验证通过后,再根据现场需求增加功能:
- 需要处理层间隔板或底托时,启用对应的检测功能。
- 需要区分纸箱纹理、朝向或类别时,启用视觉分类或识别类型。
- 需要过滤存在碰撞风险的抓取姿态时,启用碰撞检测。
启用功能选项后,PickWiz 会增加相应的工件、场景物体或视觉参数配置项,因此需要重新检查运行配置和视觉结果。
3.2 完成基础配置
纸箱单拆作业创建后,依次完成相机、机器人、工件、末端工具、手眼标定和 ROI 配置,并在作业信息中选择对应配置。本章只说明纸箱拆垛需要特别确认的内容。
3.2.1 选择相机与机器人配置
- 在作业信息中选择已经连接并完成调参的相机配置。
- 触发一次拍照,确认最高层纸箱的 2D 图像完整,并检查 3D 点云是否存在缺失、塌陷或明显噪声。
- 选择已经建立通信的机器人配置。
- 核对机器人轴数、旋转表达式和坐标系类型;这些设置错误会导致输出姿态与机器人使用的姿态不一致。
拆垛场景通常使用 KINGFISHER 双目相机。相机无法连接或点云异常时,参见相机连接与调参指南和KINGFISHER系列相机使用手册。
纸箱曝光与点云调试按以下顺序完成:
- 从相近的默认相机模板通过 + 新建可编辑配置,保存初始参数。固定一组纸箱作为对比样本,保持光照和观察视角不变。
- 开启过曝显示,分别查看左右目图像。重点观察箱间边界、箱面纹理及胶带反光,不以背景整体亮度作为判断标准。
- 固定曝光时,每次只调整曝光值后复拍:过暗导致边界不可辨时适当增加;箱面发白、胶带高亮区域扩大时降低,并复查 3D 点云。
- 自动曝光时,按相机指南将曝光关注区域放在有代表性的纸箱表面,避免由大量背景主导曝光。曝光关注区域不等于后续用于识别的 ROI。
- 单一曝光无法兼顾亮暗纸箱时,再按相机能力评估高动态曝光,比较箱面点云完整性、纹理和采集耗时,不直接照搬其他现场的曝光倍率。
- 在 3D 中检查箱面是否连续、胶带附近是否缺失或产生飞点,再按需调整去噪。不要为得到平滑画面而删除箱体边缘。
- 对最高层、最低层、部分取空和不同表面状态分别复拍;自动曝光还要检查背景露出后是否把箱面推向过曝。
- 保存并关联相机配置,记录调参前后的箱面纹理、点云缺失和采集耗时。完成后续视觉配置后,再复测实例边界、顶层选择和抓取点稳定性。
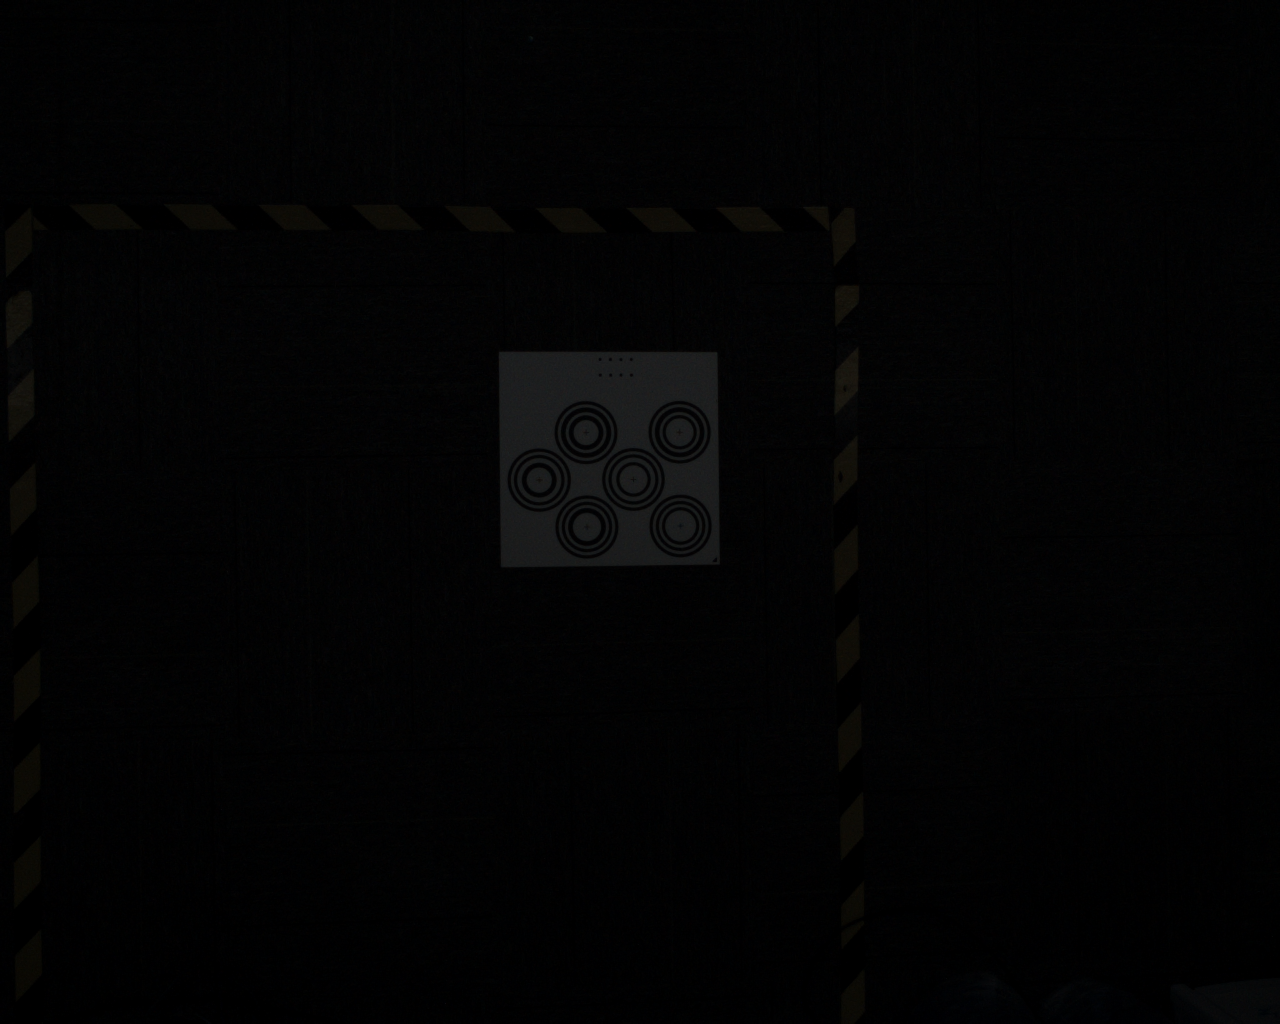
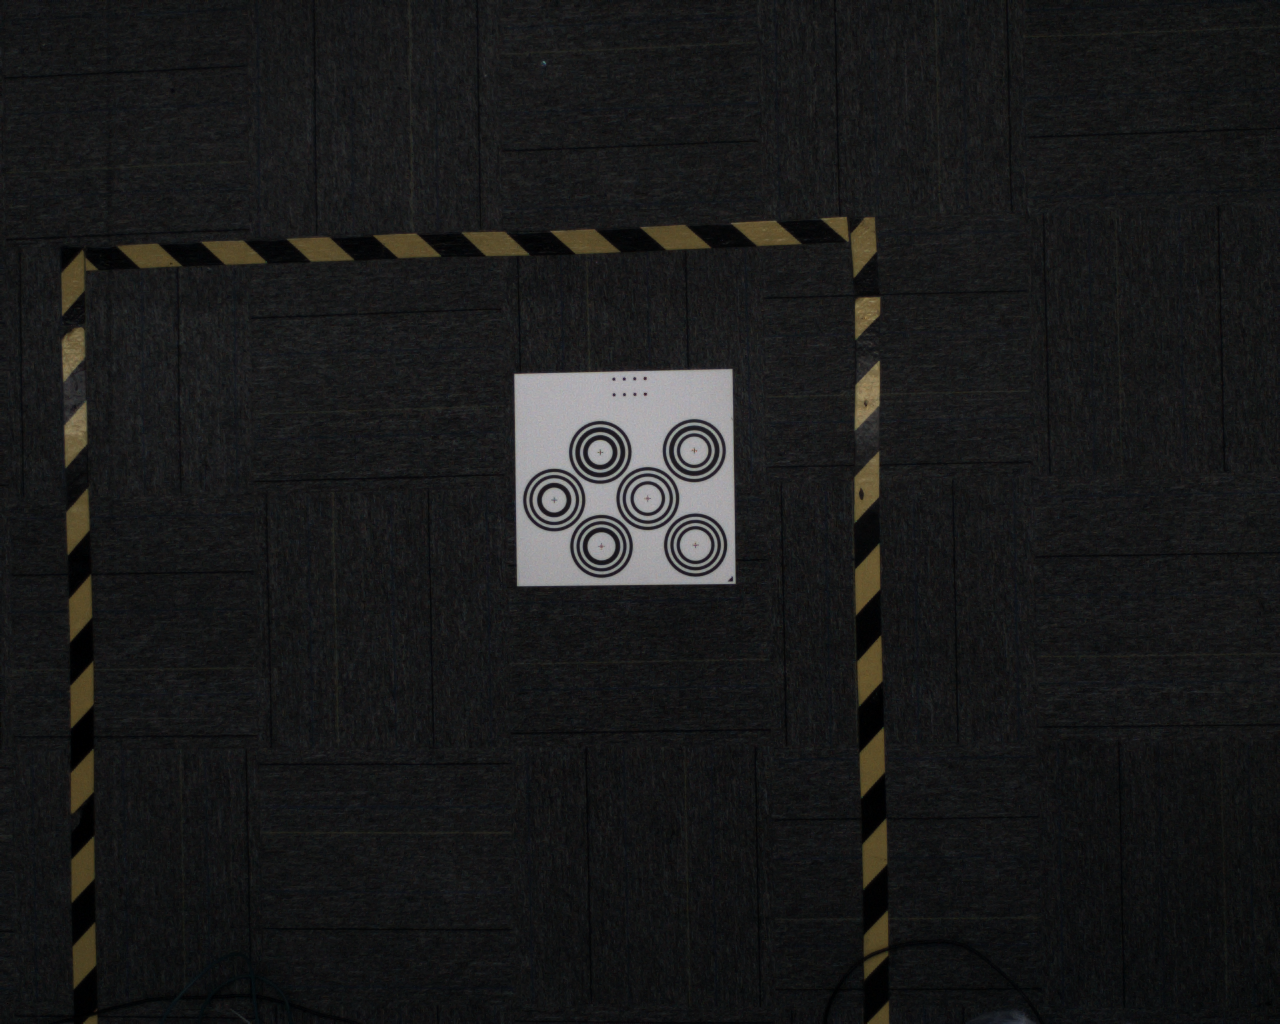
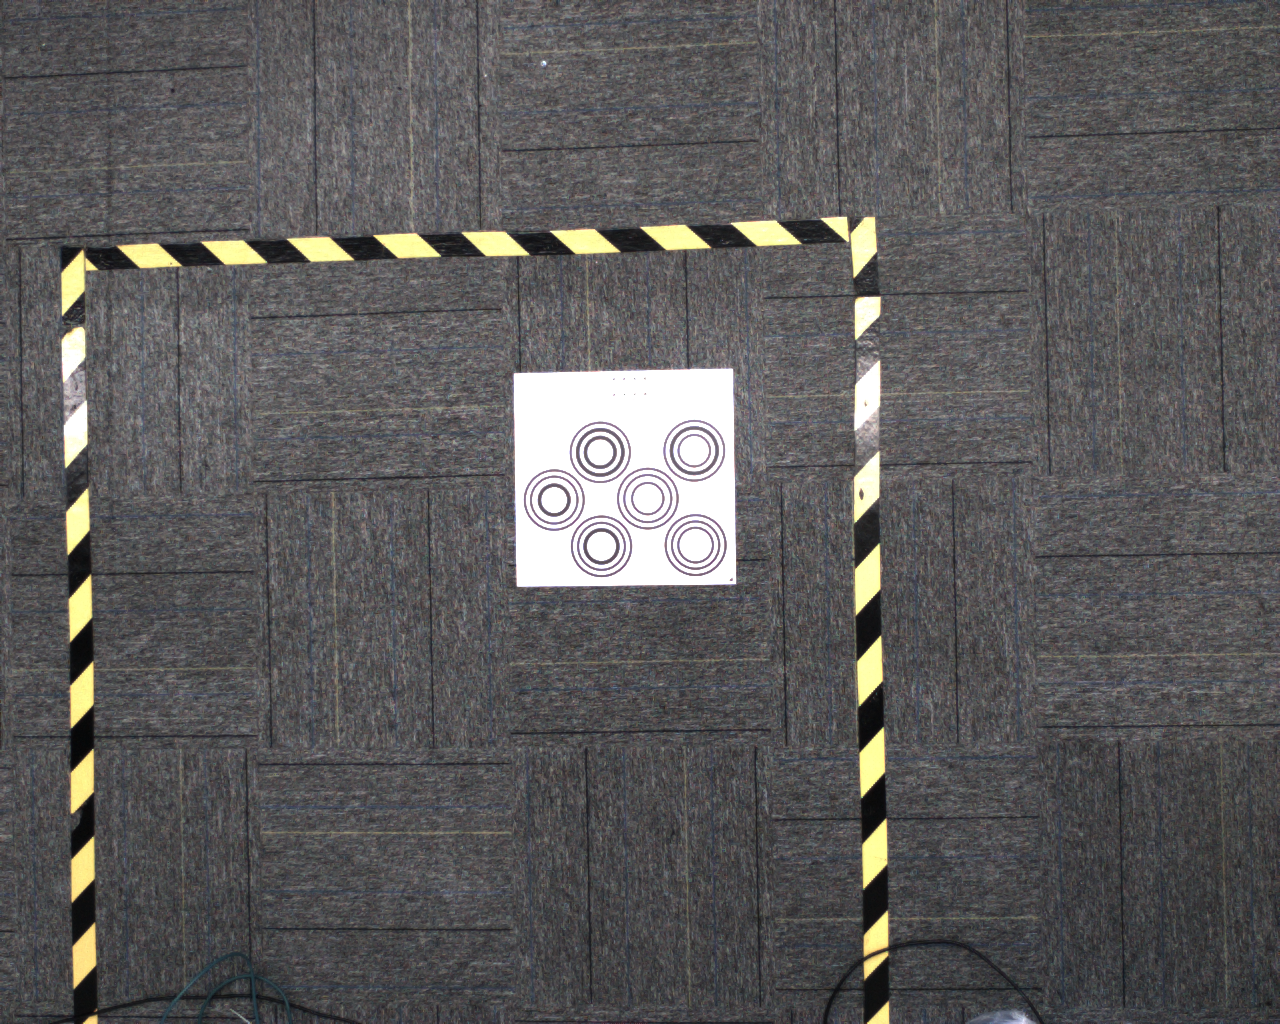
下面复用相机指南中的标定板曝光示例,帮助区分欠曝、曝光合适和过曝,不是纸箱拆垛实测图,也不是纸箱曝光参数推荐值。观察白色区域与黑色细节,不要求背景也同样明亮。
| 曝光偏低 | 曝光合适 | 曝光偏高 |
|---|---|---|
 |  |  |
回到纸箱场景时,应以箱间边界可辨、有效箱面点云完整且重复采集稳定为通过条件。单张 2D 图曝光合适,不能替代后续 3D 和抓取点验证。
3.2.2 配置纸箱工件与末端工具
- 在 工件 页面新增纸箱工件。首次加载视觉模型可能需要等待一段时间。
- 使用默认的纸箱通用模型完成首次测试,暂不训练新模型。
- 纸箱长、宽、高可以保留默认配置;需要使用尺寸范围过滤实例时,再根据实测尺寸填写。
- 抓取点默认选择 箱体中心。只有工艺明确要求从纸箱角点抓取时,才改为对应角点。
- 新增并选择末端工具。未启用碰撞检测时可以不导入夹具模型。
- 需要使用夹具模型进行碰撞检测时,确保模型原点的位置和方向与机器人 TCP 一致。
3.2.3 选择并检查手眼标定
- 根据相机安装方式和机器人轴数完成对应的手眼标定。
- 标定前核对机器人轴数、旋转表达式和坐标系类型。
- 标定后执行戳点验证,记录实际定位偏差。
- 在作业信息中选择已经通过检查的标定结果。
标定方式的选择参见手眼标定流程,精度检查参见标定结果检查与分析。
3.2.4 新增 ROI 并载入场景数据
- 在 ROI 页面单击 新增 ROI,设置名称和唯一 ID。
- 根据调试方式载入场景数据:
- 相机已经连接时,使用 拍照取图 获取当前现场的图像和点云。
- 离线调试时,从同一条历史数据中导入 2D 图像和 3D 点云。
- 使用 KINGFISHER 双目相机时,在左目图像中设置 ROI 2D,并确认自动同步后的右目 ROI 同样能够覆盖目标区域。
- 确认 2D 图像和 3D 点云来自同一次采集,避免场景变化造成区域不一致。
历史数据中的点云
极速模式生成的历史数据可能没有保存 PLY 点云。遇到这种情况时,先在历史数据中生成点云数据,再返回 ROI 页面导入。
3.2.5 设置纸箱拆垛 ROI 2D
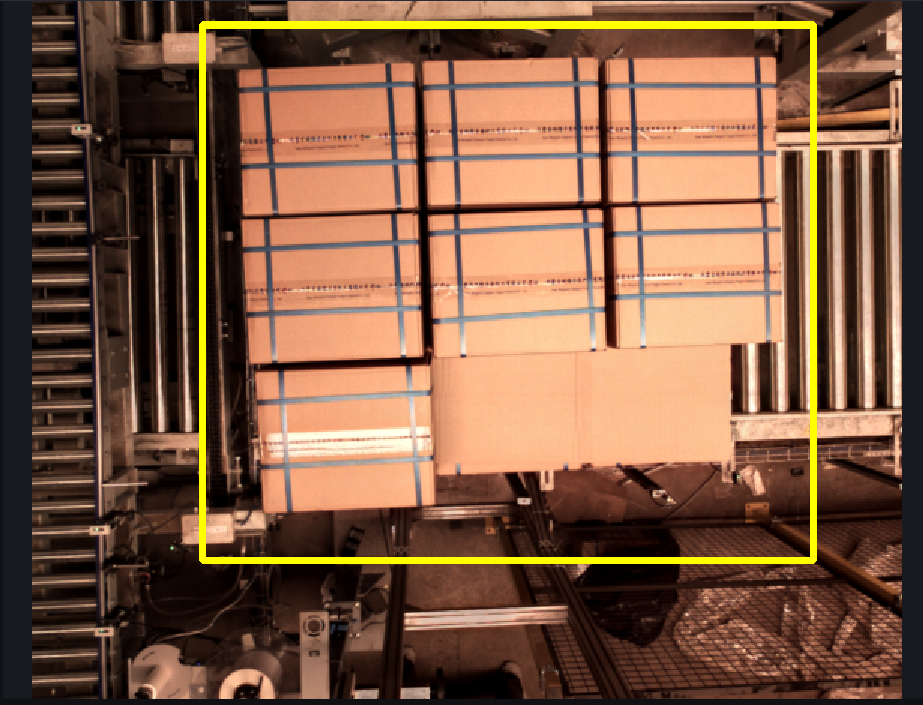
以最高层纸箱的成像范围为基准绘制 ROI 2D:
- 将所有可能出现的纸箱完整包含在工作区内。
- 为纸箱倾斜、托盘定位误差和来料偏移保留适当余量,不要让边框紧贴纸箱。
- 在满足来料范围的前提下尽量缩小 ROI,减少输送线、护栏和其他环境区域对实例识别的干扰。
- 使用双目相机时,同时检查左右目图像中的纸箱是否均位于有效区域内。
3.2.6 设置纸箱拆垛 ROI 3D
根据纸箱和托盘的真实空间范围调整 ROI 3D:
- 调整 ROI 3D 的方向,使 Z 正方向朝上;来料整体倾斜时,使 Z 轴垂直于纸箱堆叠表面。
- 参考托盘、料框或限位装置调整 ROI 的方向和边界,使其与来料区域尽量平行。
- ROI 3D 应覆盖纸箱从最高层到最低层的完整来料范围,并为实际位置公差保留余量。
- 不需要识别托板时,将 ROI 3D 底面设置在托板上方,减少托板点云干扰。
- 排除护栏、支架、输送线等固定结构;不要为了保留余量而将 ROI 3D 设置得过大。
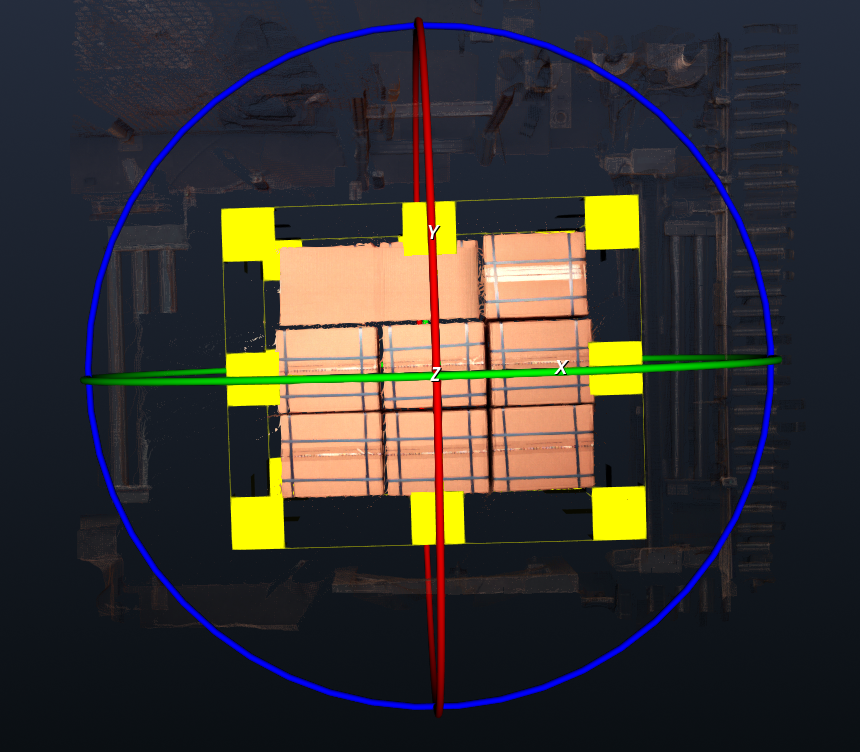
ROI 安全边界
视觉输出的抓取点通常受 ROI 3D 范围约束。ROI 包含护栏、支架或其他非抓取区域时,误识别结果可能进入机器人工作范围。保存前应从多个视角检查 ROI 3D 边界。
完整的 ROI 界面操作参见ROI配置指南。
3.2.7 保存并选择运行配置
- 保存 ROI 配置。
- 返回作业信息,依次选择相机、机器人、工件、末端工具、手眼标定和 ROI。
- 保留新建作业自动生成的默认视觉参数,下一章再根据首次运行结果调整。
- 检查所有必需配置均已选择,然后保存作业配置。