
眼在手外手眼标定
本文整合三轴、四轴、六轴机器人在“眼在手外”场景下的手眼标定流程。相机固定在机器人外部,采样时根据标定方法移动标定板或针尖工具。
1. 共用准备
- 完成手眼标定前检查工作
- 确认相机及支架固定牢靠,采样过程中不得移动
- 确认机器人类型、相机型号和标定板类型配置正确
- 根据机器人类型选择标定方法
| 机器人类型 | 推荐方法 | 随机姿态采样的有效样本数 |
|---|---|---|
| 三轴 | 针尖工具戳点标定 | 不适用 |
| 四轴 | 优先针尖工具戳点标定,也可随机姿态采样 | 至少 5 个 |
| 六轴 | 随机姿态采样或针尖工具戳点标定 | 至少 10 个 |
2. 标定信息配置
进入手眼标定页面,点击“添加手眼标定”。
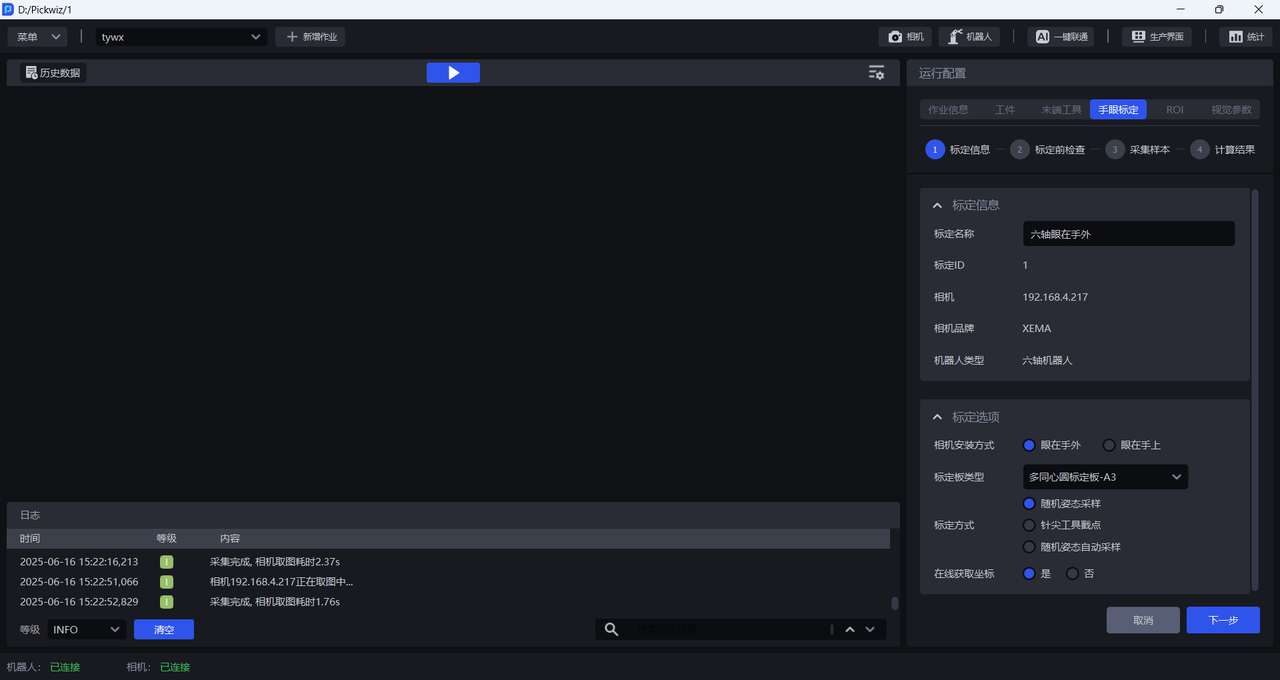
- 相机安装方式:选择“眼在手外”
- 机器人类型:与机器人配置保持一致
- 标定方式:根据上表选择
- 在线获取坐标:有对应机器人标定程序时选择“是”,否则选择“否”并手动输入位姿
- 标定板类型:按安装高度和机器人类型选择
3. 随机姿态采样标定
随机姿态采样适用于四轴和六轴机器人。
3.1 安装与初始位置
- 将标定板牢固安装在机器人末端工具上
- 移动机器人,使标定板位于相机视野中央并大致正对相机
- 点击“开始采样”,确认相机检测和机器人检测均通过
3.2 采集样本
- 点击“新增样本”保存当前有效样本
- 移动机器人,使标定板覆盖视野中央和四角等不同区域
- 在机器人能力允许的范围内改变姿态;六轴机器人在 X、Y、Z 方向的旋转角度差建议大于 10°
- 重复检测并新增样本,直到满足最小样本数
- 点击“完成采集”,再点击“计算结果”
采样时应保证标定板完整可见、图像清晰,并避免位姿过于相似。若系统提示样本接近,请调整位置或姿态后重新采集。
4. 针尖工具戳点标定
针尖工具戳点标定适用于三轴、四轴和六轴机器人。
4.1 安装与检查
- 将针尖工具安装在机器人末端,并确认工具坐标系设置正确
- 将标定板水平、稳定地放置在工作平台上
- 对四轴机器人,先校验 TCP;若标定页面显示为六轴机器人,请返回机器人配置修正类型
- 使针尖和标定板位于相机视野与机器人可达范围内
4.2 采集触点
- 选择“针尖工具戳点标定”并开始采样
- 控制机器人,使针尖依次触碰标定板上的同心圆圆心
- 每次触碰位置稳定后新增样本
- 采集 3~6 个有效触点;需要时可通过“新增位置”在不同区域补充采样
- 完成采集并计算标定结果
针尖应准确接触圆心,且采样过程中相机、标定板和工具安装不得松动。
5. 结果检查与应用
- 打开标定结果检查与分析,检查误差图、场景图和点云重合情况
- 若误差异常,删除质量较差或分布不合理的样本后重新计算,必要时重新采集
- 标定通过后,在“运行配置 → 作业信息 → 手眼标定”中选择本次配置