
场景说明与配置前检查
2. 场景说明与配置前检查
2.1 场景说明与预期结果
本案例适用于从多层堆叠物料中逐个识别和抓取单一类型纸箱的拆垛作业。新建作业时选择 拆垛 > 纸箱单拆。
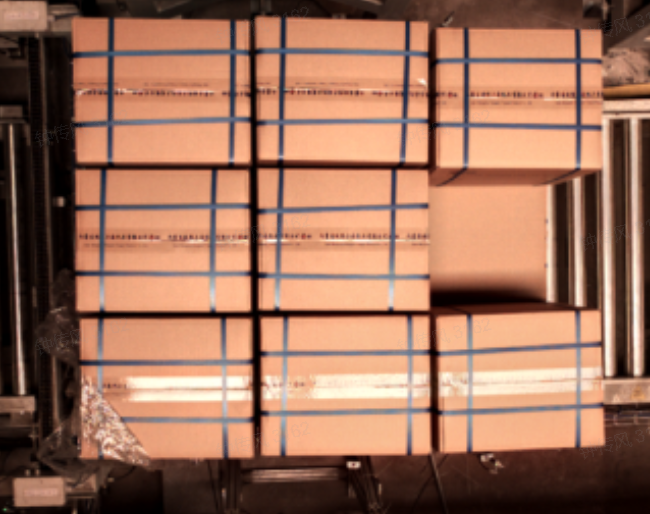
纸箱单拆默认使用通用纸箱单拆模型完成 2D 实例识别,并通过基于掩膜的抓取点生成方法计算纸箱姿态和抓取点。方案原理参见 3D视觉引导解决方案介绍。
建议来料满足以下条件:
- 同一作业内的纸箱类型和主要尺寸保持一致。
- 纸箱之间避免紧密贴合,以便视觉模型区分不同实例。
- 纸箱表面尽量避免大面积高反光胶带;存在反光、遮挡或交错堆叠时,需要结合后续 ROI 和视觉参数进行调整。
完成本案例配置后,作业应达到以下结果:
- 在 2D 图像中完整识别顶层可抓取纸箱,不将托盘、隔层纸或下层纸箱作为优先抓取目标。
- 根据纸箱点云计算正确姿态,并为每个纸箱生成一个有效抓取点。
- 按设定的实例排序策略优先抓取上层纸箱。
- 完成手眼标定后,将抓取点转换到机器人坐标系。
- 可通过 2D 结果、3D 点云和 DEBUG 日志判断各处理步骤是否符合预期。
2.2 配置前检查
开始搭建纸箱单拆作业前,先确认硬件、通信和基础配置满足运行条件。以下内容只列出本案例的关键检查项;具体操作请进入对应指南完成。
2.2.1 检查硬件与通信
- 相机、工控机、交换机和机器人已正确接线并正常供电。
- 相机视野能够覆盖纸箱可能出现的区域,并能拍摄到最高层纸箱的完整图像。
- PickWiz 能够连接相机并正常触发拍照,采集的 2D 图像和 3D 点云无明显缺失、塌陷或失真。
- 机器人或 PLC 与工控机处于同一 IP 网段,双方使用的通信方式和端口配置一致。
- 使用 TCP/IP 通信时,确认视觉端与机器人端的客户端、服务端角色配置正确。
硬件接线参见 硬件安装指南,相机和机器人配置分别参见 相机连接与调参指南和机器人配置指南。
2.2.2 检查工件与末端工具
- 已测量纸箱的实际长、宽、高,并确认同一作业内使用的纸箱类型。
- 已根据纸箱表面、重量和抓取位置选择合适的末端工具。
- 已在 PickWiz 中配置纸箱工件,并根据实际需求选择箱体中心或箱体角点作为抓取位置。
- 已正确配置末端工具的 TCP 和抓取点,机器人能够在安全位置完成吸取和释放测试。
2.2.3 检查手眼标定与现场条件
- 需要向机器人发送抓取坐标时,已完成手眼标定并检查标定结果。
- 纸箱、托盘或输送线的位置与正式生产状态一致。
- 相机和现场光源安装稳定,运行过程中不会发生明显位移或亮度变化。
- 机器人抓取路径内没有人员、线缆或其他障碍物。
- 最高层和最低层纸箱均位于相机有效视野与机器人可达范围内。
手眼标定流程参见 手眼标定流程。
坐标安全
未完成手眼标定或未在作业中选择标定结果时,视觉输出的是相机坐标系下的坐标。此时只能检查识别、点云和抓取点生成效果,不得让机器人直接移动到视觉输出坐标。