
手眼标定流程
手眼标定用于建立相机坐标系与机器人坐标系之间的关系,使视觉检测得到的位置和姿态能够转换到机器人使用的坐标系。开始标定前,先根据本页确认完整流程、相机安装方式和标定方法。
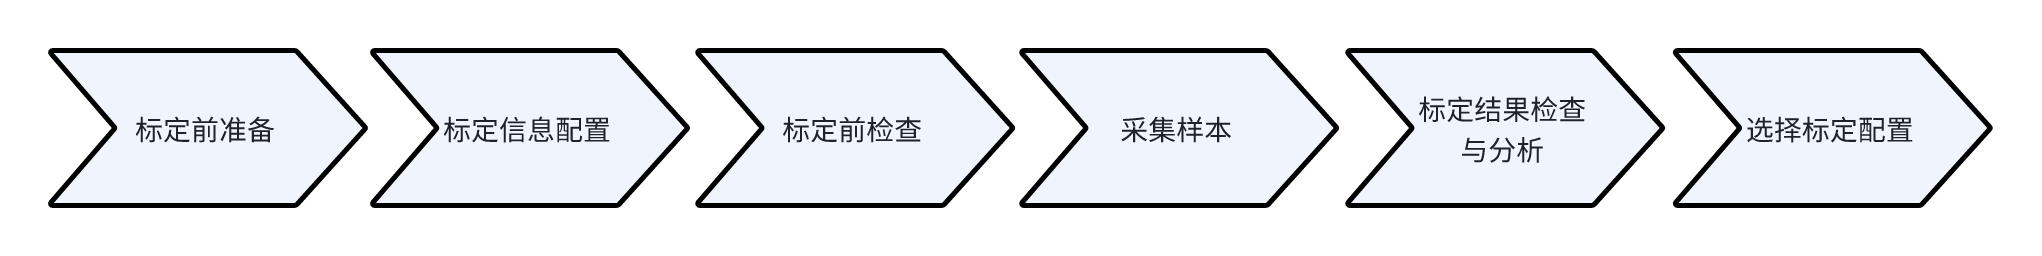
1. 需要执行手眼标定的情况
首次搭建视觉引导系统时需要完成手眼标定。出现以下情况后,需要重新标定:
- 相机与机器人之间的相对位置发生变化,例如移动或重新安装相机
- 更换相机
- 更换机器人
2. 完整标定流程
- 完成手眼标定前检查工作,确认硬件、成像、标定板和机器人精度满足要求
- 进入手眼标定页面,点击“新增手眼标定”
- 配置标定名称、标定 ID、相机、机器人类型、相机安装方式、标定板和标定方式
- 根据相机安装方式进入眼在手上手眼标定或眼在手外手眼标定
- 按所选方法采集有效样本;六轴自动化场景可使用随机姿态自动采样
- 完成采集并计算标定结果
- 按标定结果检查与分析检查误差、样本分布和点云重投影
- 结果满足项目精度要求后,在“运行配置 → 作业信息 → 手眼标定”中选择本次标定配置
任一步骤不满足要求时,应处理对应问题后重新执行该阶段,不要直接使用未通过检查的标定结果。
3. 选择相机安装方式
| 安装方式 | 判断依据 | 随机姿态采样时的布置 |
|---|---|---|
| 眼在手上 | 相机安装在机器人末端,随机器人运动 | 相机随机器人移动,标定板固定在工作平台 |
| 眼在手外 | 相机固定在机器人外部,不随机器人运动 | 相机保持固定,标定板安装在机器人末端 |
针尖工具戳点标定时,标定板固定在工作平台,针尖工具安装在机器人末端。
4. 选择标定方式
| 机器人类型 | 随机姿态采样 | 针尖工具戳点 | 随机姿态自动采样 |
|---|---|---|---|
| 三轴机器人 | 不使用 | 推荐 | 不支持 |
| 四轴机器人 | 支持时可使用 | 推荐 | 不支持 |
| 六轴机器人 | 支持 | 支持 | 支持 |
- 随机姿态采样:通过多个位置和姿态的标定板样本计算手眼关系
- 针尖工具戳点:使用机器人末端针尖依次触碰标定板特征圆心
- 随机姿态自动采样:由机器人通信程序接收下一采样位姿并完成闭环采集
5. 文档入口
| 文档 | 使用时机 |
|---|---|
| 手眼标定前检查工作 | 开始采样前检查项目、硬件、成像、标定板和机器人精度 |
| 眼在手上手眼标定 | 相机安装在机器人末端 |
| 眼在手外手眼标定 | 相机固定在机器人外部 |
| 标定结果检查与分析 | 完成计算后判断结果是否可用 |
| 随机姿态自动采样 | 六轴机器人通过通信程序自动采样 |
| 取消标定样本相似度校验 | 运动范围受限且反复出现样本相似提示 |
| 常见问题与FAQ | 排查相机精度、成像、机器人精度和标定误差 |
6. 完成标准
同时满足以下条件后,手眼标定流程才算完成:
- 标定前检查全部通过
- 有效样本数及样本分布满足所选标定方法要求
- 标定诊断和现场坐标校验满足项目精度要求
- 运行配置已选择本次生成的手眼标定配置