
纸箱拆垛视觉参数
4. 配置纸箱拆垛视觉参数
首次调试时保留默认视觉参数,使用同一组典型数据建立基准结果。建议至少准备整齐堆叠、交错堆叠、最高层和最低层等数据,每次只调整一个处理环节。
4.1 检查 2D 实例识别
首先运行默认配置,确认:
- 每个可抓取纸箱对应一个完整掩膜。
- 单个纸箱未被拆分为多个实例。
- 相邻纸箱未被合并为一个实例。
- 托盘、设备和下层纸箱未被识别为当前抓取目标。
识别异常时依次检查:
- 缩放比例:默认值为
1.0。出现漏识别、实例粘连或分割不完整时,小幅调整并对比结果。 - 置信度下限阈值:默认值为
0.5。降低阈值会保留更多候选实例,但可能增加误识别;提高阈值可以过滤低置信度结果,但可能造成漏识别。 - 自动增强:仅在缩放比例和置信度调整后仍不稳定时启用。该功能会增加处理时间,启用后需要同时验证识别率和运行节拍。
详细参数参见2D实例分割配置指南。
4.2 提取最上层纸箱纹理
当模型同时识别上下层纸箱,或紧密堆叠、交错堆叠、遮挡和相近纹理造成层级混淆时,在 2D 预处理中添加“提取最上层纹理”。
建议按以下顺序调整:
- 距离阈值默认值为
50 mm,首次可从纸箱高度的约一半开始尝试。 - 下层纸箱仍被保留时,适当减小距离阈值;顶层纸箱纹理不完整时,适当增大距离阈值。
- 聚类点云数量默认值为
10000。增大可提高聚类精度,但会增加处理时间。 - 类别点最小数量默认值为
1000。增大会过滤更多小区域;调整后需要确认顶层纸箱没有被误删。 - 建议保持“自动计算反差背景”启用;只有需要固定背景颜色时再调整背景色阈值。
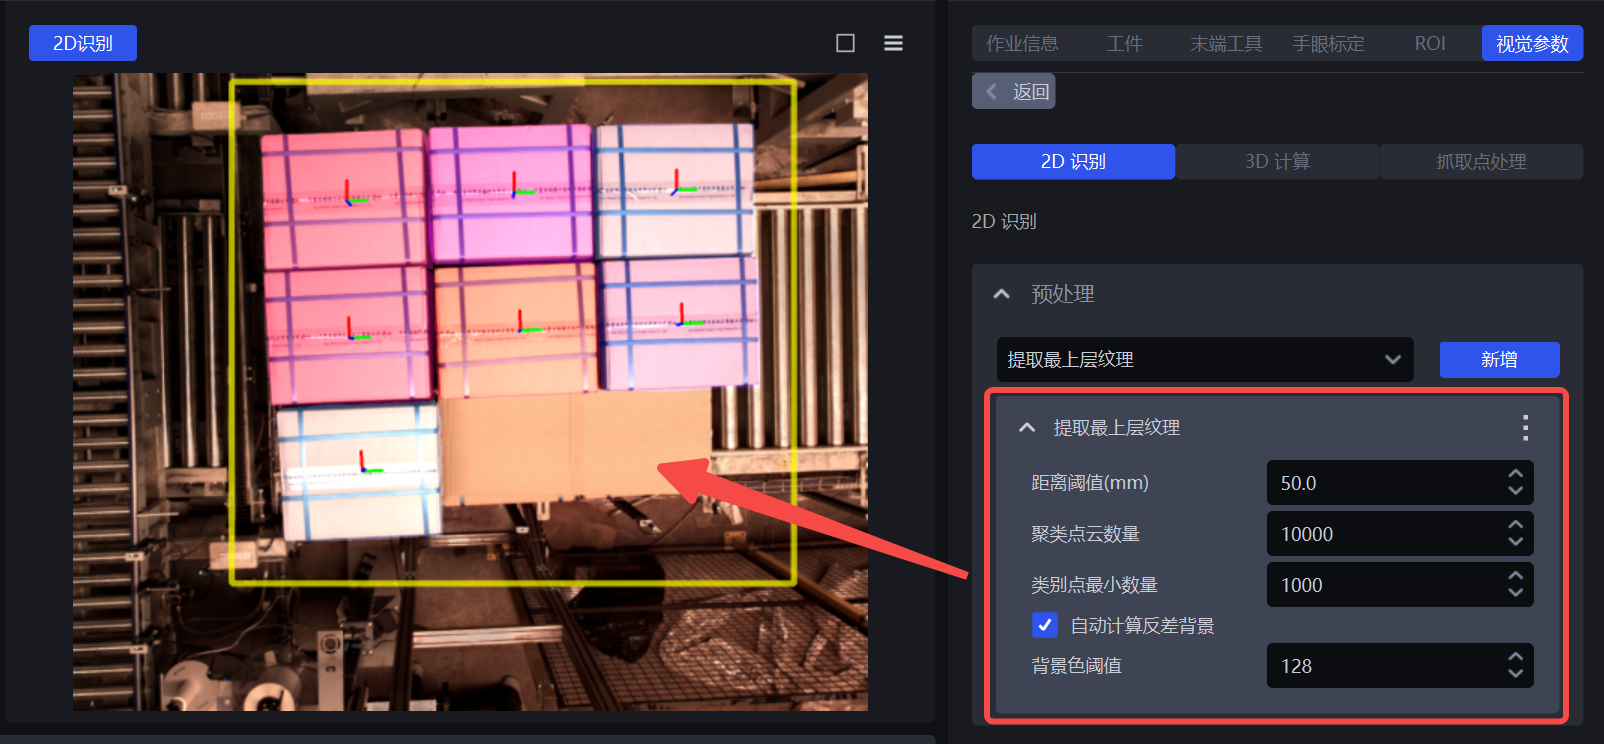
验证时不只观察彩色掩膜,还应确认真正的顶层纸箱纹理被完整保留,下层纸箱和环境区域已被设置为背景。详细说明参见提取最上层纹理。
4.3 设置实例排序
纸箱拆垛应优先输出最高层实例。ROI 3D 的 Z 正方向已经设置为朝上时,建议使用 ROI 坐标系,并按以下顺序建立排序策略:
- 第一优先级选择“实例点云中心 Z 坐标值从大到小”。
- Z 方向分组步长可从纸箱高度的一半左右开始设置,使高度接近的纸箱归入同一层。
- 需要控制同层抓取路线时,再根据机器人位置和避障要求增加 Y、X 方向策略。
- 多条策略按照列表顺序执行,后一条策略只在前一条策略形成的分组内继续排序。
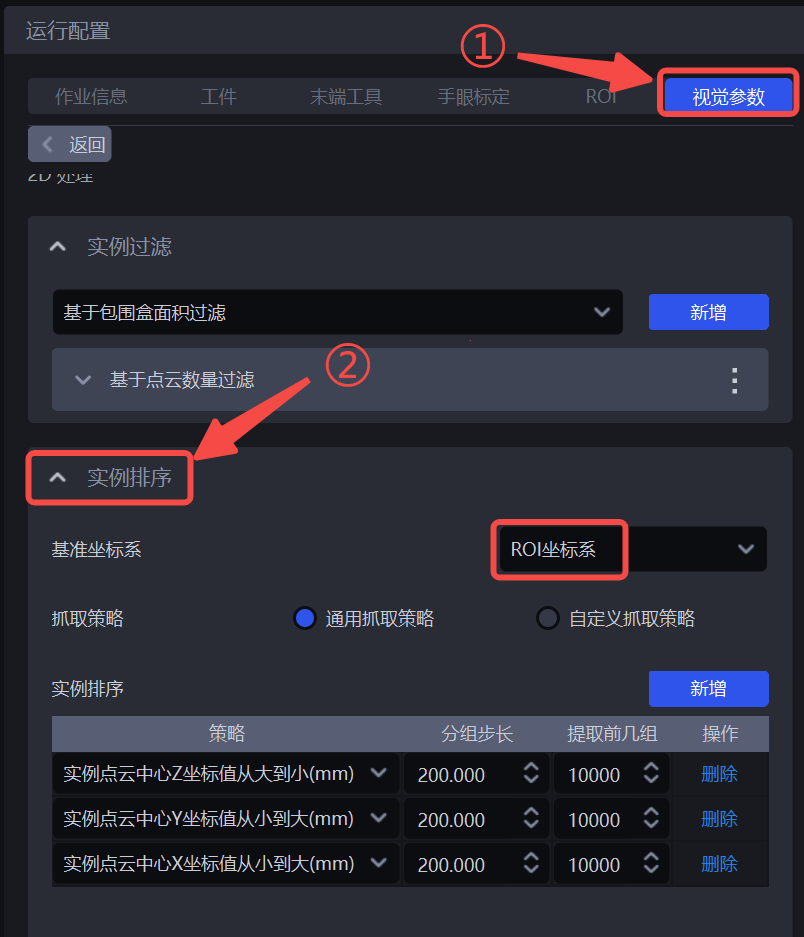
图中的数值仅用于展示配置位置,实际分组步长应根据纸箱高度确定。运行后需要结合实例 ID 和 DEBUG 日志检查:
- 最高层实例是否排在最前。
- 同一层纸箱是否进入同一分组。
- 增加 Y、X 策略后,同层抓取顺序是否符合机器人路径要求。
如果顺序相反,应先检查 ROI 坐标系的 Z 轴方向,再修改排序方向。详细说明参见实例排序配置指南。
4.4 调整点云与纸箱姿态
默认配置能够稳定计算姿态时,不需要增加额外的 3D 预处理函数。出现点云噪声或纸箱表面起伏时,再按问题调整:
- 存在离散噪点时,可添加“点云去除离群点”。邻近点数量默认值为
30,标准差乘数默认值为1.0。 - 纸箱表面存在明显高度差并影响姿态时,可尝试“滤除物体距离超限的点云”。距离阈值过小可能删除有效点云,因此该函数不作为默认配置。
- 纸箱姿态估计通常使用 ROI 坐标系。
- 邻域宽度和邻域长度默认值均为
50 mm。纸箱表面凹凸导致抓取点高度不稳定时可适当增大;范围过大可能使用下层或相邻纸箱的点云。
结果应满足:姿态中心位于纸箱上表面,姿态轴方向与纸箱边缘一致,抓取方向朝向纸箱可接近的一侧。
详细说明参见3D预处理函数配置指南和纸箱姿态估计配置指南。
矩形拟合阈值的单位
现有资料对矩形拟合阈值的单位存在 m 与 mm 两种标注。本案例建议先保持当前界面的默认值 2.0,调整时以当前 PickWiz 界面显示的单位为准,不直接进行单位换算。
4.5 过滤被遮挡纸箱的抓取点
模型仍可能识别到部分下层纸箱。为了避免机器人尝试抓取被上层纸箱遮挡的目标,可在抓取点过滤中添加“过滤被遮挡工件的抓取点”。
默认参数包括:
- 长方体 X、Y、Z 方向长度:
1500 mm、1500 mm、800 mm。 - 检测区域与抓取点原点距离阈值:
50 mm。 - 检测区域内点云数量阈值:
1000。 - 指定轴向:
[0, 0, -1]。
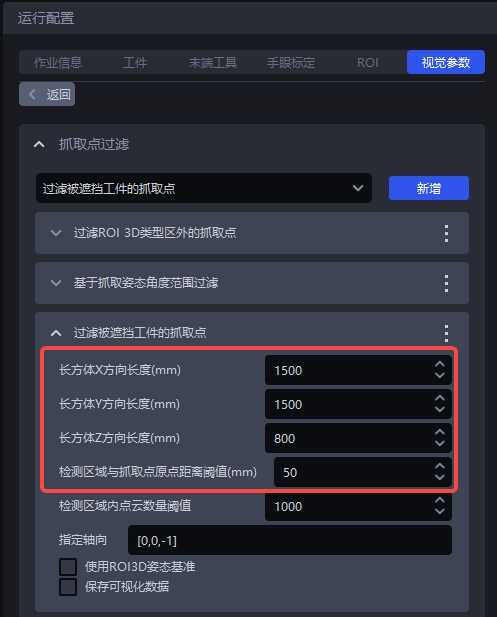
这些默认值不是所有现场的最终值。调试时应:
- 确认指定轴向与夹具接近纸箱的方向一致。
- 根据夹具尺寸和接近路径调整长方体范围。
- 遮挡目标未被过滤时,适当减小点云数量阈值。
- 正常抓取点被误过滤时,检查检测区域是否过大或阈值是否过低。
- 仅在调试检测区域时启用“保存可视化数据”。
详细说明参见过滤被遮挡工件的抓取点。
4.6 保存并验证参数
保存视觉参数后,使用准备好的多组数据重复运行,并按处理顺序检查:
- 2D:顶层纸箱是否逐个、完整识别。
- 3D:纸箱点云和姿态是否稳定。
- 排序:最高层纸箱是否优先输出。
- 抓取点:位置、方向和高度是否合理。
- 过滤:下层或被遮挡纸箱的抓取点是否被过滤。
- 日志:各阶段实例数量和最终输出是否与可视化结果一致。
某一步不符合预期时,应返回对应处理环节单独调整,避免同时修改多个参数。