
点云模板制作指南
PickWiz 的点云模板制作包括网格文件处理、点云模板制作、关键点制作和点云对齐网格四项功能。本指南先介绍软件操作,再说明模板选取原则和典型案例,便于根据实际工件与场景选择合适的制作方式。
在主界面选择菜单>点云模板制作,打开点云模板制作窗口。
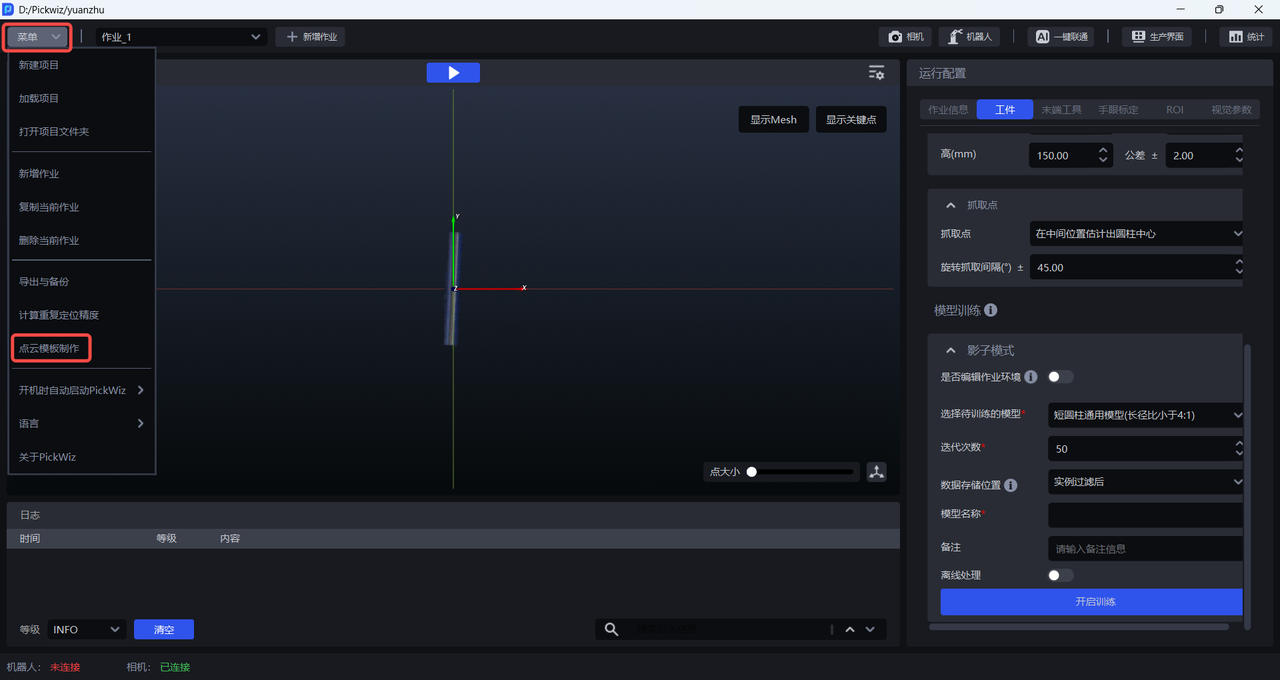
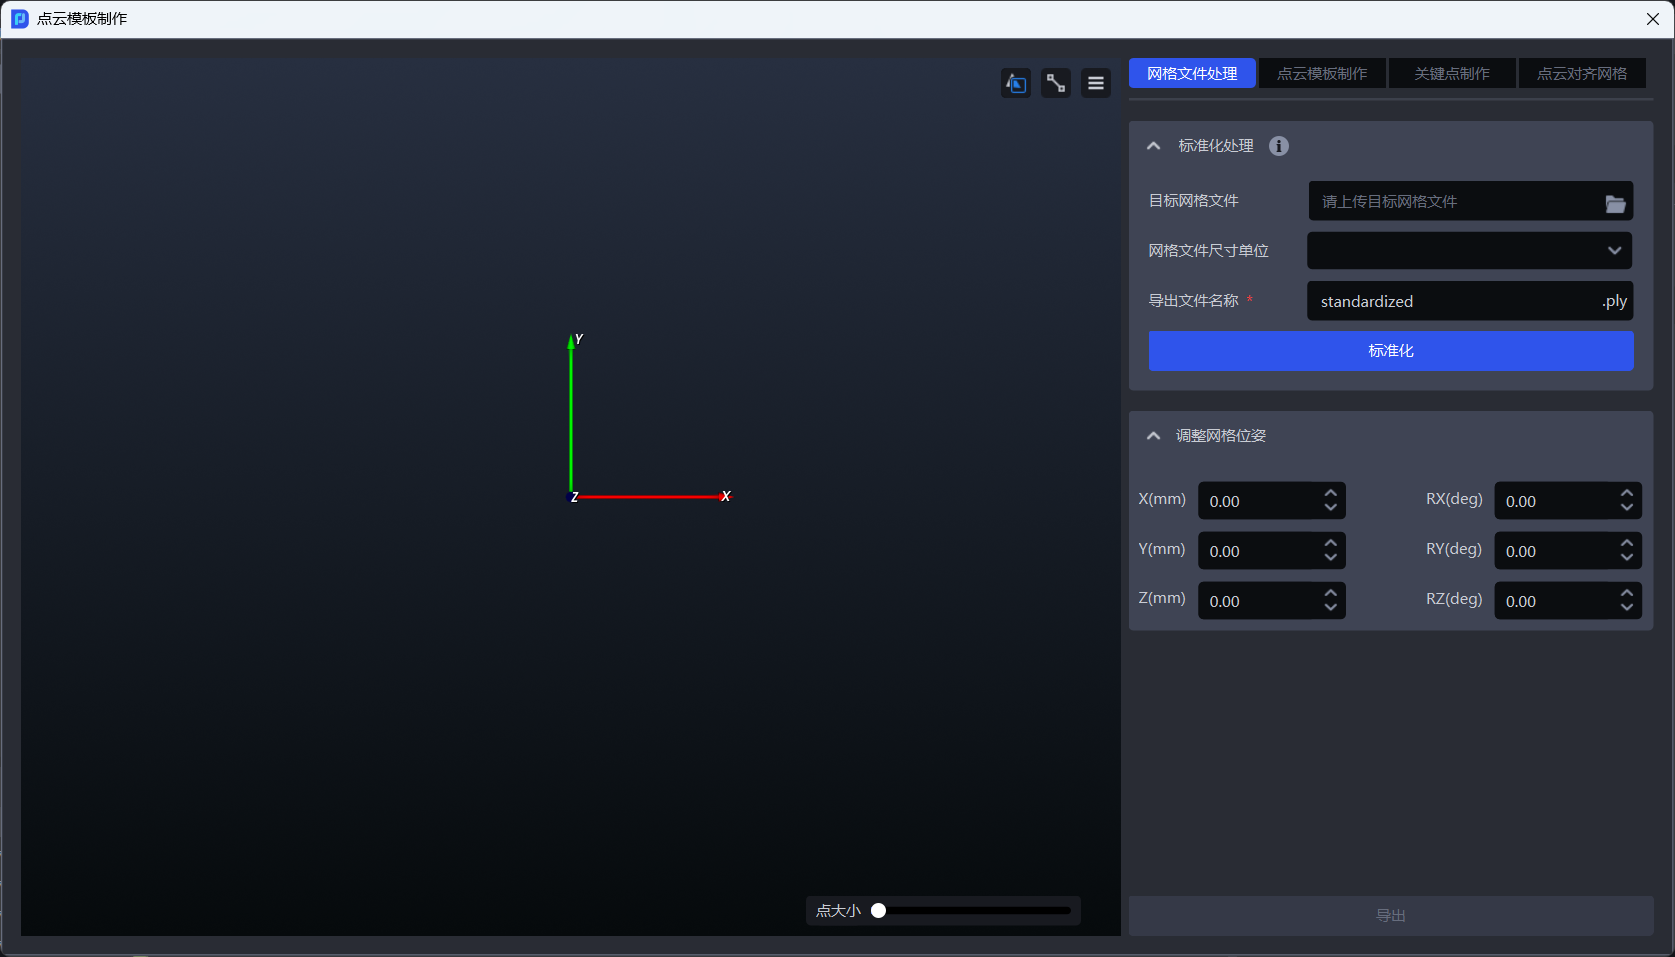
制作点云模板时,可按以下清单依次判断;各项的选择依据和操作方法见后文。
- 制作前评估:确认场景类型、点云质量和工件姿态变化。
- 工件特性:检查尺寸、对称性、自遮挡、立体性,以及内凹、凸曲面或近似平面等形状特征。
- 模板原则:兼顾特征显著性、稳定性、唯一性、冗余性和计算效率。
- 制作方式:根据点云来源选择网格生成、相机采图、3D 区域框选或历史数据。
- 验证与导出:检查点云数量与坐标关系,完成匹配测试,并根据工件变化定期更新模板。
1. 制作前评估
1.1 明确模板用途
点云模板用于描述理想情况下工件的形状、结构和关键特征。模板配置到工件后,系统会将其与相机实时采集的工件点云进行 3D 匹配,求得工件姿态。
模板可以描述完整工件,也可以只描述稳定、可区分的局部区域。制作前先确认以下信息:
- 场景类型:有序场景通常只需覆盖固定可视面;无序场景应覆盖不同摆放姿态下都能稳定成像的区域。
- 匹配目的:粗匹配优先保证可识别性和速度;精匹配可使用更完整、更高密度的点云优化姿态。
- 模板来源:标准化网格、相机采图、3D 区域框选或历史数据。
- 坐标关系:通过相机采图得到的模板通常以相机坐标系为原点,后续需要与标准化网格对齐。
1.2 检查前置条件
| 检查项 | 判断方法 | 处理建议 |
|---|---|---|
| 工件姿态变化 | 有限姿态:工件只以少数固定面出现;任意姿态:工件可能以不同角度出现 | 有序场景采用固定可视面的点云;无序场景通过多视角采集或 CAD 仿真统计可见频率,优先保留在大多数姿态下稳定成像的区域 |
| 相机点云质量 | 检查点云完整性、深度连续性、噪声和遮挡 | 反光或透光材质可改善光照、使用漫射光或偏振滤光;在相机最佳工作距离采集,并用滤波、离群点剔除和分区域处理降低噪声 |
| 背景稳定性 | 对比含工件图像和不含工件图像 | 使用相机采图生成模板时,两次采集的视角、相机参数和除工件外的场景必须保持一致 |
| 点云规模 | 查看模板点数和局部特征密度 | 通常以不超过 50000 个点为控制基准;大工件优先在边缘、孔位等特征处保留密度,平面区域可稀疏采样;小工件若有效点少于 200 个,应提高点云密度或降低相机高度 |
1.3 根据工件特性选取区域
| 工件特性 | 识别特征 | 模板选取建议 |
|---|---|---|
| 自遮挡或叠层 | 多层嵌套、复杂曲面或工件互相遮挡 | 采用系统处理后的稳定点云,优先保留外轮廓、固定孔位等不易被遮挡的特征;严重遮挡时分视角制作局部模板 |
| 立体性明显 | 有高度差、阶梯、棱边或曲面起伏 | 以实际可成像区域筛选模板,避免背面点云;棱边和拐角适当增加密度,平面区域适当稀疏 |
| 对称或旋转对称 | 左右、前后或旋转后外观相似 | 使用关键点模型时,将点云模板、关键点和 CAD 中心点严格对齐,避免镜像或方向歧义 |
| 内凹、带深孔或凹槽 | 凹陷区域容易缺点或受视角影响 | 外轮廓优先;侧面点云须评估多视角稳定性,底面只保留必要特征;质量不稳定时使用边缘轮廓加少量特征点 |
| 凸曲面或高反光 | 曲面边缘反光、点云不连续 | 优先选取完整且稳定的点云;整体质量不足时只保留标记点、棱边等高区分度特征,必要时制作正反面模板 |
| 近似平面 | 内部缺少显著深度变化 | 将点云集中在外轮廓和边缘;倾斜导致边缘模糊时,使用关键点辅助或调整光照与采集角度 |
| 易磨损或易变形 | 使用过程中形状、遮挡关系会变化 | 定期复核点云质量、遮挡和立体性,必要时重新采集并更新模板 |
1.4 模板选取原则
模板特征应同时满足以下要求:
- 显著性:优先选择边缘、角点、孔位、纹理和稳定的凹凸面等容易识别的特征。
- 稳定性:在光照、视角和允许的姿态变化下,特征应保持可见且形状稳定。
- 唯一性:特征应能与其他工件或背景区分,避免重复结构造成误匹配。
- 冗余性:在有效区域内保留足够且分布均匀的点云,使部分点被遮挡或缺失时仍能完成匹配。
- 可重复性:多次采集、不同姿态下都能稳定得到相似的点云。
- 计算效率:在满足精度的前提下控制点数,避免无关点云、过密平面点和背景点增加计算量。
2. 网格文件处理
网格文件通常是工件的 CAD 三维模型,用于一键联通训练视觉模型、生成点云模板、生成关键点以及点云对齐网格。目前仅支持 ply 格式。
上传网格文件后,在网格文件尺寸单位中选择米(m)或毫米(mm)。不确定单位时可以不选,系统会根据文件自动判断并转换。确认后点击标准化网格文件。
标准化网格文件
标准化会执行以下操作:
- 将网格文件对齐到坐标中心。
- 简化 Mesh 面片。
- 调整工件姿态,修正工件与坐标系不正的问题。
- 将尺寸统一为米(m)。
注意
每次点击标准化网格文件都会基于上一次处理结果再次标准化。同一网格文件通常只需标准化一次。
标准化完成后,可以在左侧视窗中调整网格位姿并查看结果。若要上传到当前作业的工件,选择导出>当前作业的工件,选中目标工件后点击同步到工件。若要制作点云模板或执行点云对齐网格,请将标准化后的网格文件导出到本地。
3. 点云模板制作
3.1 选择制作方式
| 制作方式 | 操作说明 | 适用场景 |
|---|---|---|
| 网格生成模板 | 对标准化网格文件降采样,一键生成点云模板 | 相机采集的实际点云与网格生成的点云一致性较好 |
| 相机采图生成模板 | 分别采集含工件和不含工件的图像,以差集生成工件点云 | 实际点云与网格点云一致性较差 |
| 采集 3D 区域内的点云 | 在含工件点云图中用 3D 包围盒框选工件区域 | 需要从当前相机视图直接截取局部工件 |
| 历史数据生成模板 | 从完整历史数据中恢复点云并框选工件区域 | “面型工件有序上下料(图像匹配)”和“面型工件定位装配(仅图像匹配)” |
3.2 网格生成模板
功能说明:对导入的标准化网格文件进行降采样生成模板,提供两种模式:
生成模板:使用标准化网格的整体点云,适用于大多数场景。生成模板(仅当前视角):只使用当前视角可见的网格点云,适用于工件摆放姿态固定的有序场景。此时网格视角应与真实工况下的相机视角一致。
3.3 相机采图生成模板
功能说明:通过相机采集一张含工件图像和一张不含工件的背景图像,计算两张图像的差集生成点云模板。开始前必须连接相机,并在作业信息中完成相机配置,具体参见相机连接与调参指南。
已知问题
制作较扁平的工件时,可能出现采集不到点云或点云过少。可将工件垫高后重新采图。
操作步骤:
点击
相机采图生成模板。在
含工件图像栏点击采集图像,采集包含工件的图像。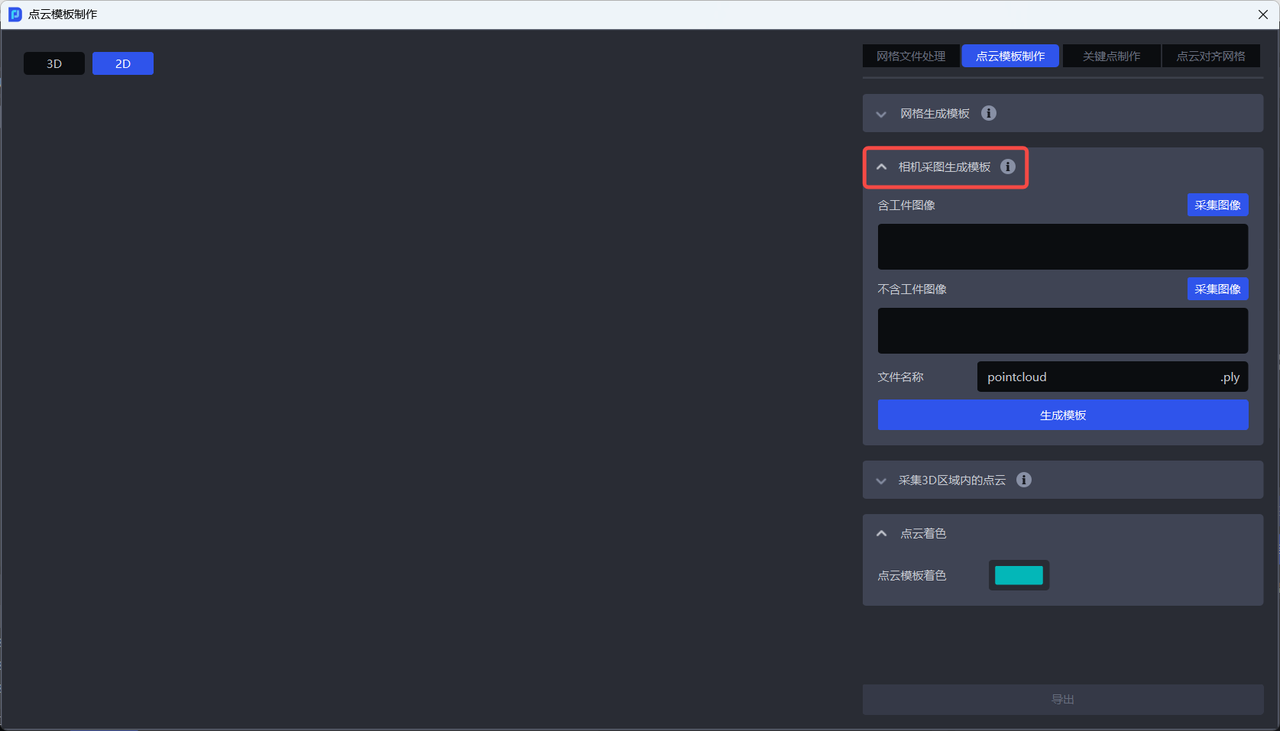
在含工件图像上框出工件的 2D 区域。
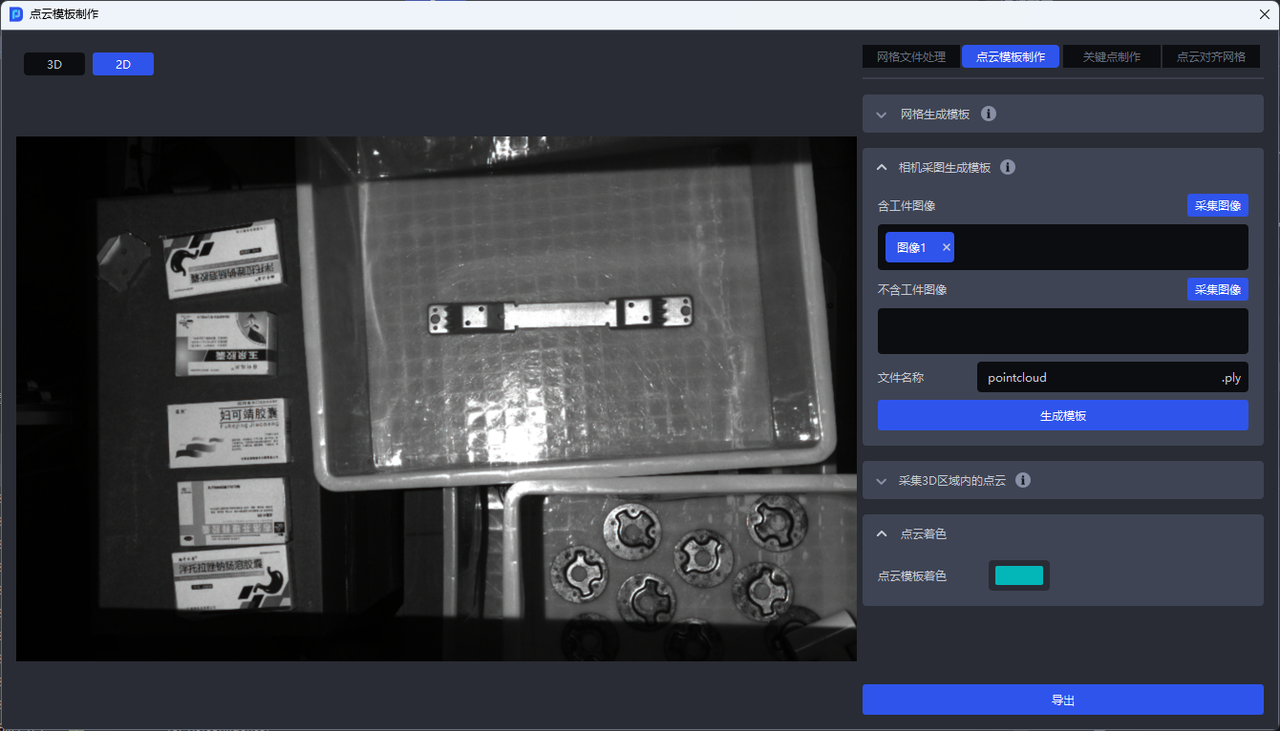
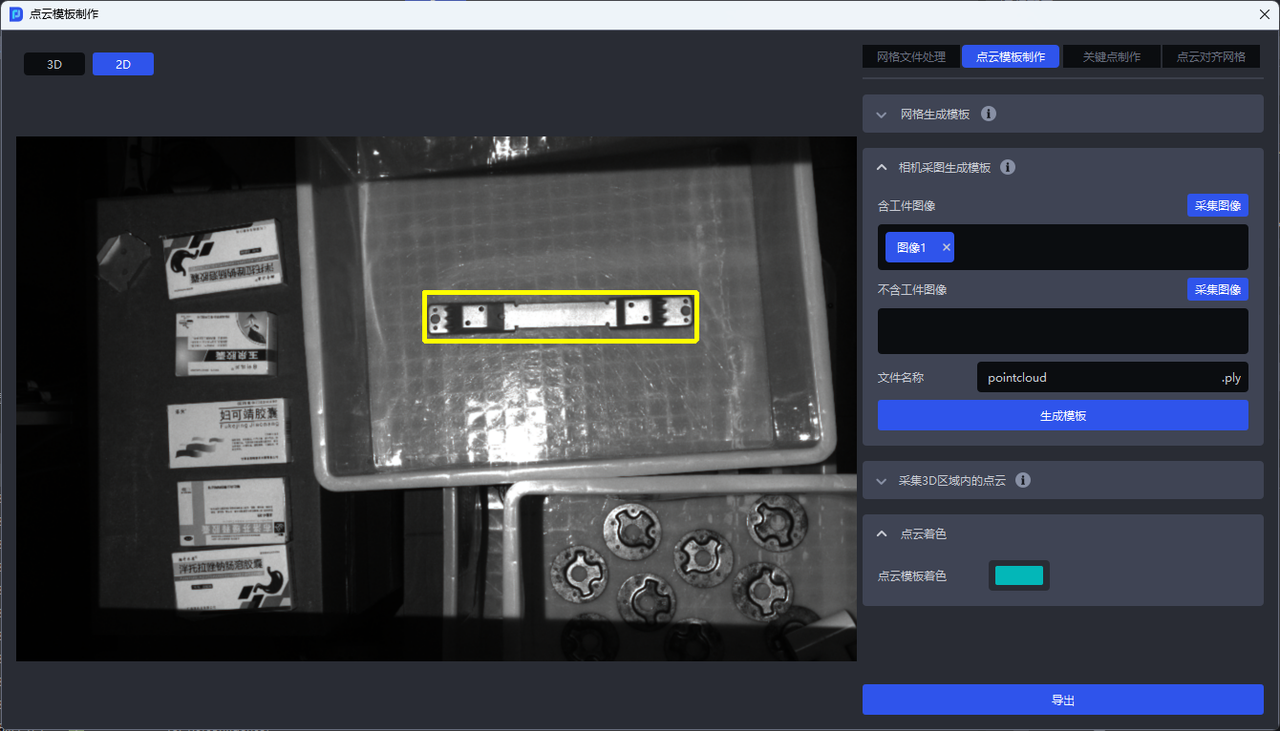
在
不含工件图像栏点击采集图像,采集背景图像。两次采集时除工件外的物体不得发生变化。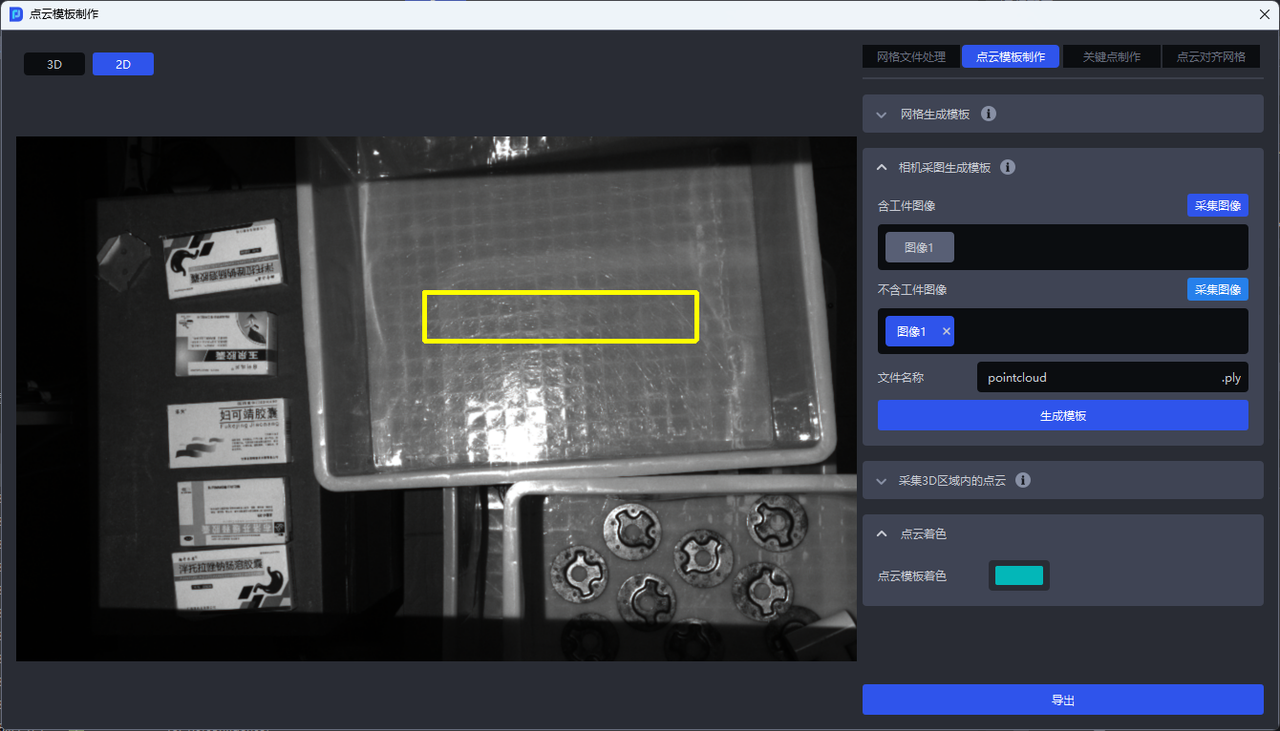
点击
生成模板。生成的模板会自动对齐到坐标原点。
3.4 采集 3D 区域内的点云
开始前必须连接相机,并在作业信息中完成相机配置,具体参见相机连接与调参指南。
点击
采集 3D 区域内的点云。在
含工件图像栏点击采集图像。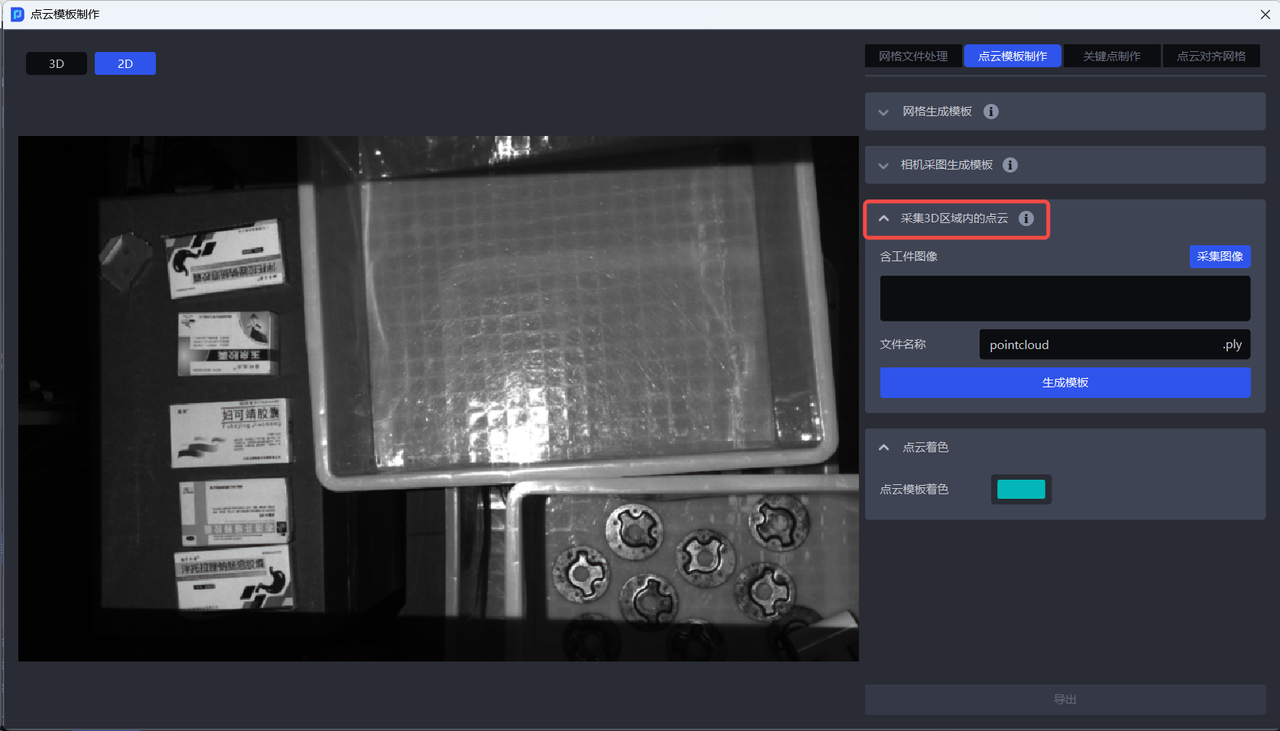
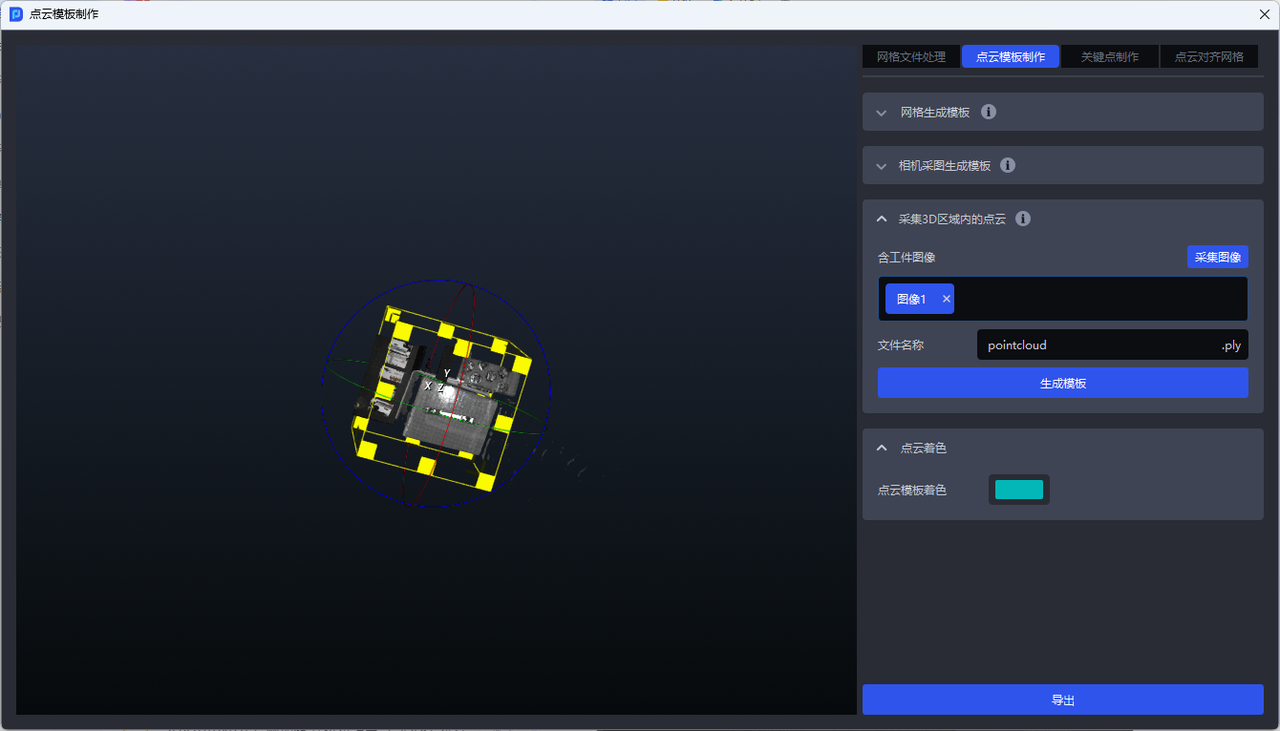
在点云图中框出工件区域。鼠标左键可转换视角并缩放,鼠标右键可调整 3D 框的大小和角度。
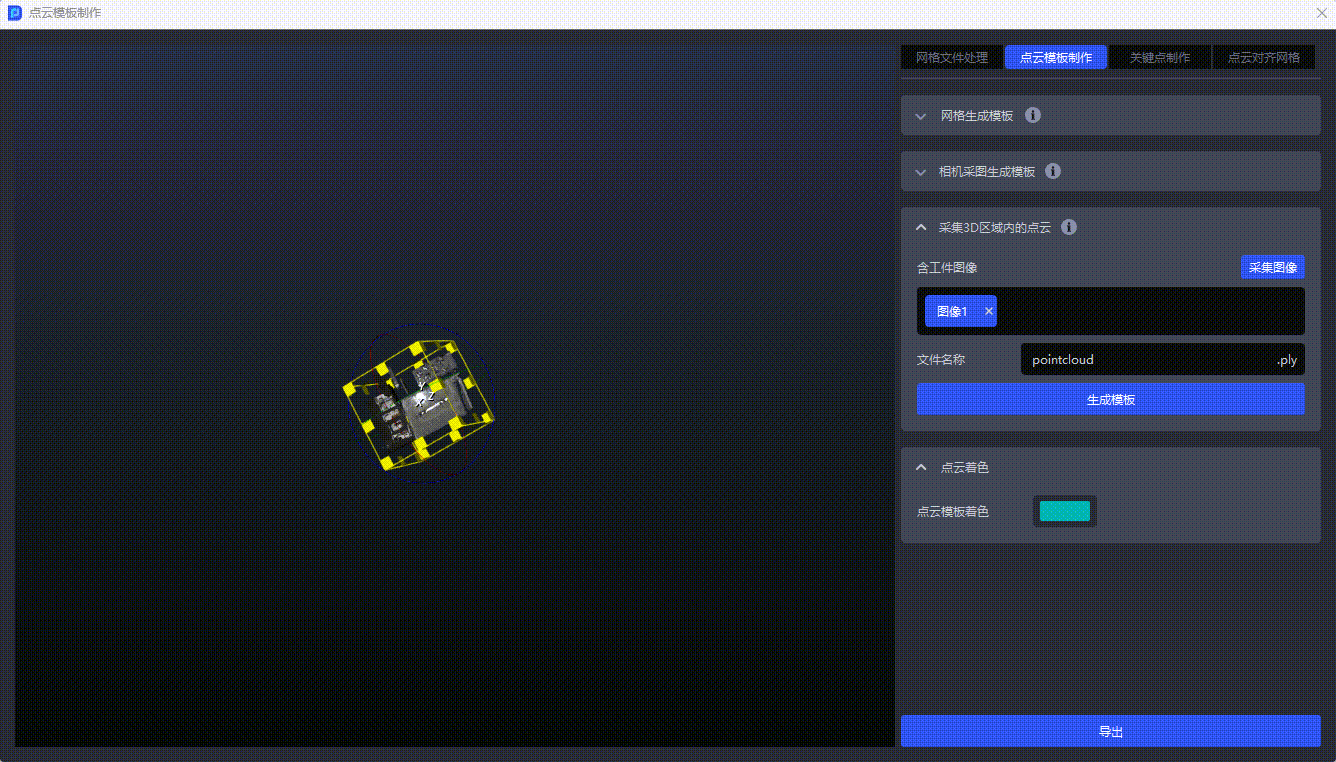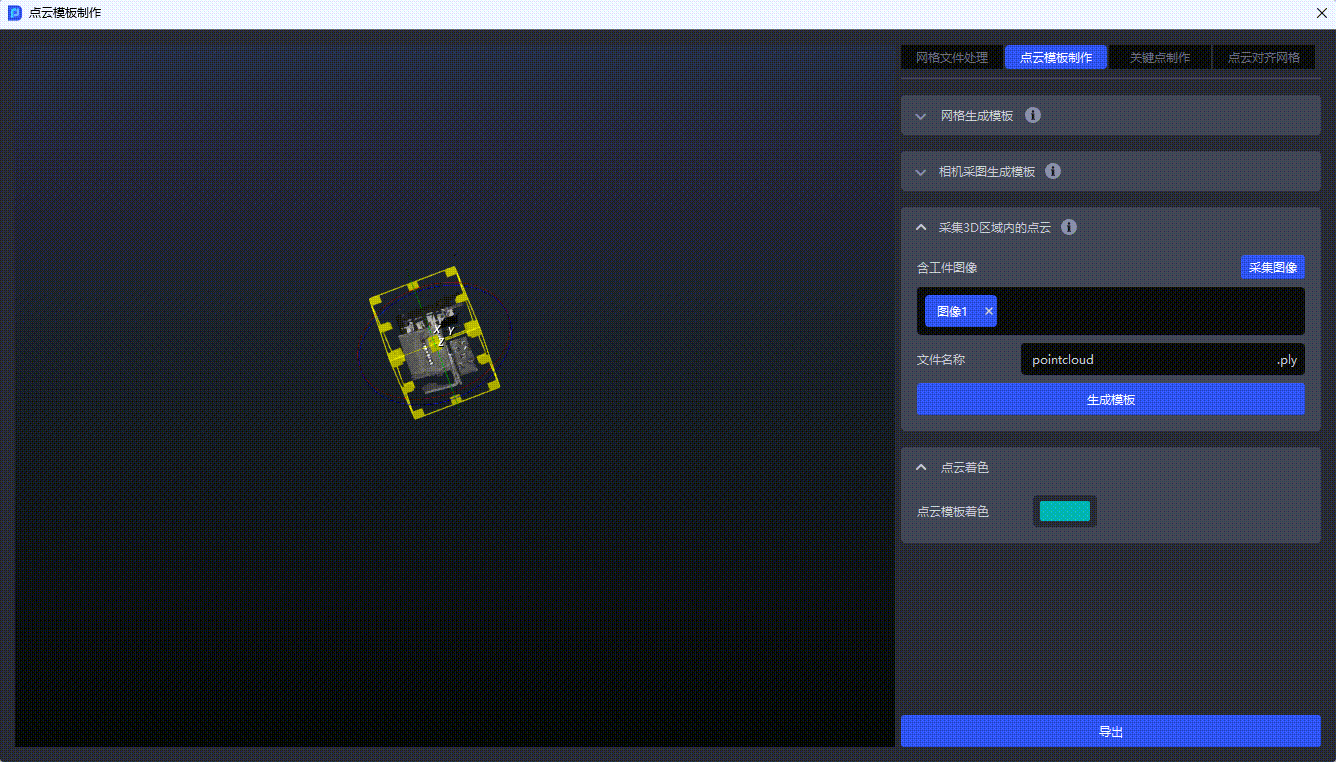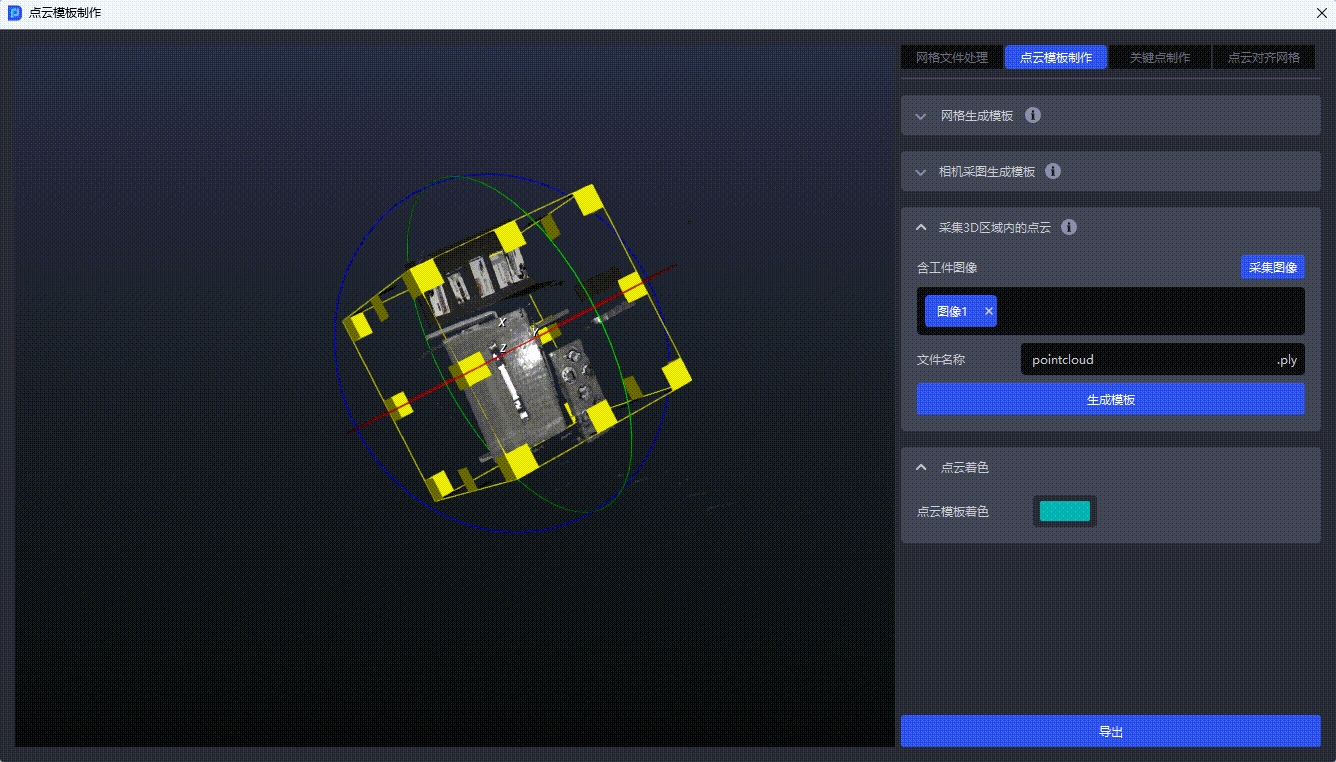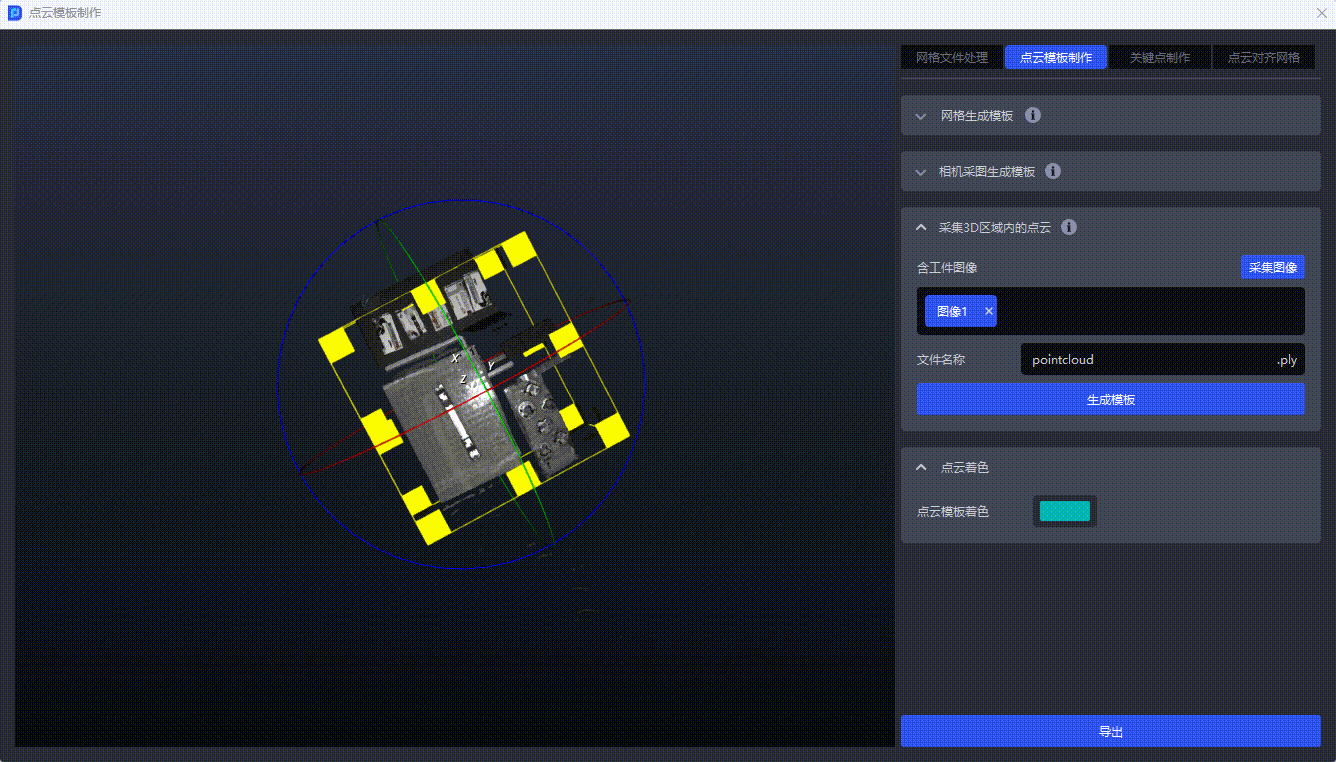
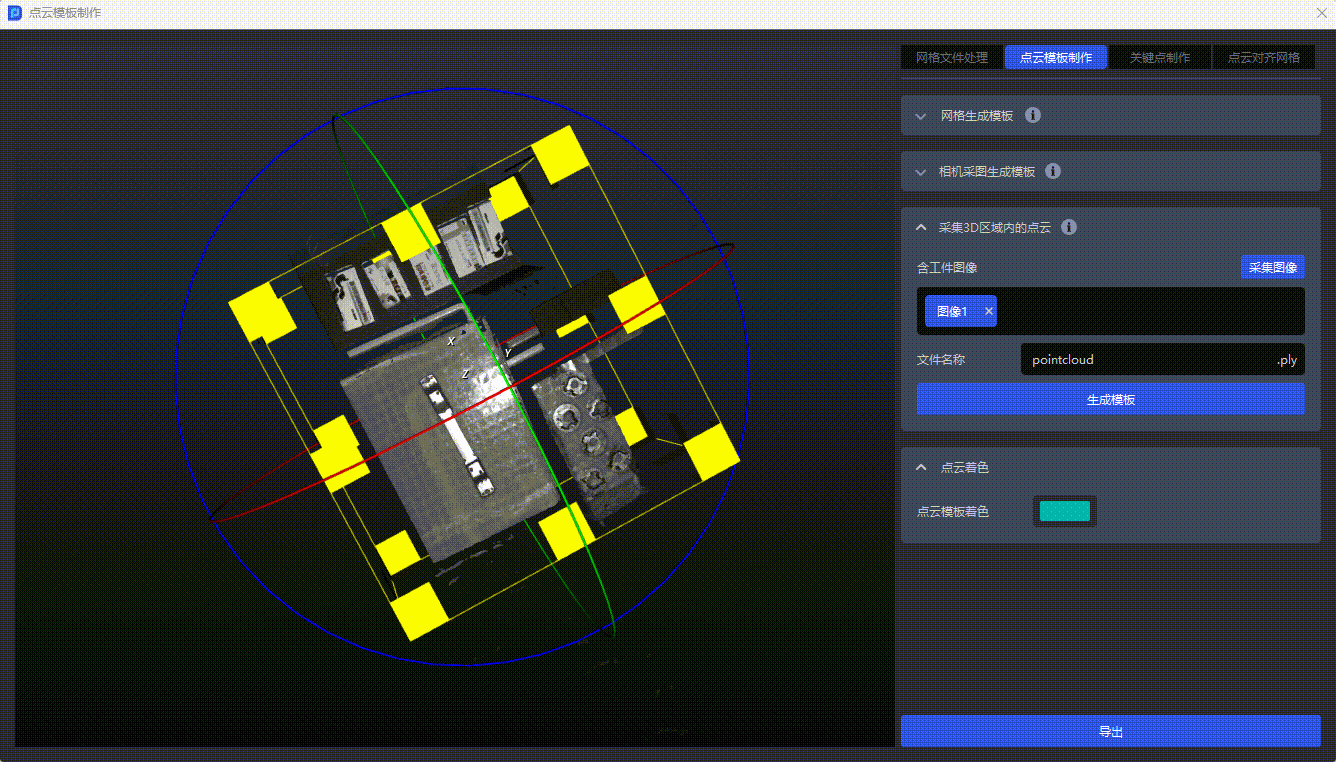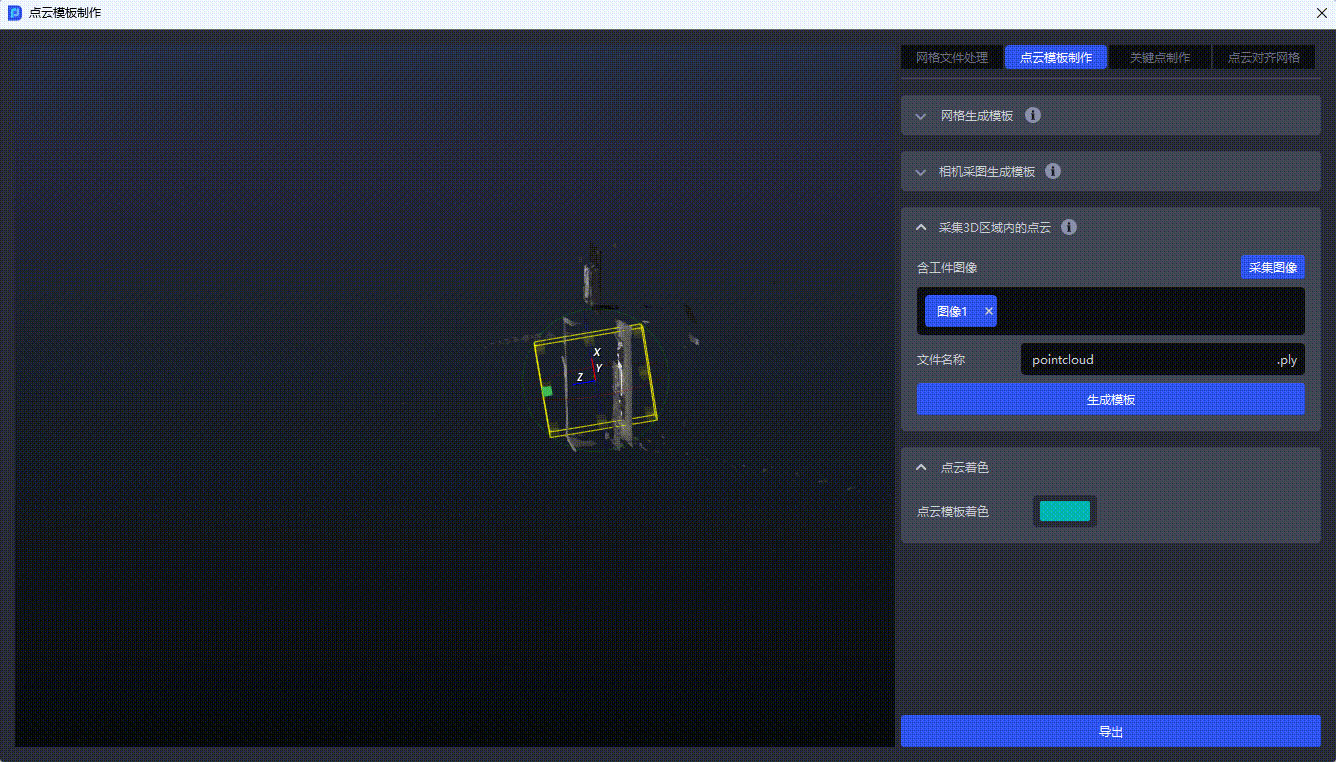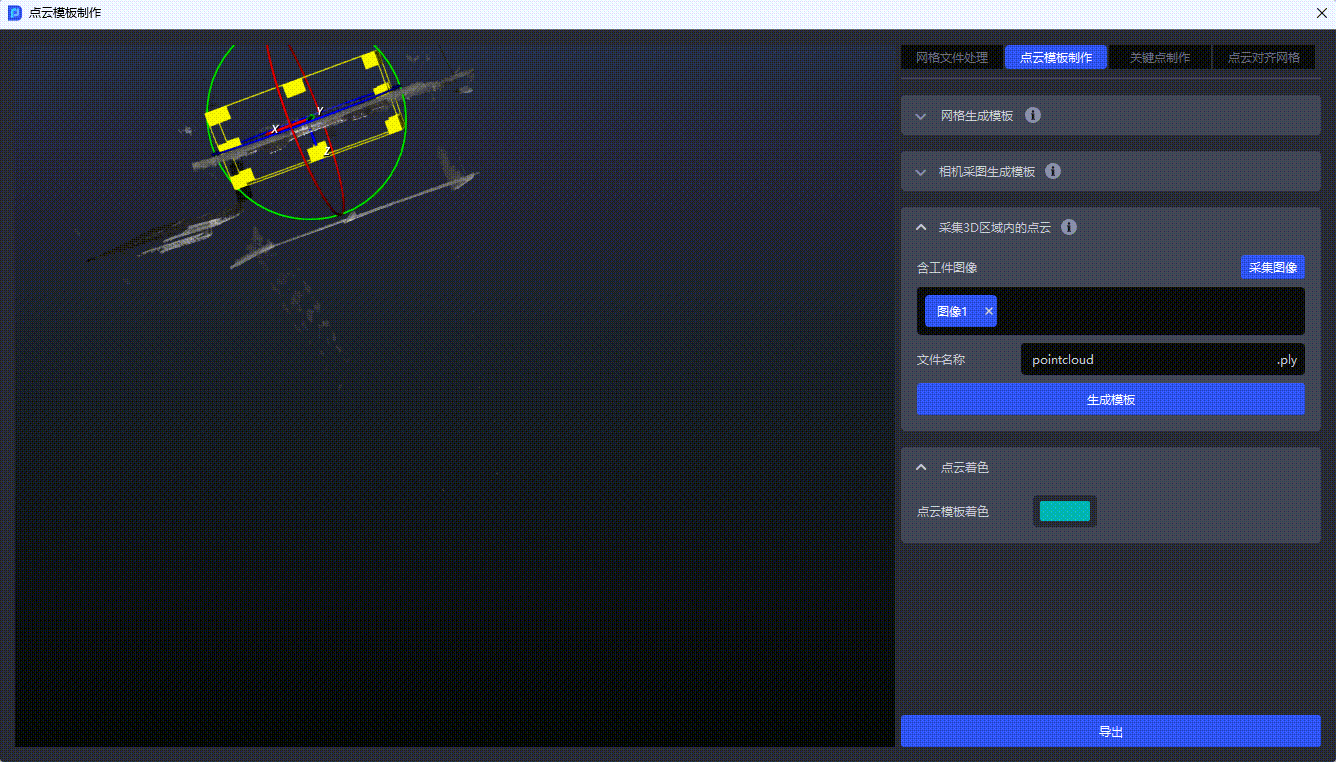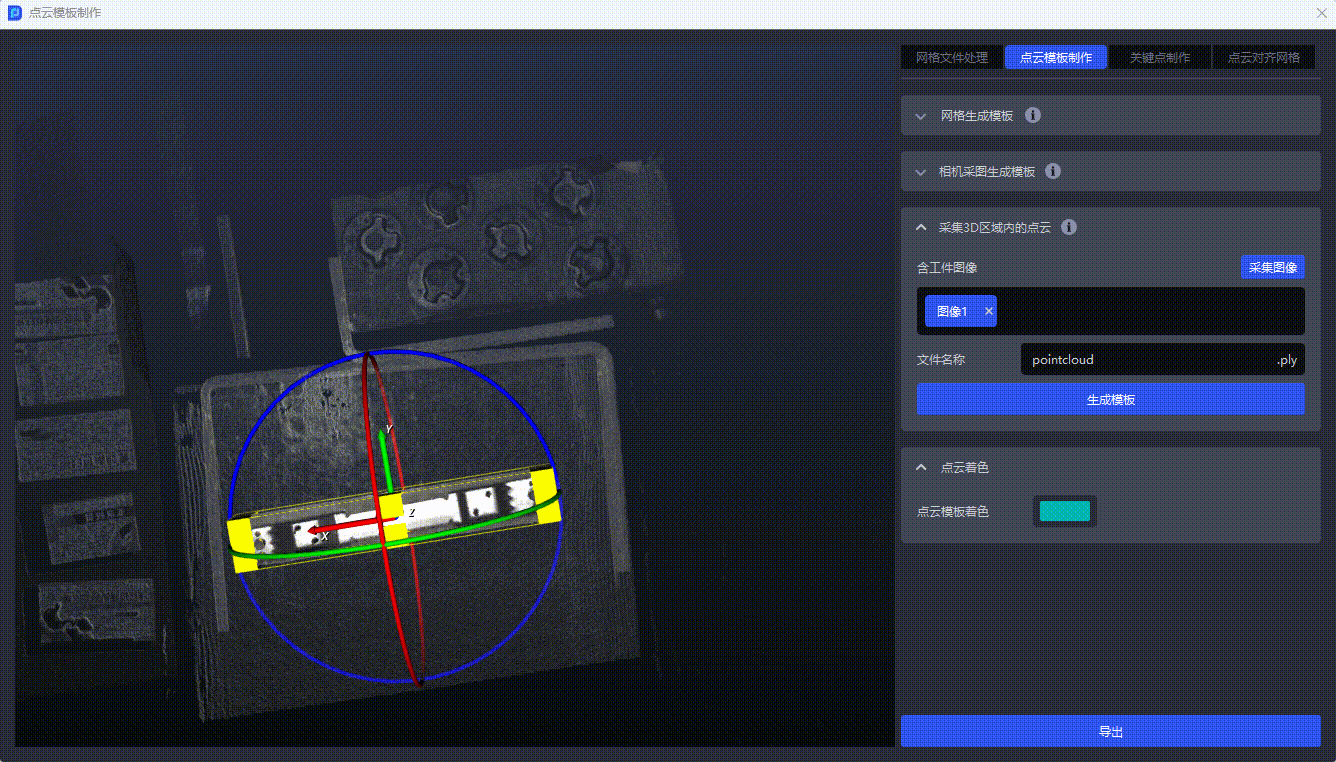
框选完成后点击
生成模板。生成的模板会自动对齐到坐标原点。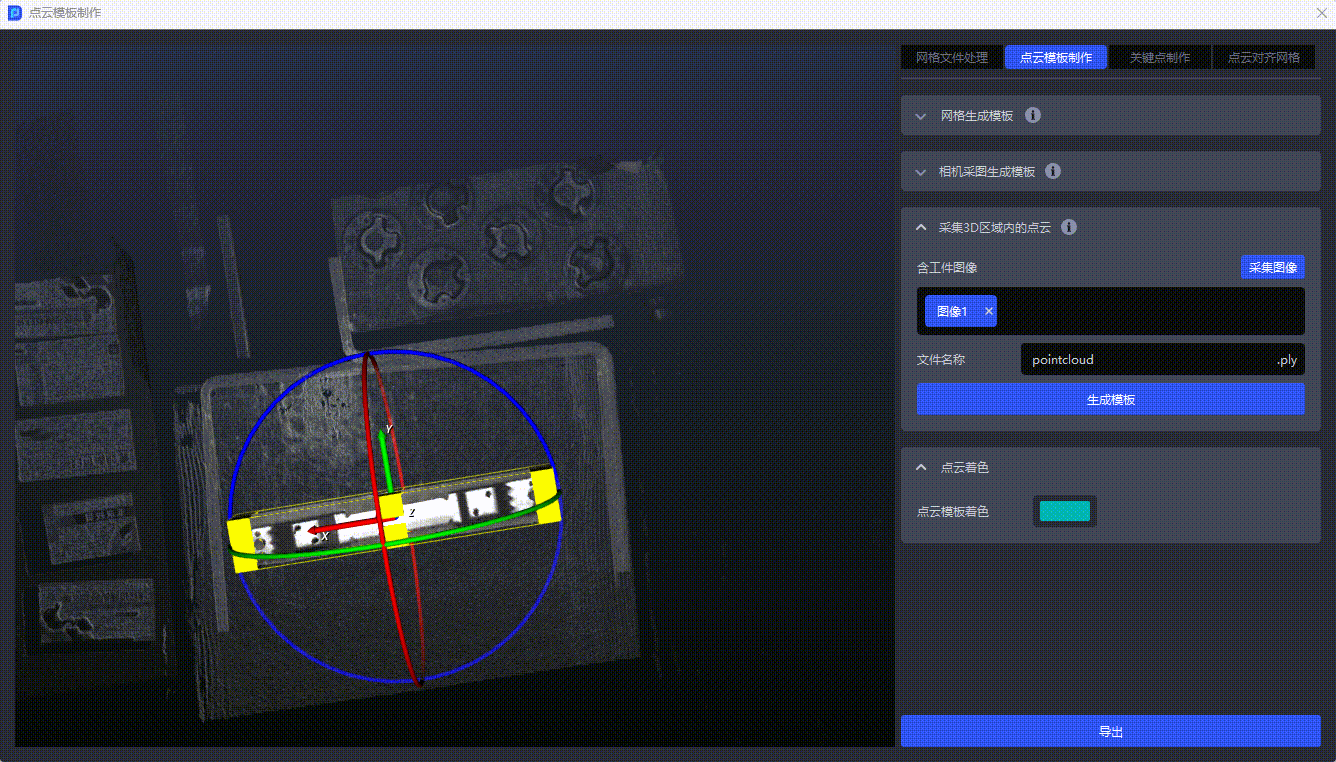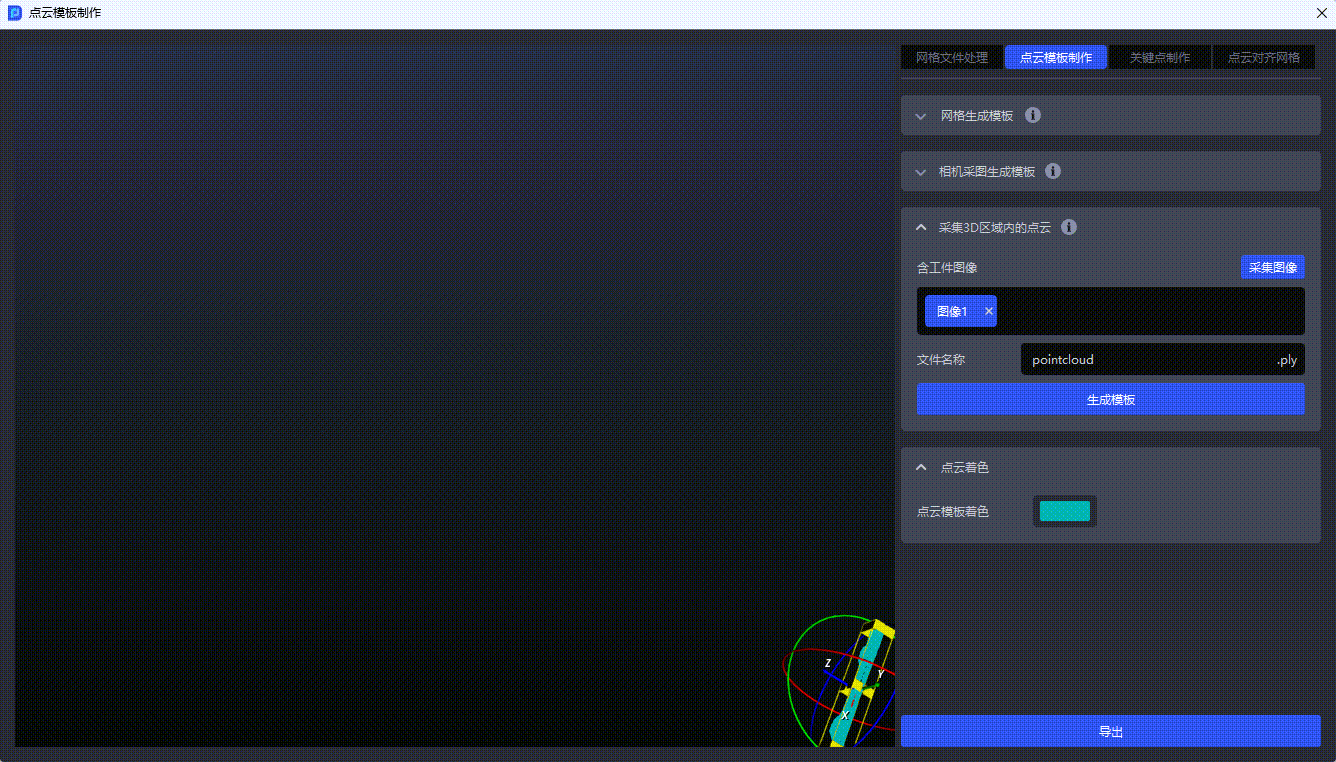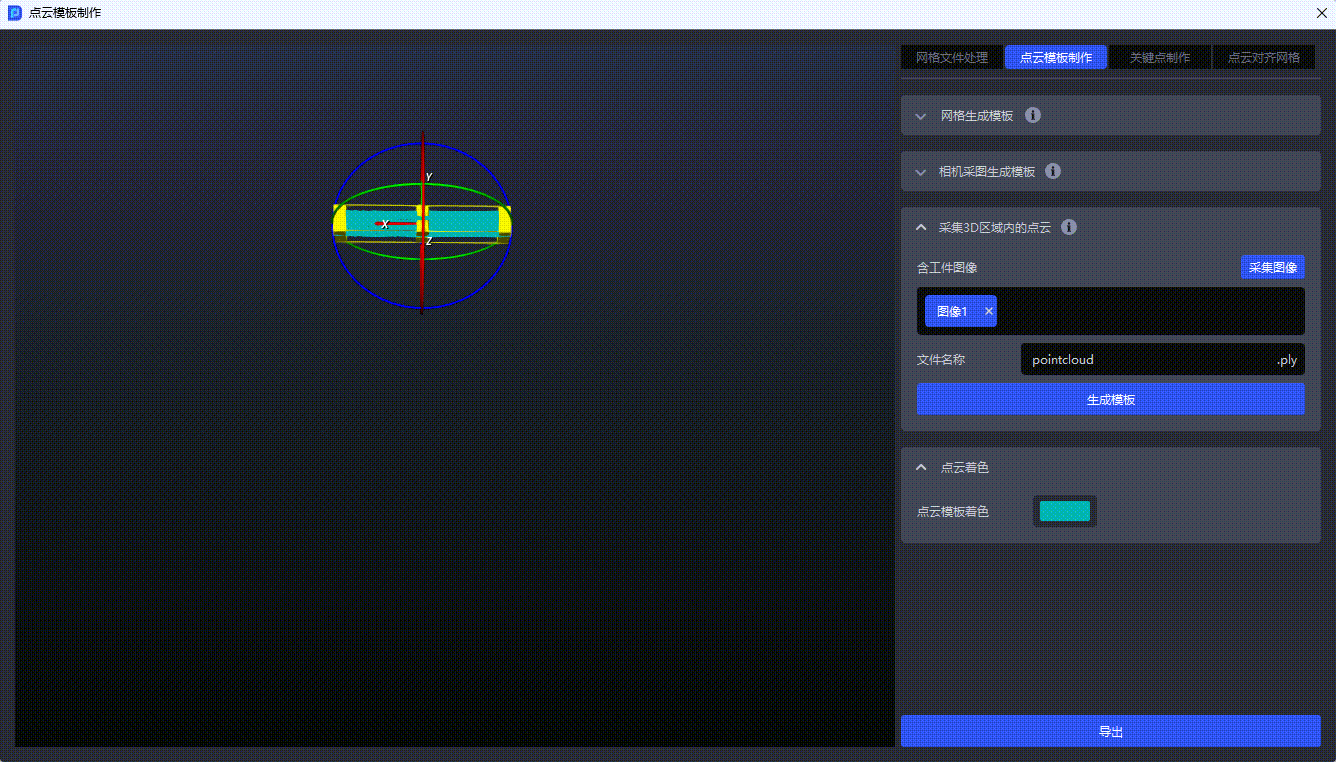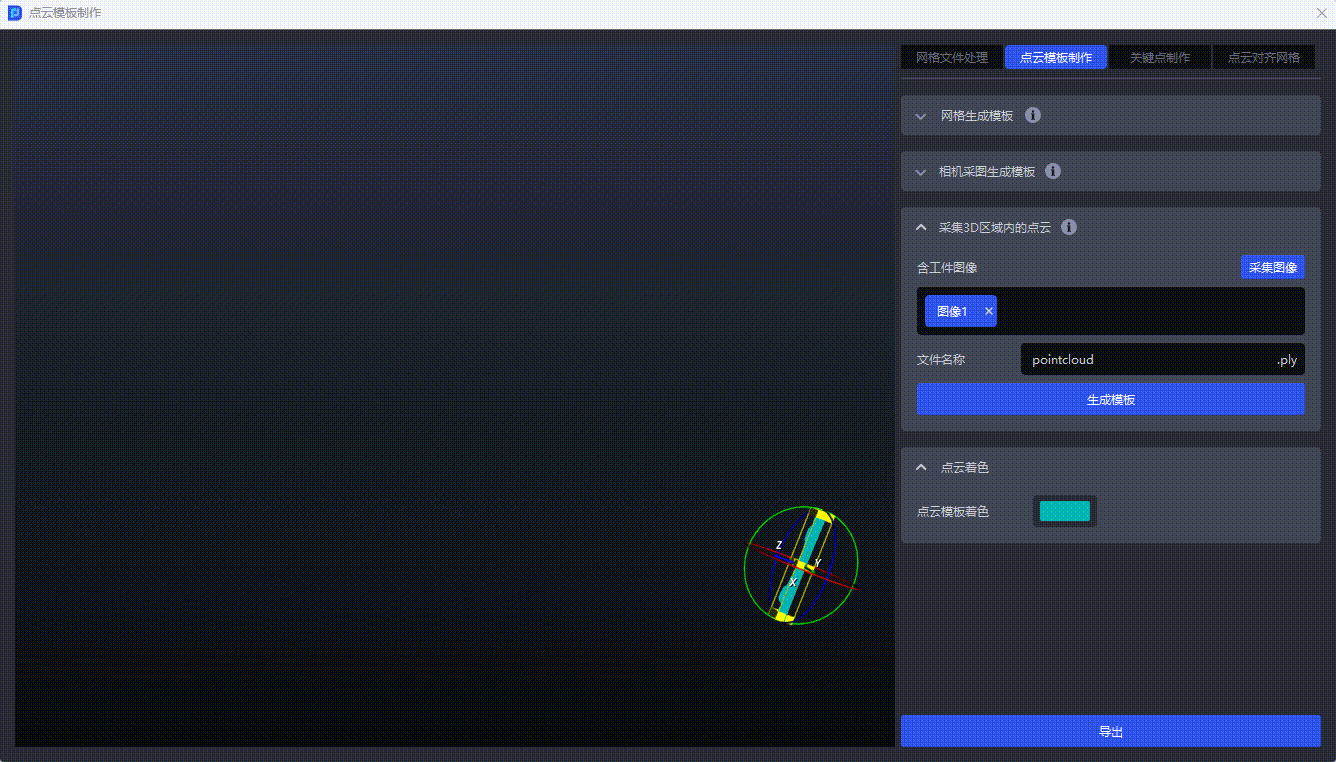
3.5 历史数据生成模板
当项目类型为“面型工件有序上下料(图像匹配)”或“面型工件定位装配(仅图像匹配)”时,可使用历史数据生成模板。模板源数据可以来自历史数据文件夹,也可以来自现场采集。
3.5.1 使用历史数据
在
源数据来源中选择历史数据文件夹。通常选择项目文件夹下data\PickLight\历史数据\Builder\foreground\input中的一份完整数据。设置模板数据生成路径。默认路径为当前项目的
data文件夹,也可以改为本地其他文件夹。在左侧视窗框选工件 ROI,点击
生成工件点云。使用右上角点云编辑工具保留所需点云。
点击
生成模板数据完成模板制作。


3.5.2 现场采集生成
确认相机已连接,并已在作业信息中完成配置。
点击
采集图像生成点云图像,框选工件 ROI,点击生成工件点云。使用点云编辑工具保留所需点云,点击
生成模板数据完成制作。


注意
使用历史数据生成的模板不支持调整点云位姿、对齐坐标原点、降采样、重置或导出等操作。
3.6 编辑点云模板
3.6.1 调整点云位姿
可自定义调整点云模板的位姿。调整完成后点击底部导出,保存当前视窗中的模板。点击对齐坐标原点可将模板中心移动到相机坐标系原点。
注意
- 点云模板中心对齐相机坐标系原点后,不支持再次执行
点云对齐网格。 - 历史数据生成的模板不支持调整位姿、对齐坐标原点或降采样。
3.6.2 点云着色
可自定义点云模板颜色。调整完成后点击底部导出保存。
3.6.3 点云模板降采样
降采样可以减少点云数量、提高视觉运算速度。降采样的点间距(mm)范围为 [0.0, 1000.0],默认值为 0.0 mm:数值越大,点越少、速度越快,但精度可能下降;数值越小则相反。
每次输入点间距后,系统会在上一次降采样结果上继续处理。根据左侧视窗左下角显示的点云数量,逐步调整点间距。
重置
点击重置会将当前视窗恢复为本功能部分最近一次点击生成模板时生成的模板,并将降采样点间距恢复为 0.0 mm,同时更新点云数量。
4. 关键点制作
关键点是具有明确语义或几何意义的三维特征点,用于描述工件的局部结构或整体姿态。对于对称、正反面差异明显或点云特征不足的工件,可使用关键点辅助识别。
4.1 降采样生成关键点
功能说明:导入标准化网格文件,在工件整体上均匀生成关键点。
适用场景:大多数通用工件。
切换至
关键点制作窗口并上传标准化网格文件。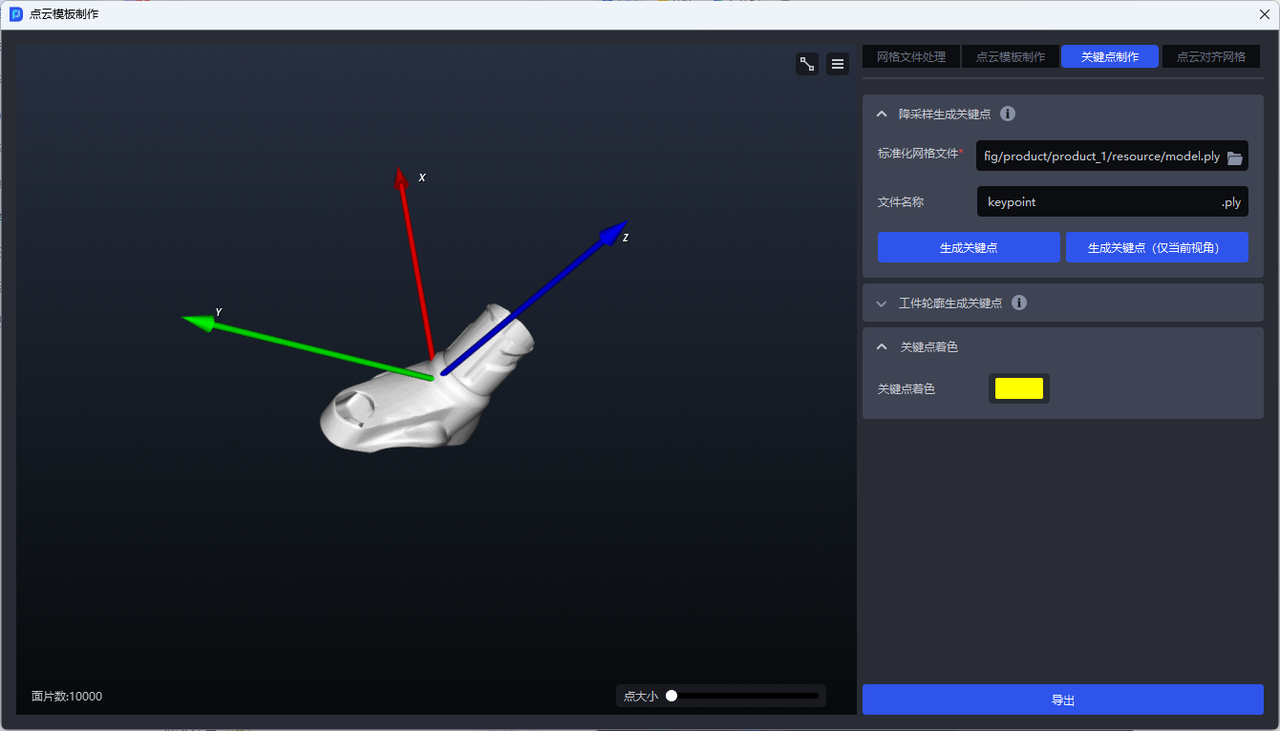
生成全量关键点时点击
生成关键点。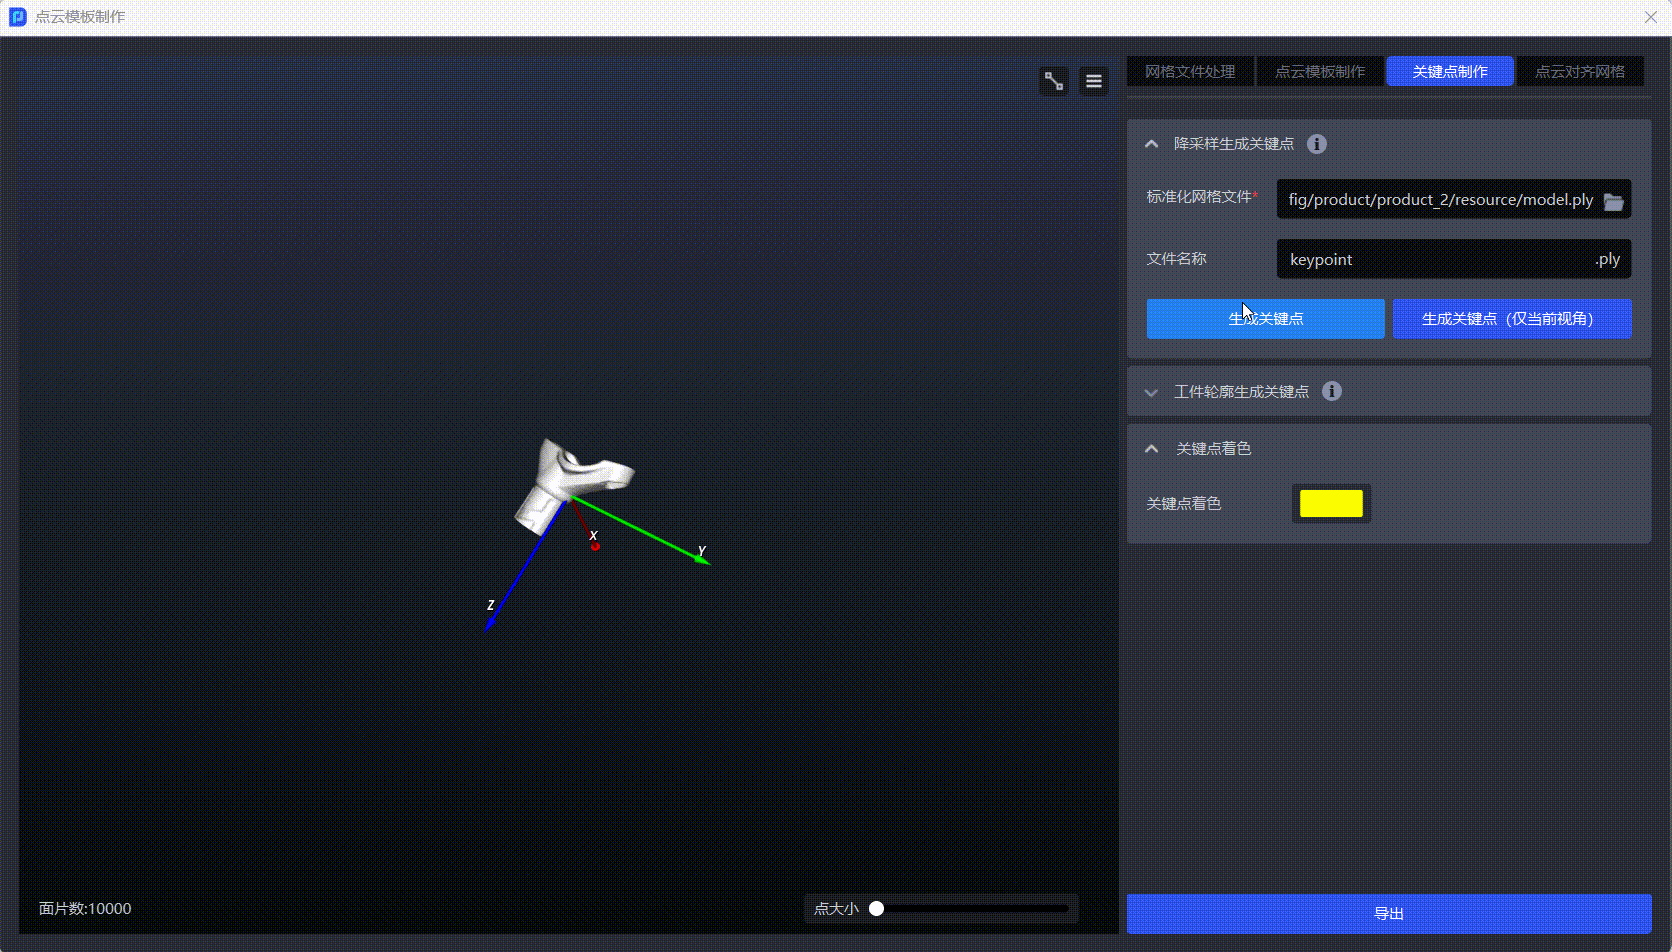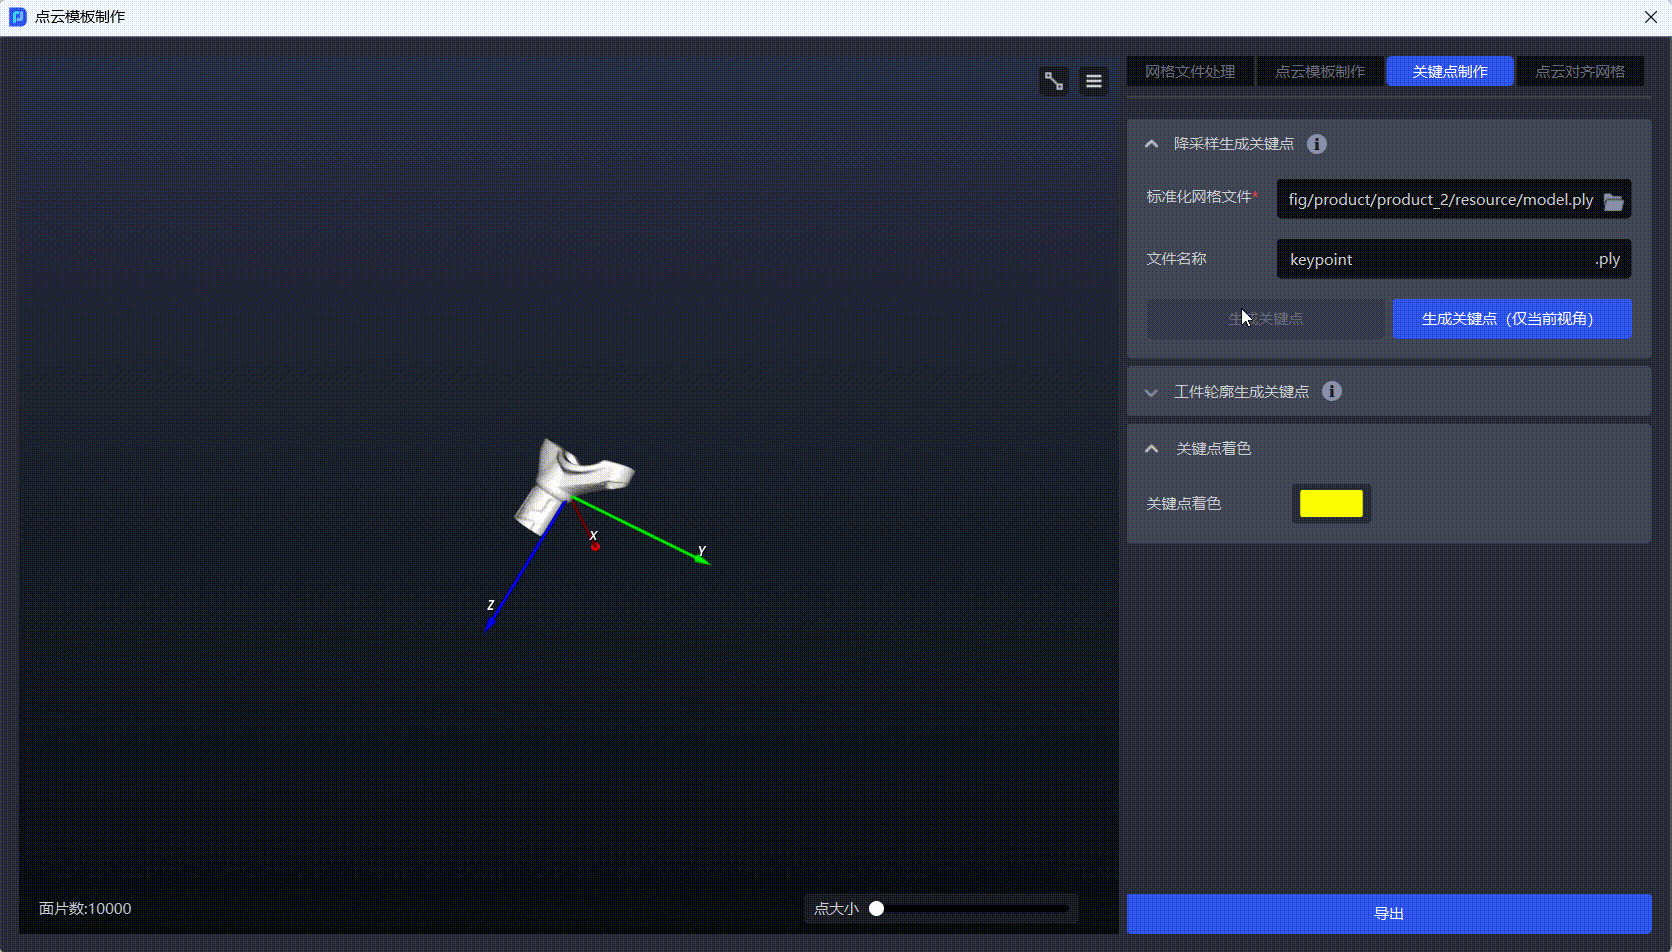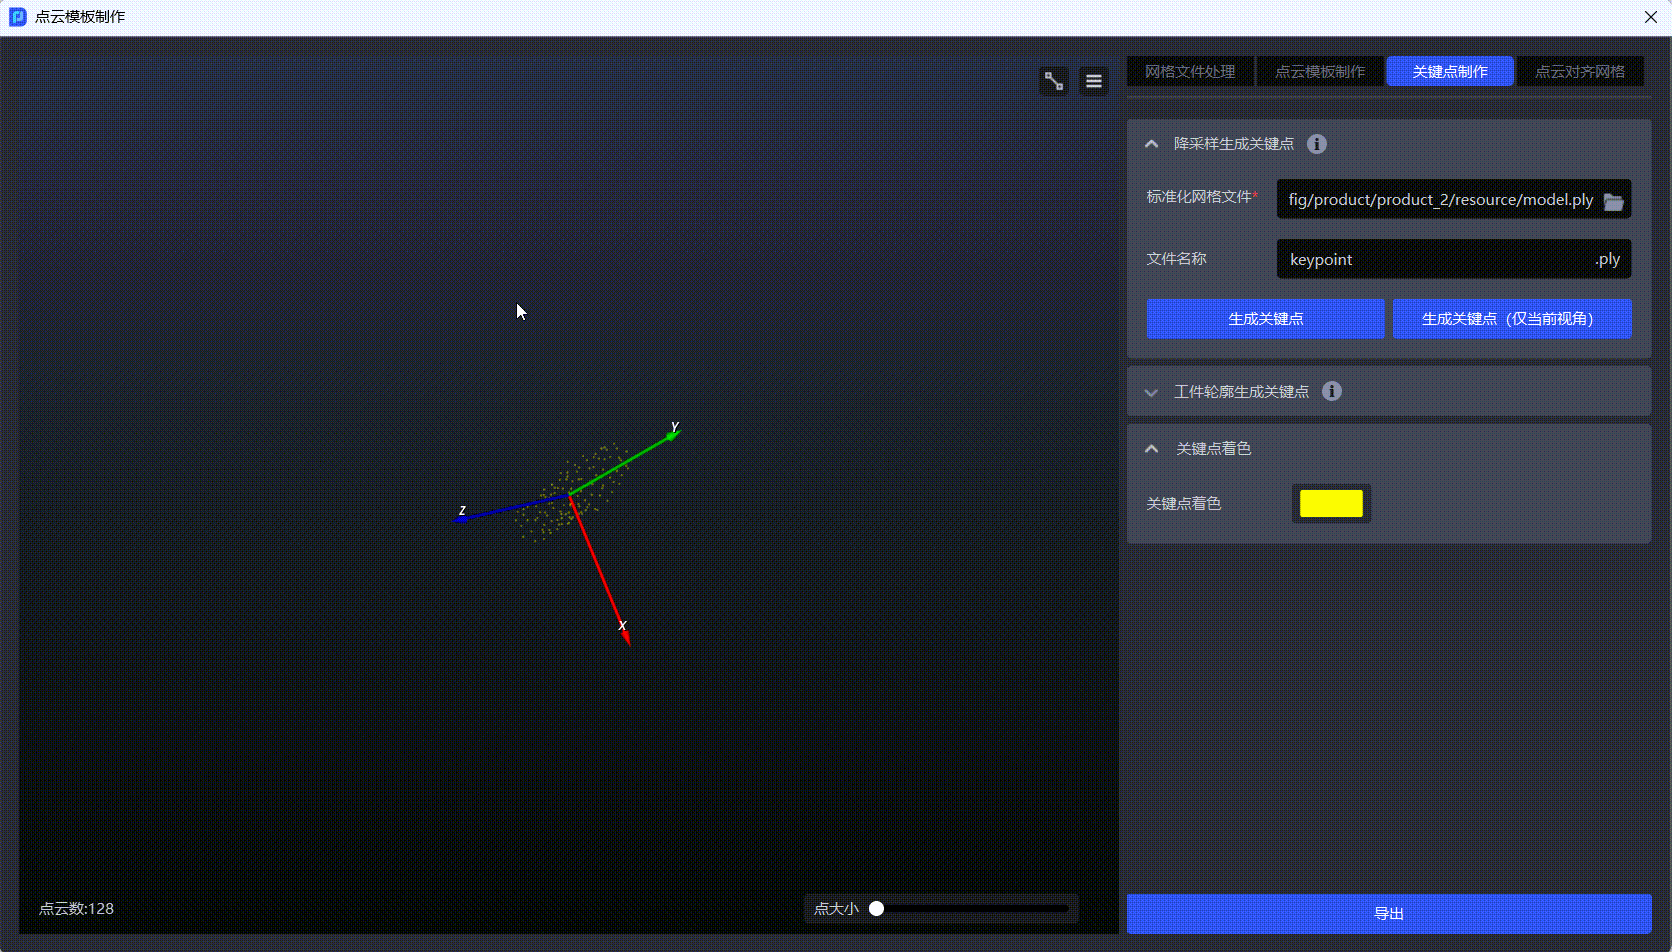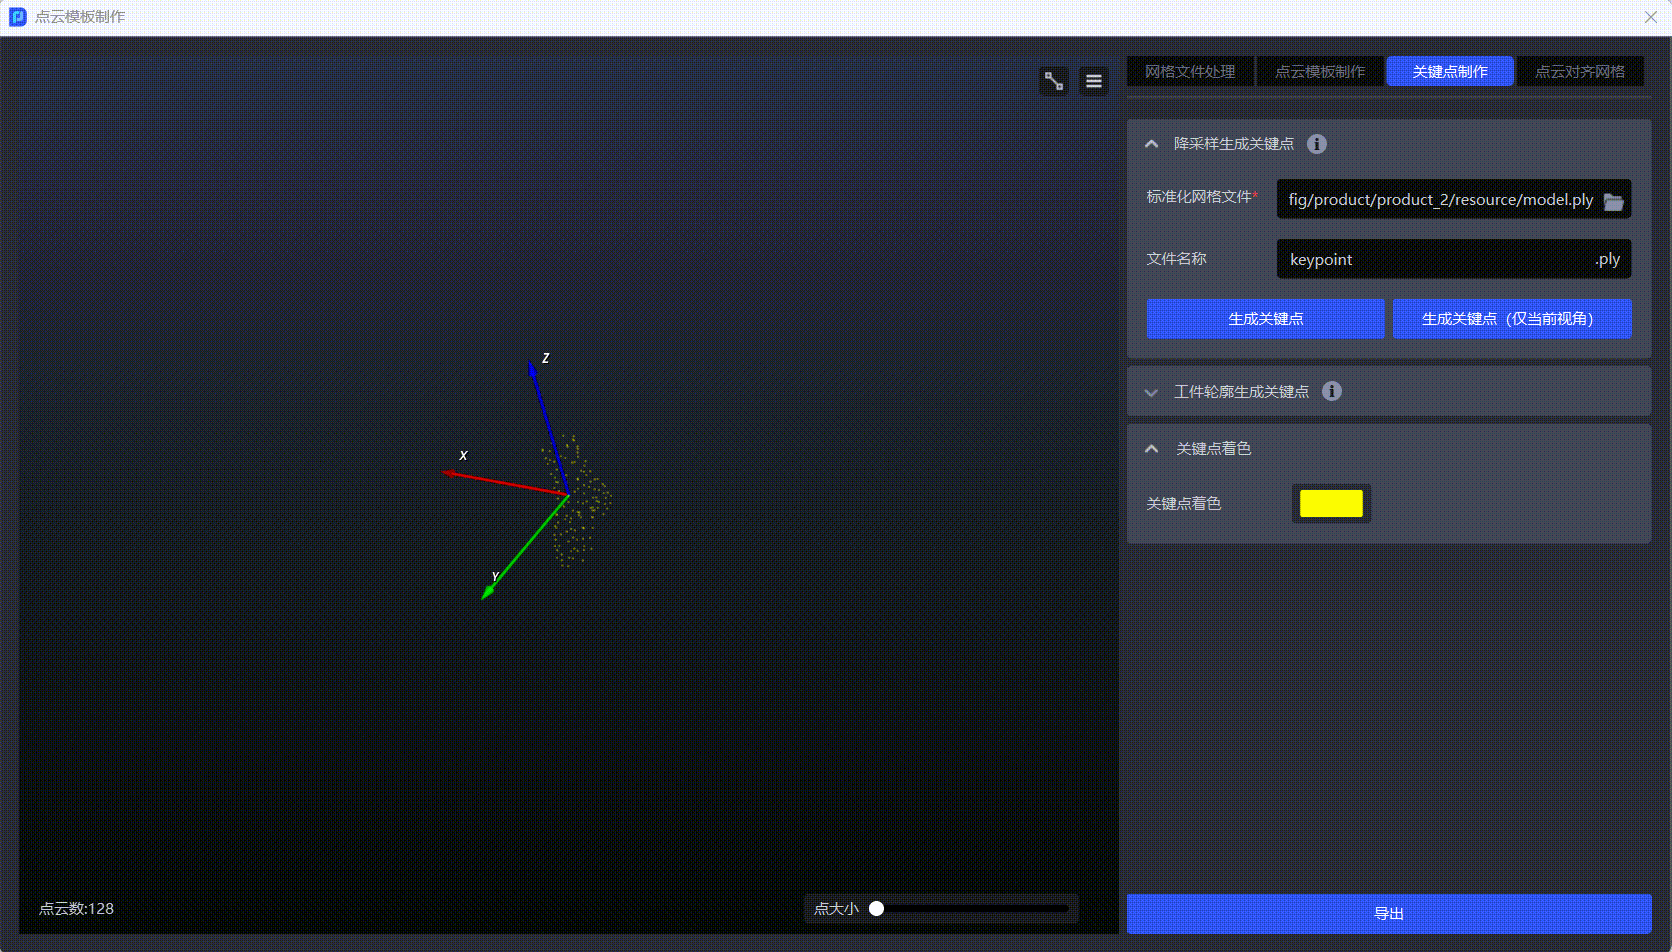
只生成当前视角关键点时点击
生成关键点(仅当前视角)。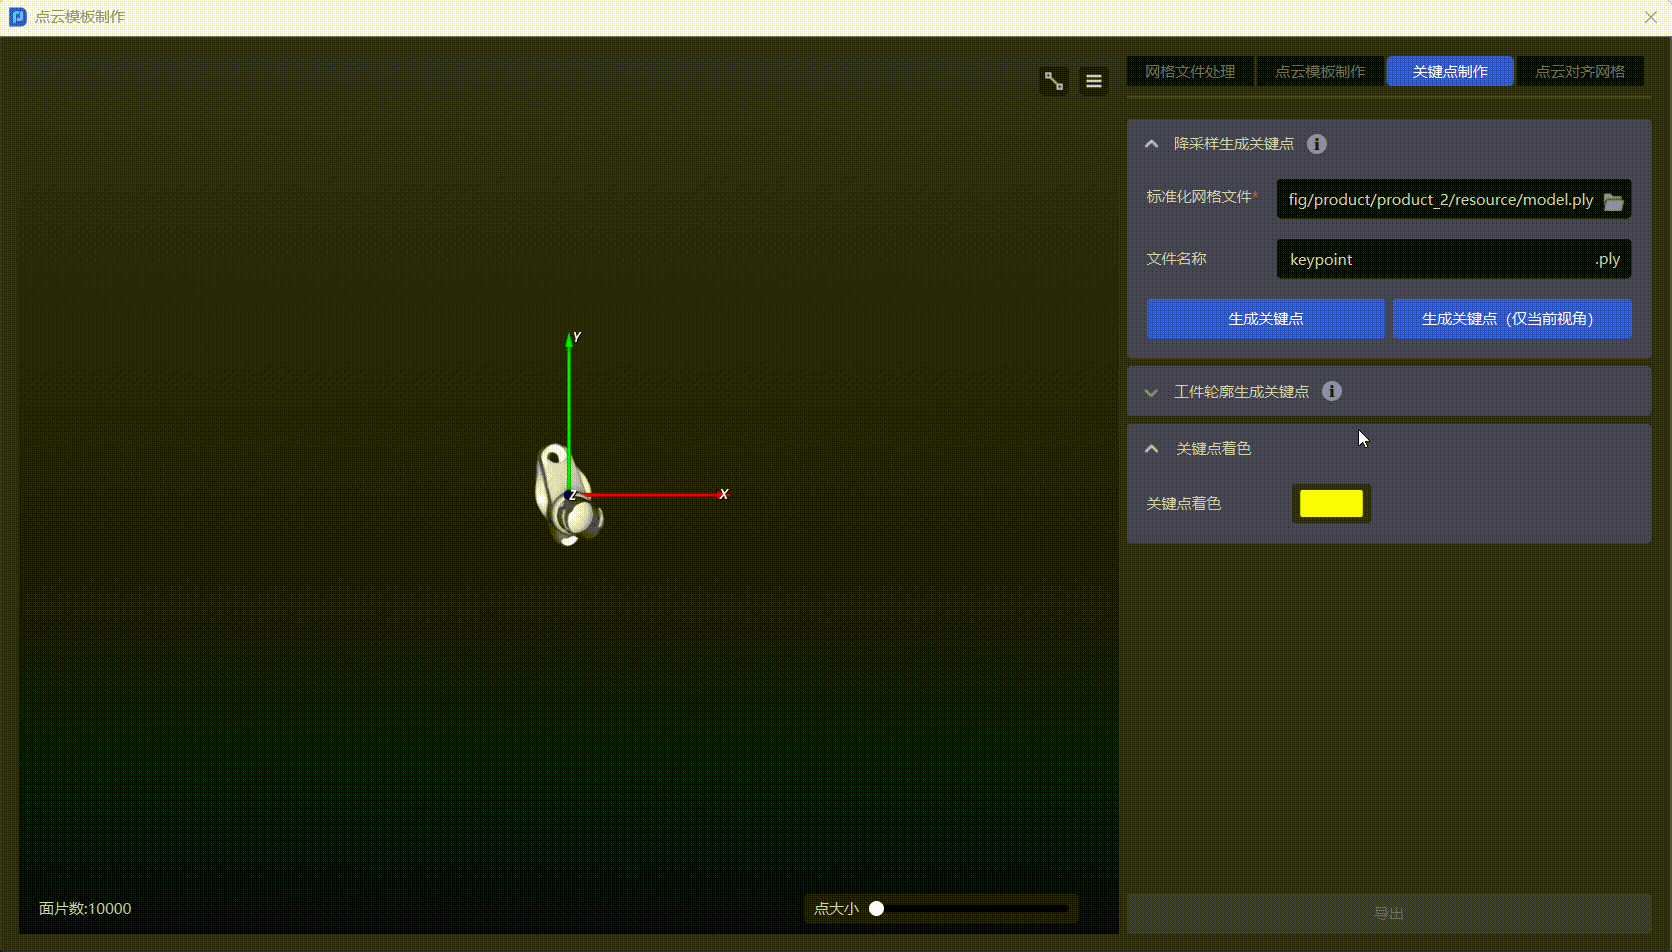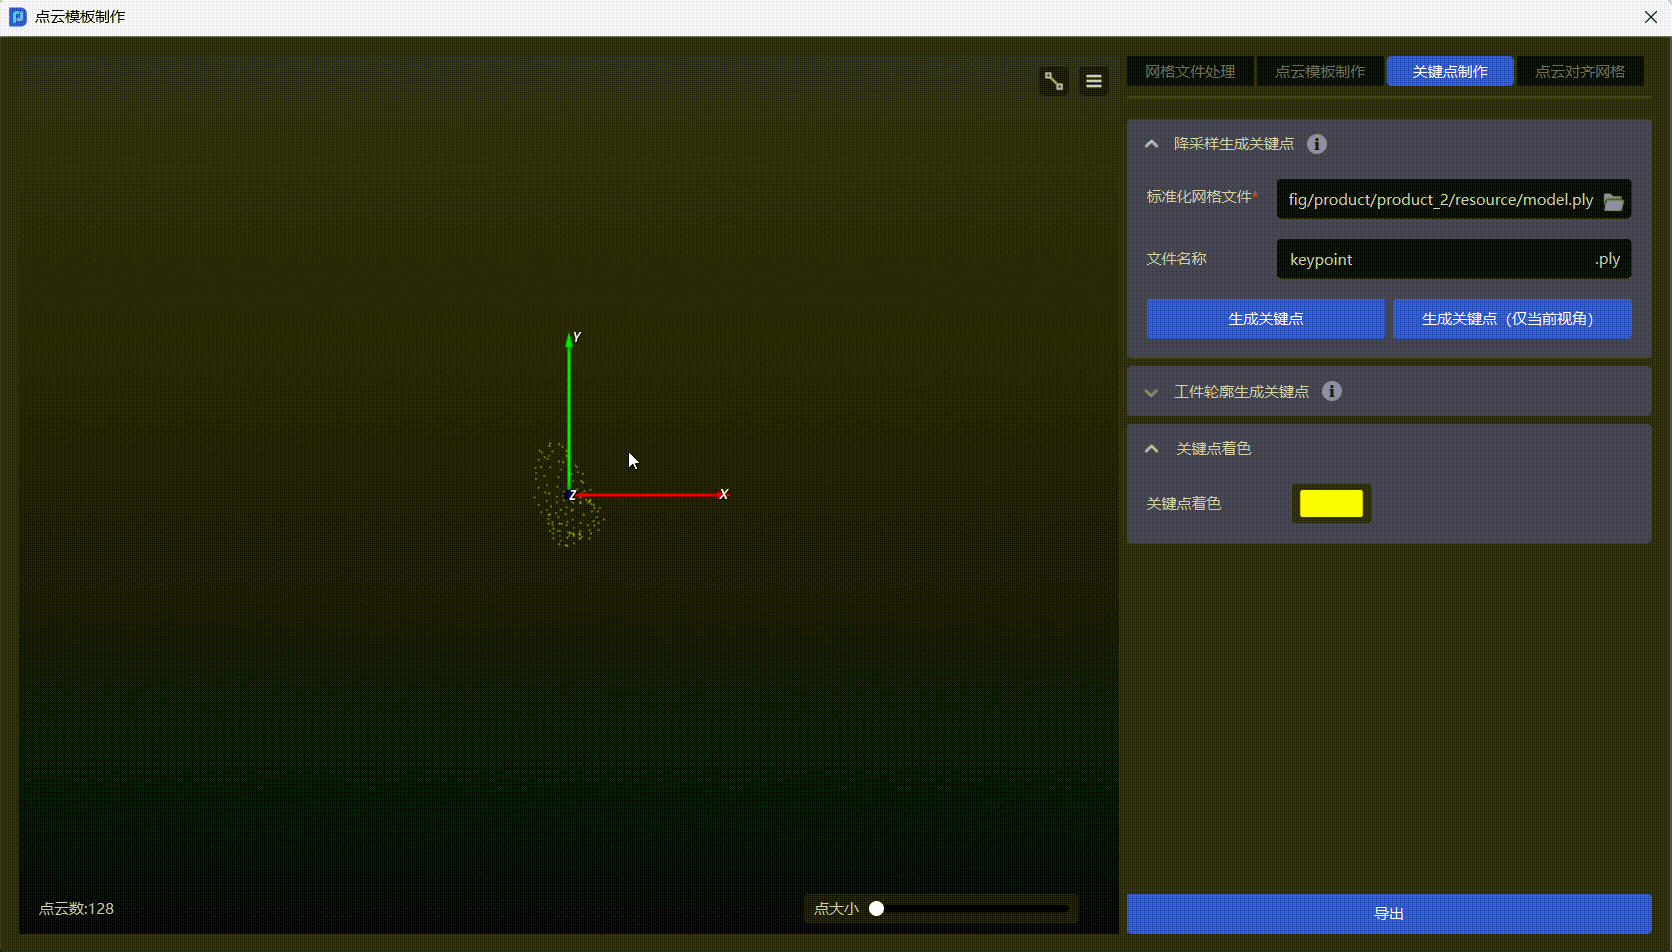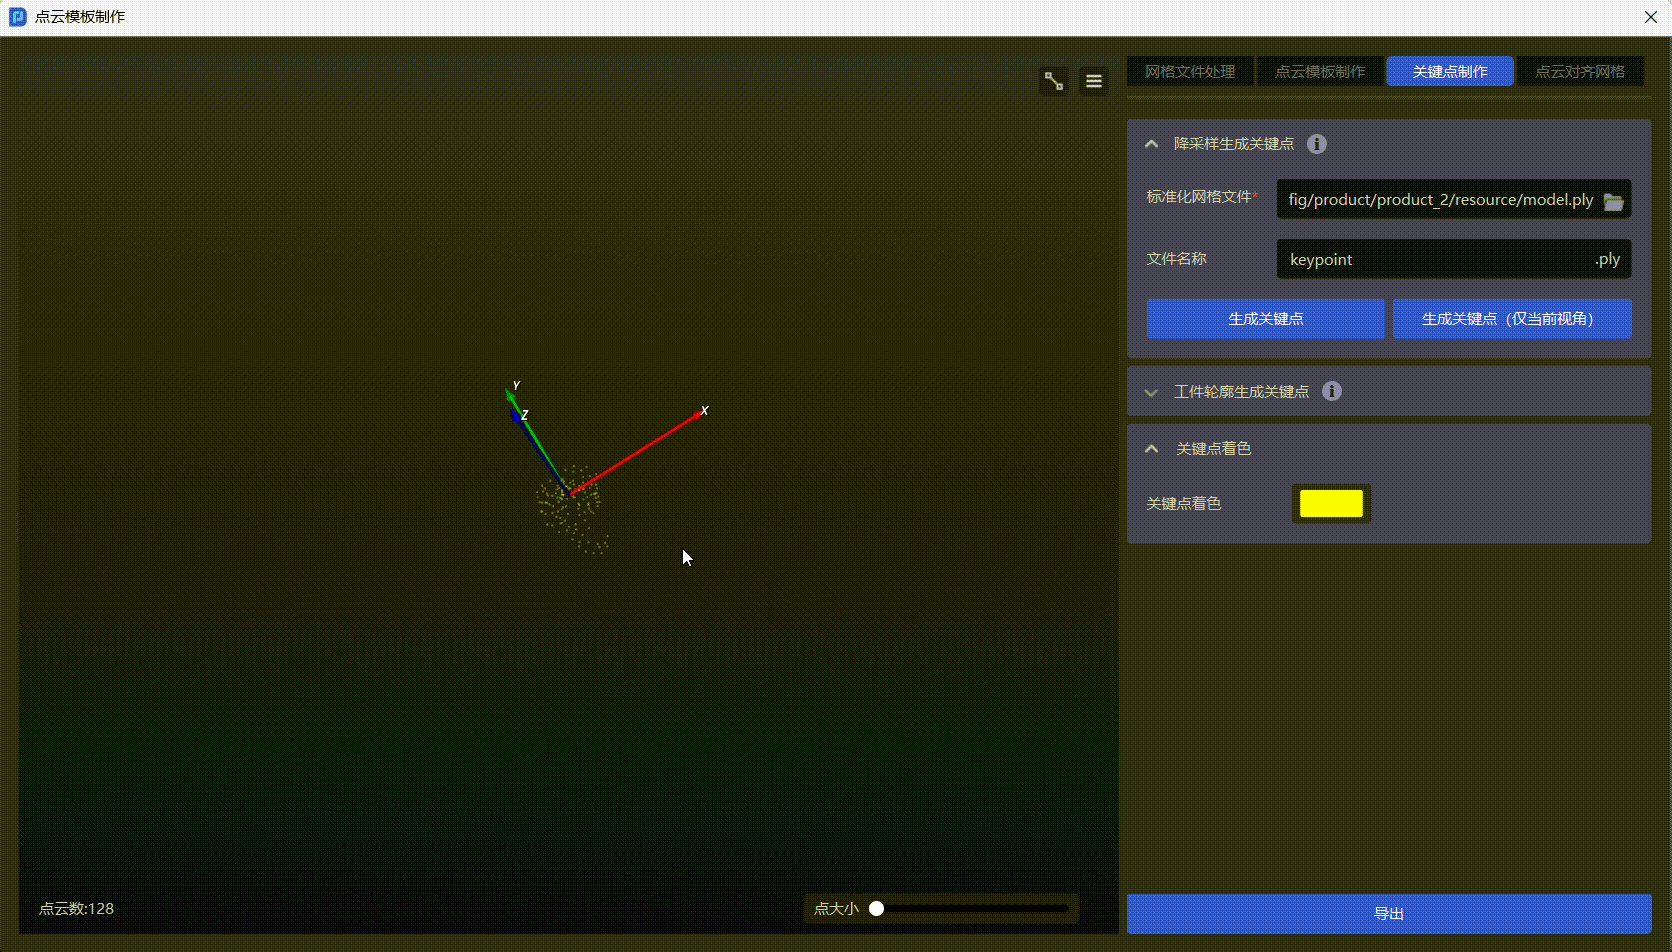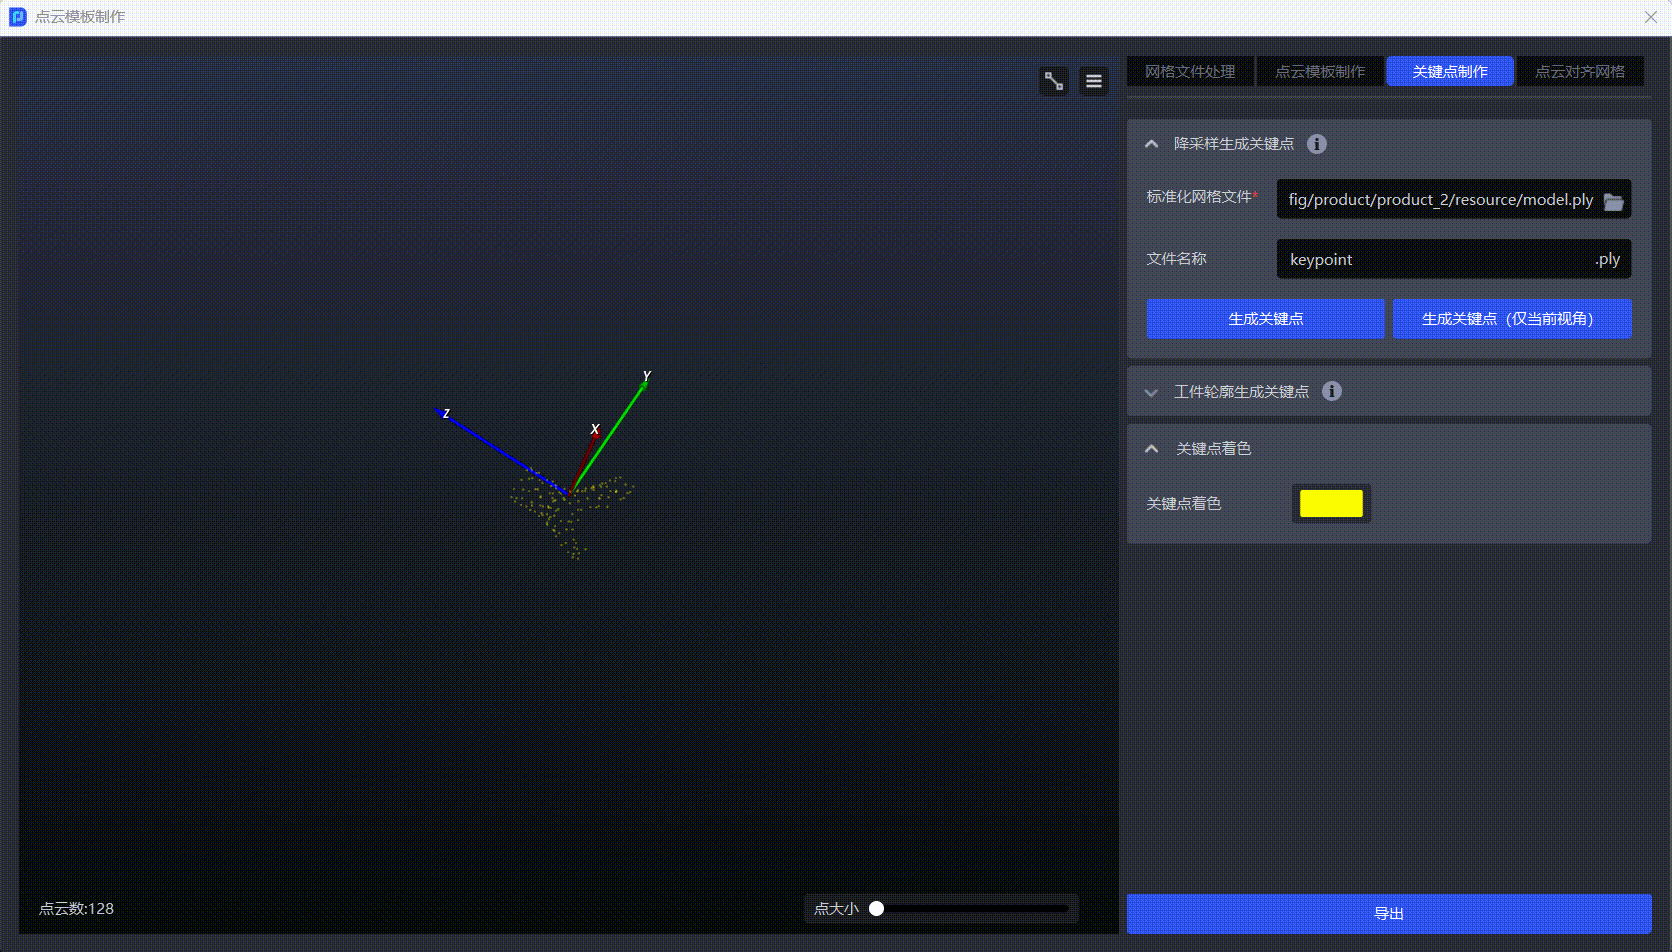
4.2 工件轮廓生成关键点
功能说明:导入标准化网格文件,在工件轮廓上生成关键点。
适用场景:均匀关键点无法准确表达工件特征,或工件具有对称、正反面等结构特征时。轮廓关键点通常具有更高的区分度。
在
关键点制作窗口点击工件轮廓生成关键点并上传标准化网格文件。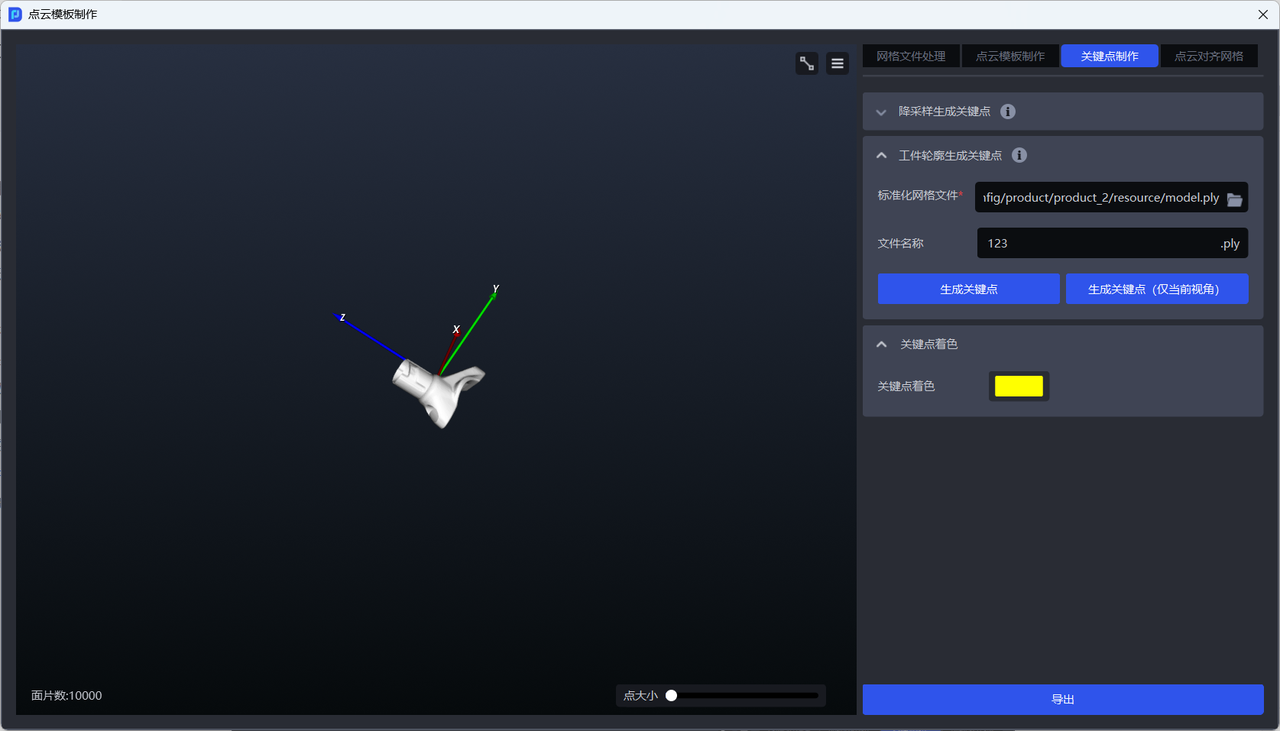
点击
生成关键点生成全量关键点。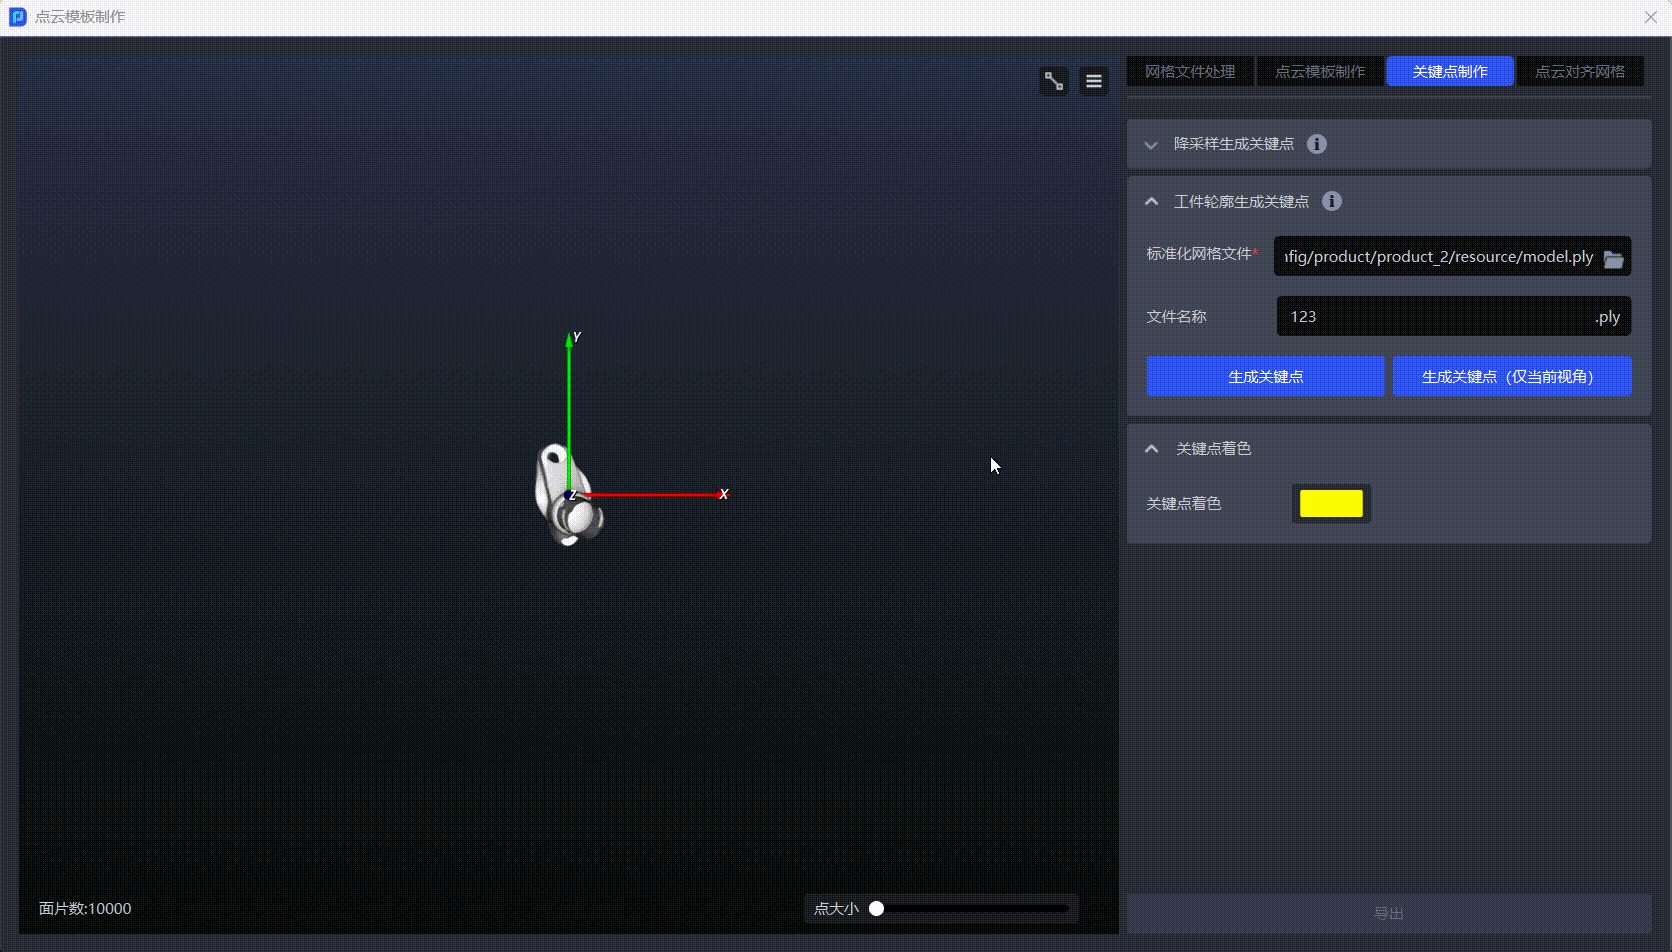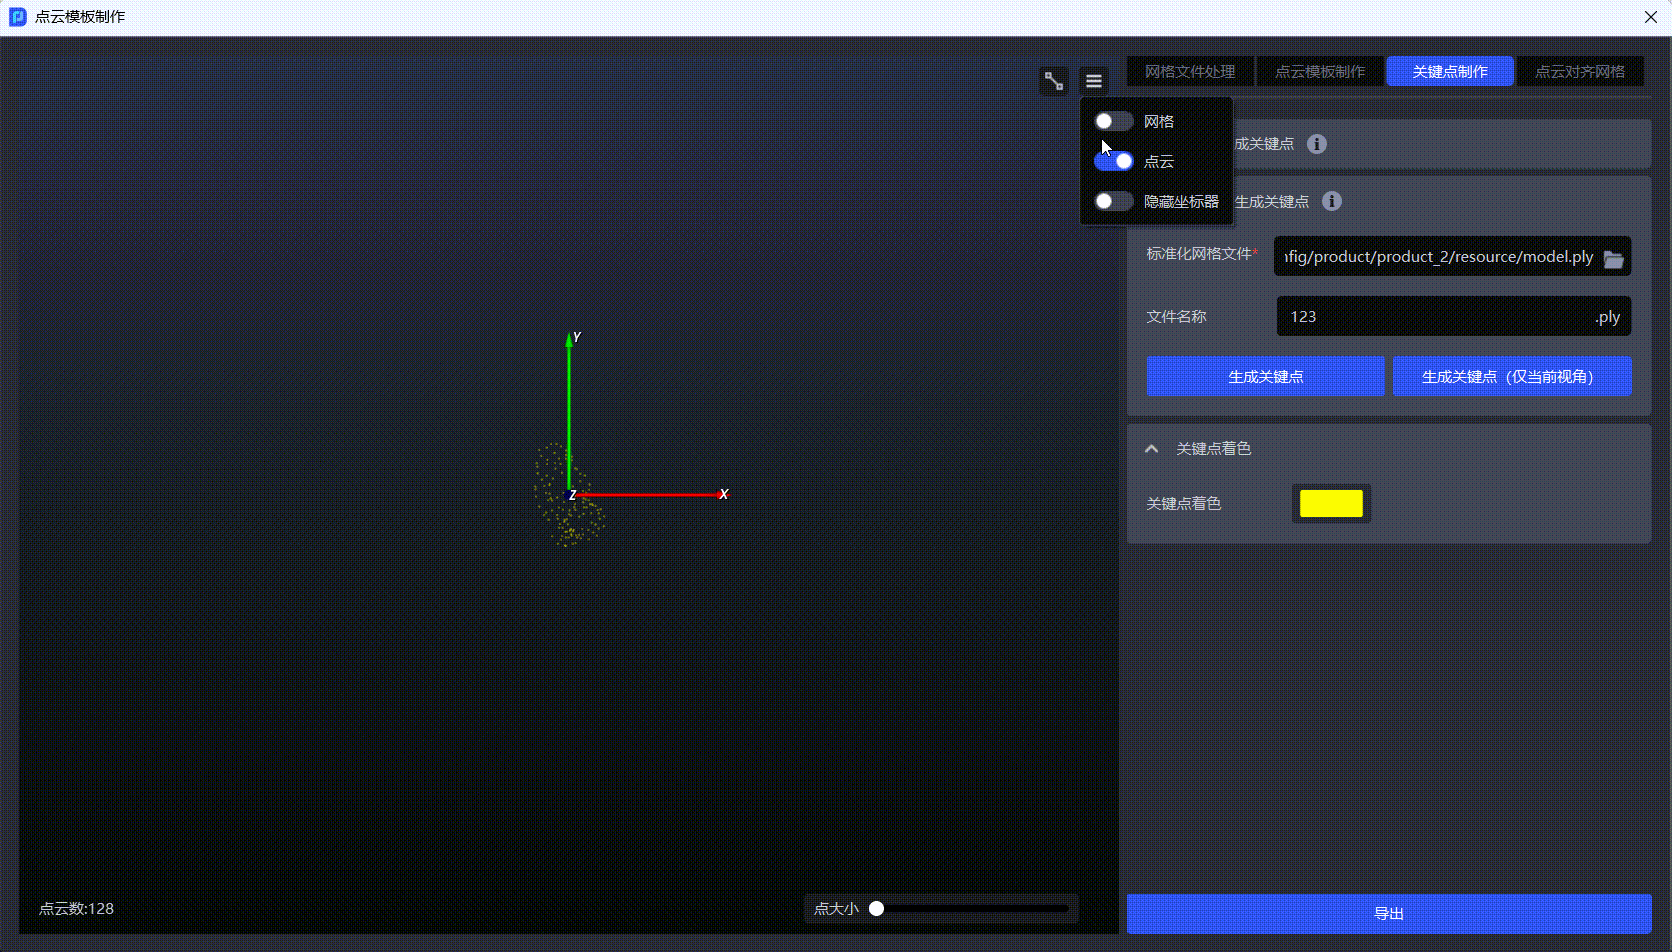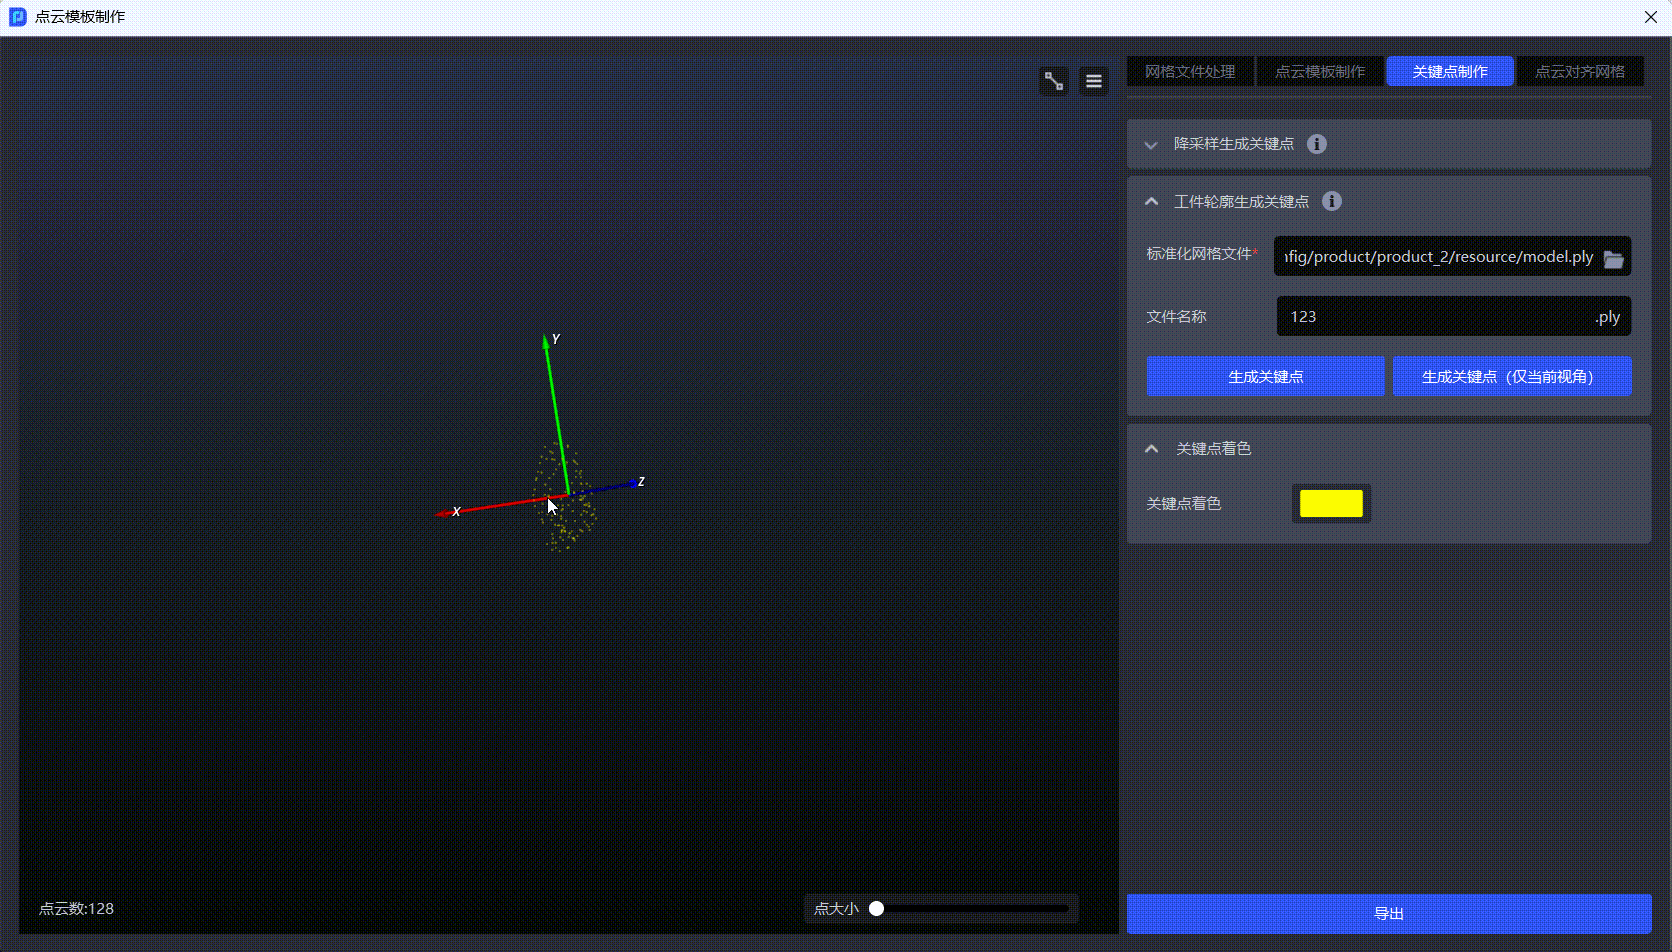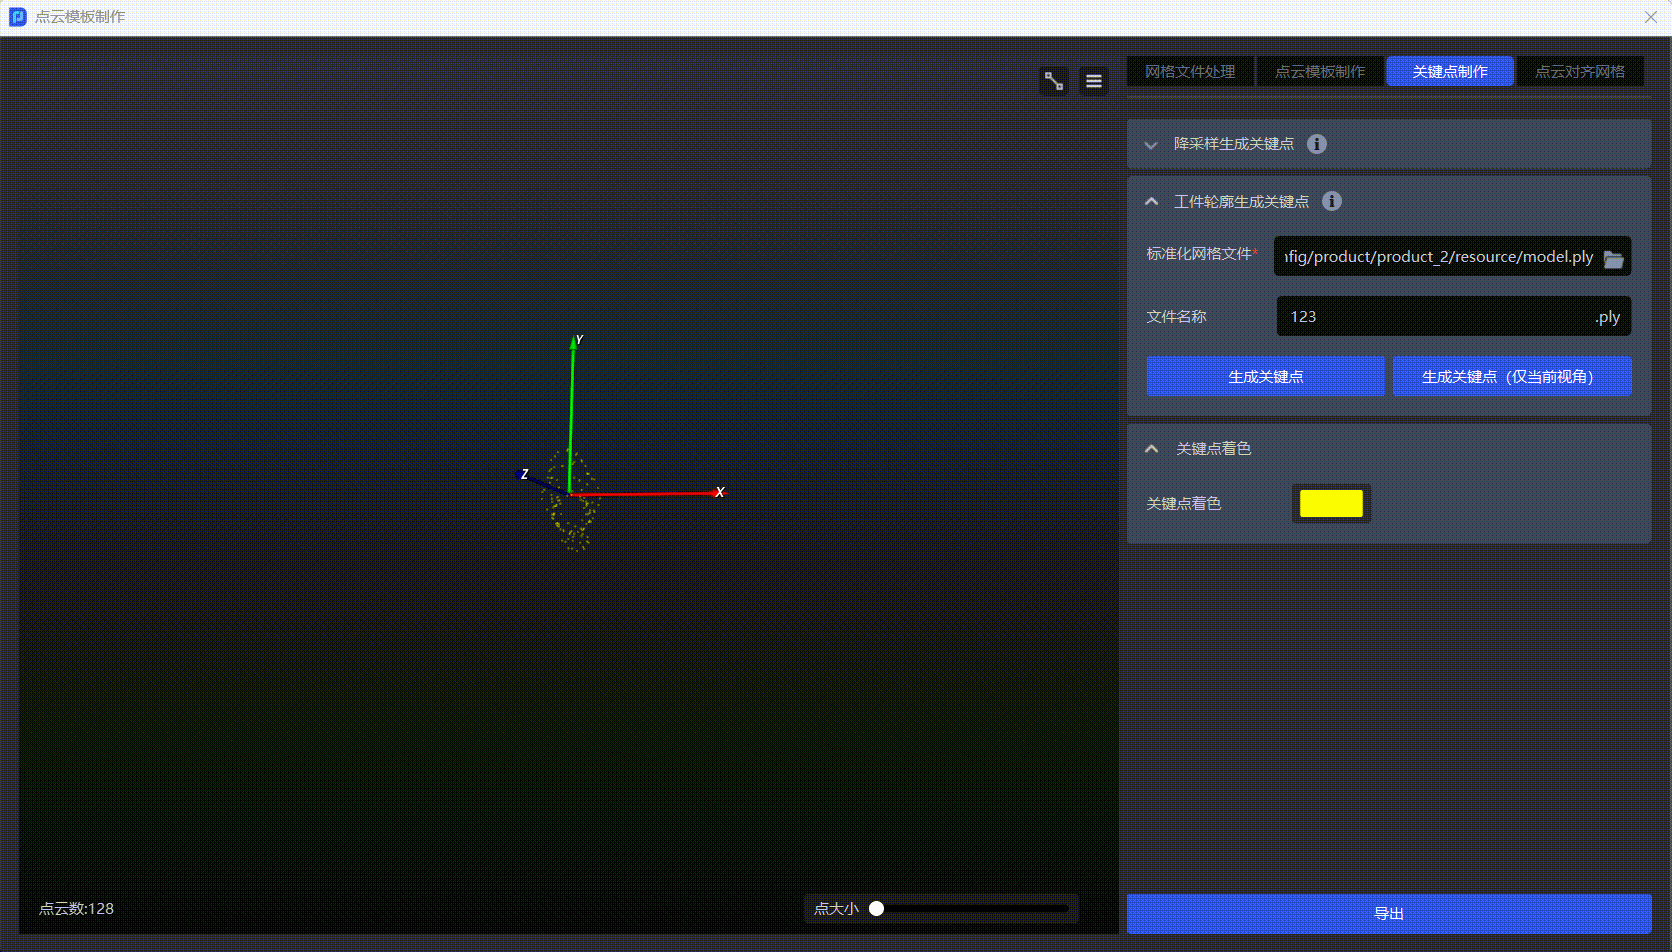
点击
生成关键点(仅当前视角)生成当前视角关键点。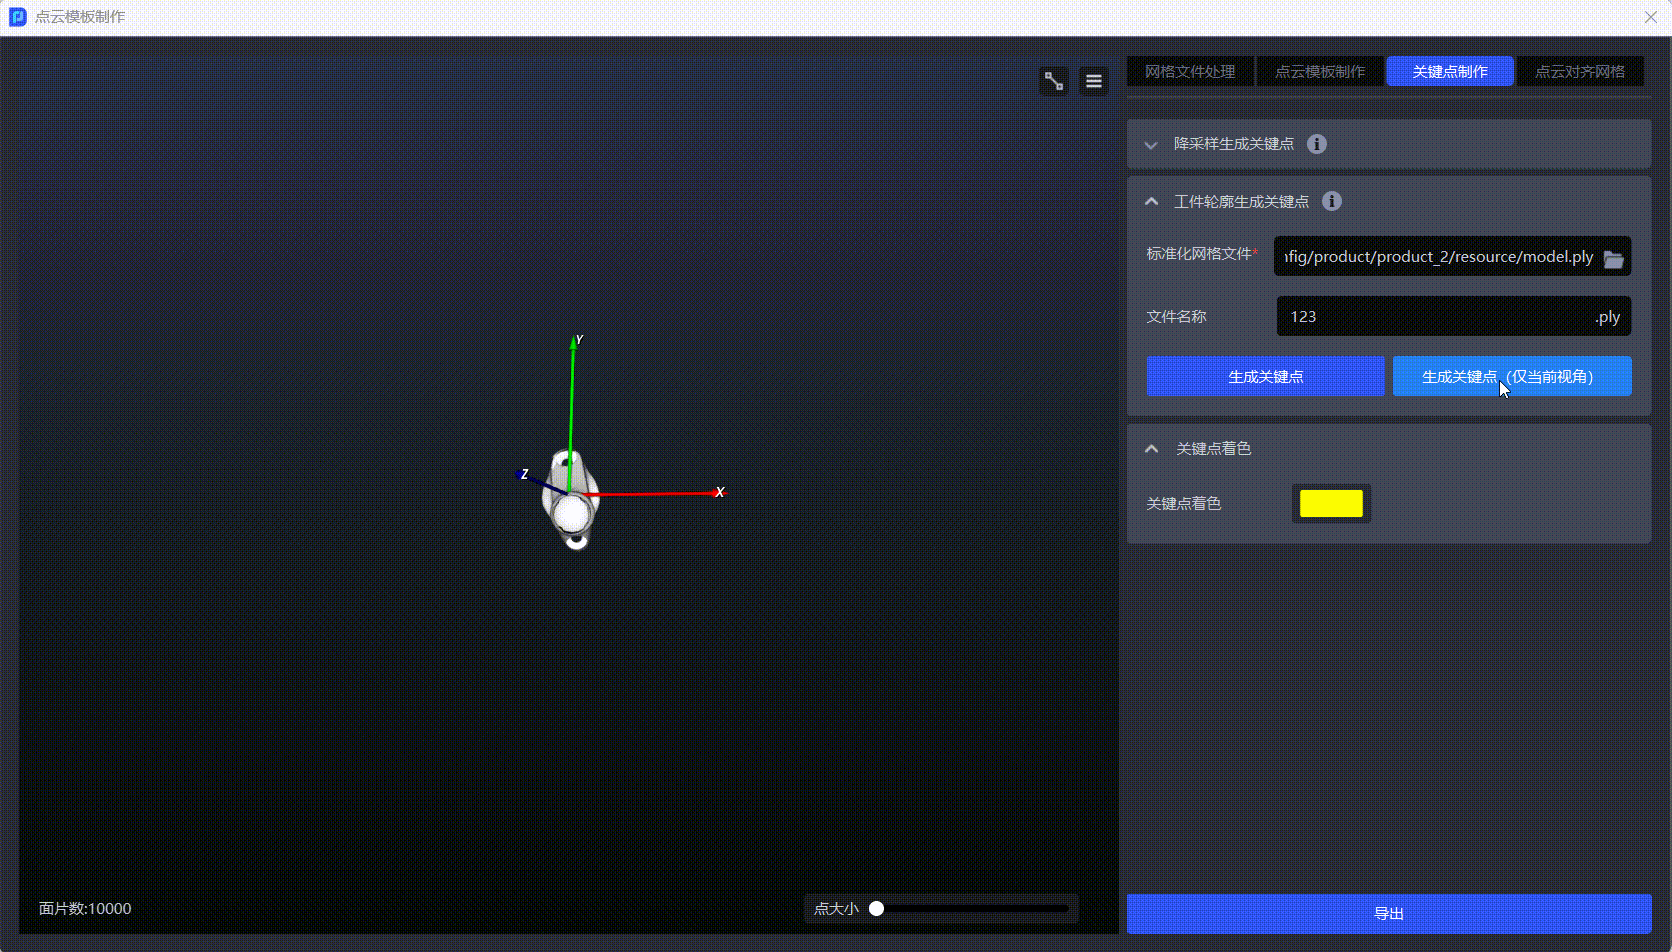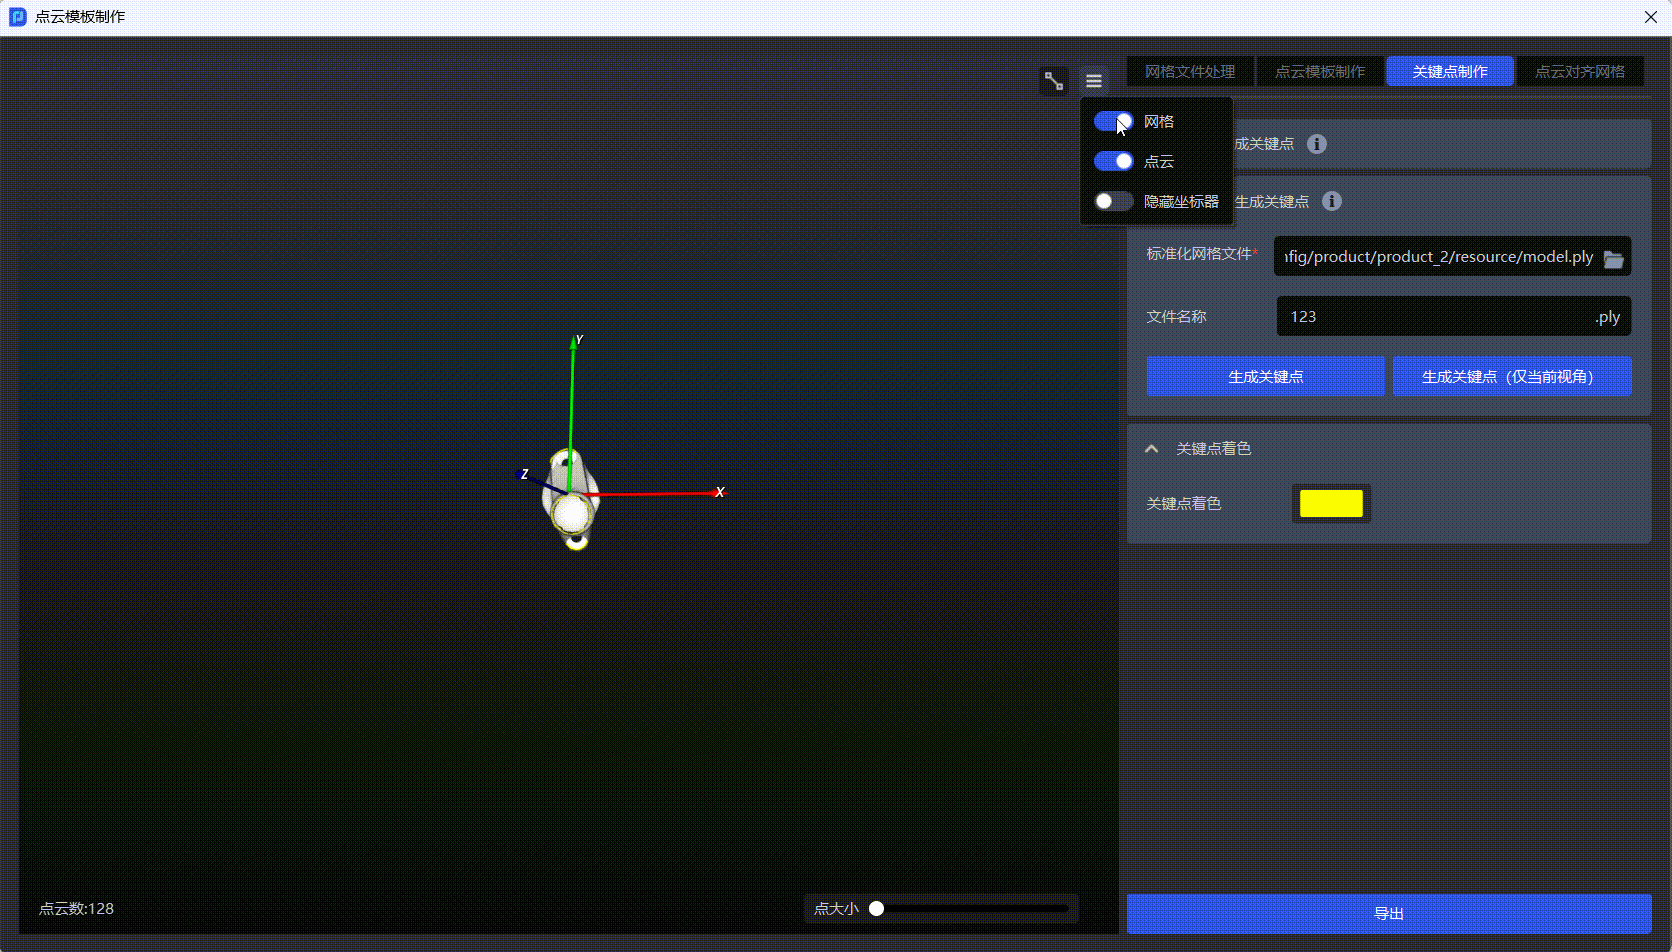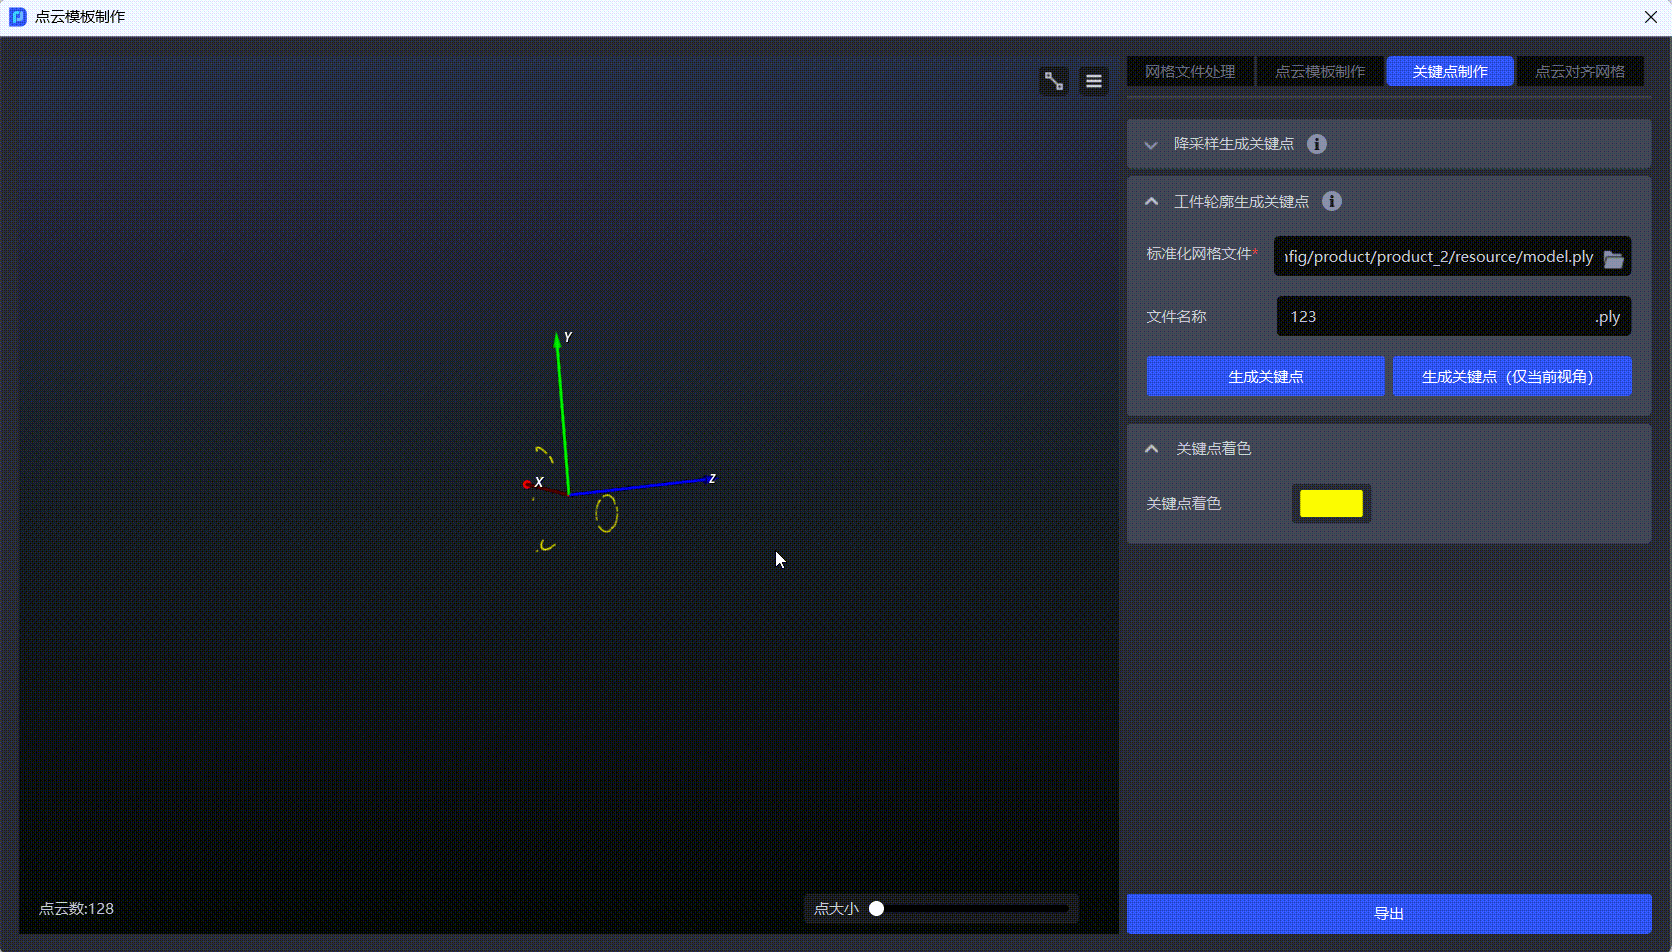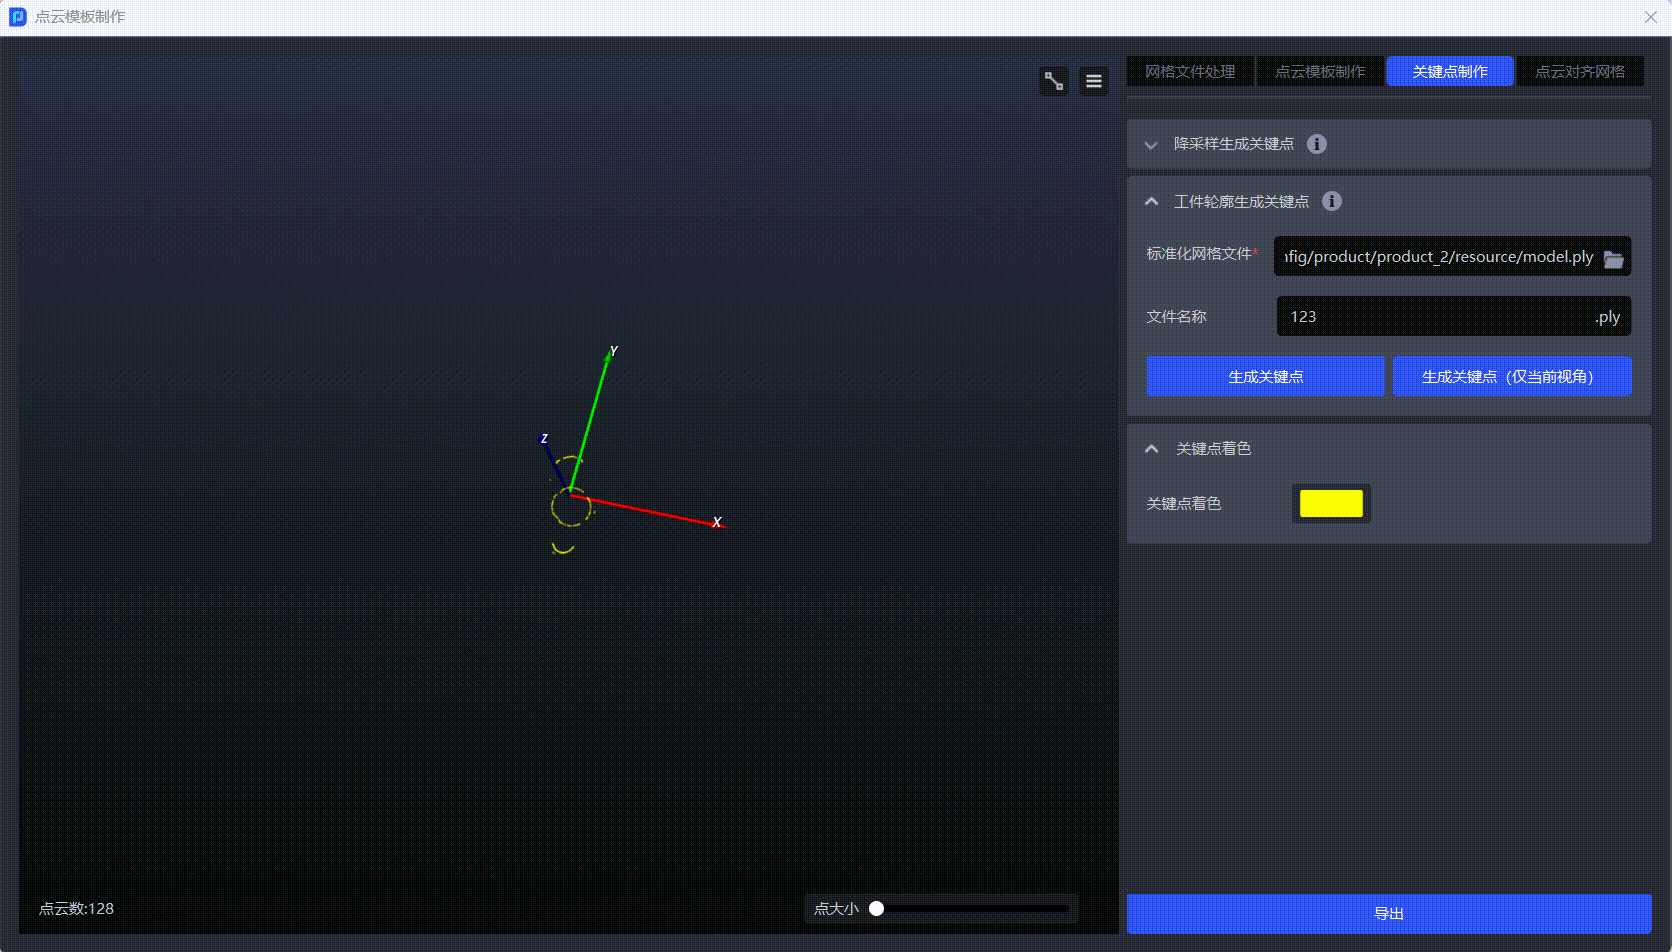
5. 点云对齐网格
5.1 功能与适用场景
点云对齐网格用于对齐点云文件与标准化网格文件的坐标系,适用于标准化网格与点云模板坐标系不一致的通用工件场景,尤其是通过相机采图生成的模板。
相机采图生成的模板默认以相机坐标系为原点,而标准化网格和由网格生成的关键点使用网格坐标系。完成对齐后,网格、关键点和点云模板才能保持一致的坐标关系,用于后续识别与匹配。
5.2 操作步骤
使用前请连接相机,然后:
- 上传标准化网格文件和点云文件。
- 输入导出点云文件的名称。
- 点击
对齐计算。 - 根据需要调整点云位姿和颜色,导出结果。
6. 典型案例
以下案例用于辅助选型。表格按“场景 → 点云 → 模板”的顺序排列图片;实际项目应以相机点云质量、工件姿态变化和匹配目标为准。
| 案例与选型建议 | 场景图 | 点云图 | 模板图 |
|---|---|---|---|
| 通用有序:长条平面工件 工件尺寸较大、形状细长且摆放姿态固定。优先保留长边、端部和孔位等特征,平面区域适当降采样;网格模板可使用 仅当前视角模式。 |  |   |   |
| 通用无序:带孔并存在自遮挡 通过多视角采集确定稳定区域,使用外轮廓和固定孔位等特征,必要时采用局部模板。 |  |  |   |
| 面型有序:高度差或曲面起伏 保留高度差、棱边和曲面起伏等深度特征,避免把不可见的背面点云加入模板。 |  |  |   |
| 面型有序:工艺误差导致高度波动 选择在允许波动范围内仍稳定可见的区域,减少对单一高度边界的依赖;必要时结合关键点或扩大有效模板区域。 |  |  |   |
| 面型无序:旋转对称并存在自遮挡 使用能表达整体方向的关键点,并将关键点与 CAD 中心点对齐;模板区域选取多视角下稳定的轮廓和深度特征。 |   |  |    |
| 通用无序:凸曲面反光与正反面差异 分别生成正面和反面(当前视角)点云模板,同时生成覆盖工件整体的关键点;两个模板分别与 CAD 正反面贴合。 |   |  |   |
| 面型定位装配(仅带点云匹配) 突出装配所需的轮廓和定位特征,避免引入与装配无关的背景或背面点云。 |  |  |  |
| 通用定位装配 保留能约束装配方向的轮廓、孔位和高度差;点云特征不足或存在对称结构时,配合关键点模型。 |   |  |  |
7. 检查清单
导出模板前,建议逐项确认:
- 模板仅包含工件点云,不包含背景、夹具或其他无关点云。
- 模板点云在实际姿态变化范围内稳定可见,且特征具有显著性和唯一性。
- 点云数量与密度满足精度和速度要求,必要时已完成降采样。
- 相机采图模板的两次采集条件一致;历史数据模板来源完整。
- 使用网格、关键点和点云模板时,三者坐标系已统一;相机坐标模板已执行点云对齐网格。
- 工件易磨损、变形或工艺波动明显时,已安排定期复核和更新。