
个数计算与发送配置说明
1. 配置关系
PickWiz 中与个数计算和发送相关的配置分布在机器人配置、视觉计算配置和实例过滤中:
| 配置项 | 配置位置 | 作用 |
|---|---|---|
| 发送实例个数 | 机器人配置 → 自定义报文格式 | 控制每次向机器人发送的实例个数。 |
| 发送抓取点个数 | 机器人配置 → 自定义报文格式 | 控制每个实例向机器人发送的抓取点个数。 |
| 位姿计算个数 | 可视化视窗 → 视觉计算配置 | 控制 2D 识别、排序和过滤后实际计算位姿的实例个数。 |
| 保留前 N 个实例 | 抓取策略 → 实例过滤 | 只保留前 N 个实例,过滤超出数量的实例。 |
配置时先确定需要计算多少个实例的位姿,再根据机器人每次能够处理的结果数量,设置发送实例个数和发送抓取点个数。
2. 配置发送数量
在机器人配置 → 自定义报文格式中设置发送实例个数和发送抓取点个数。
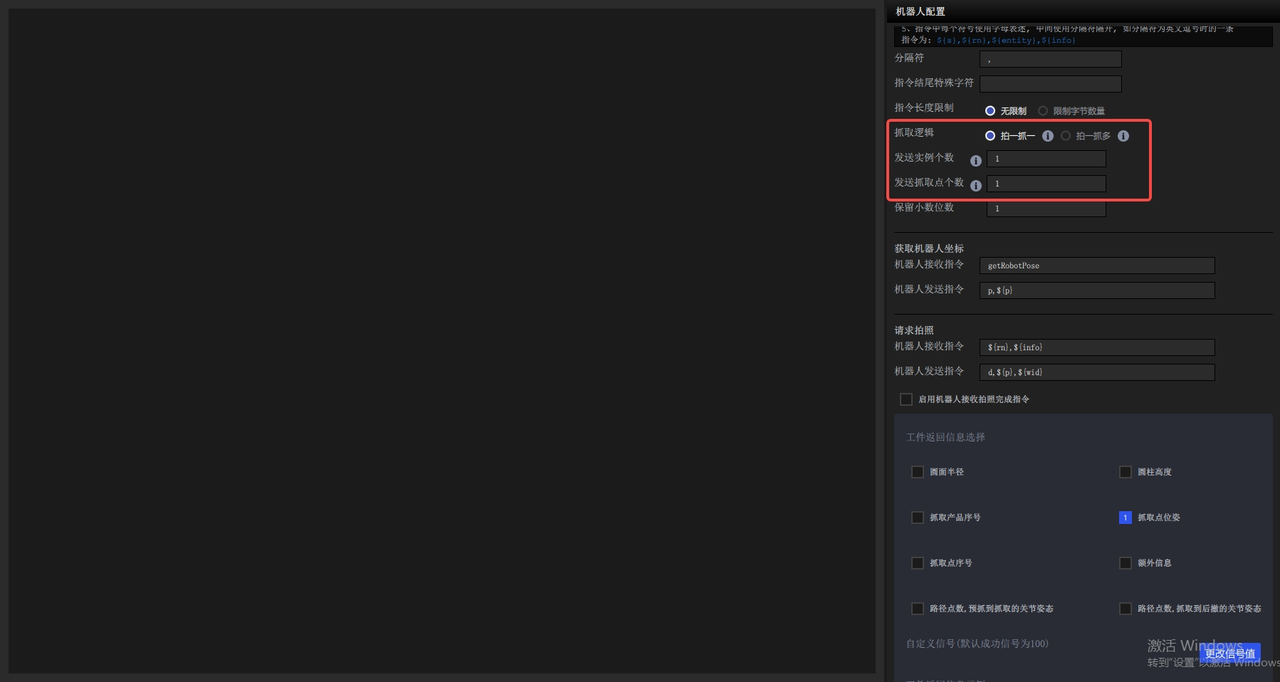
常见配置组合如下:
| 发送目标 | 发送实例个数 | 发送抓取点个数 | 说明 |
|---|---|---|---|
| 1 个实例的 1 个抓取点 | 1 | 1 | 每次发送一个实例及其一个抓取点。 |
| 2 个实例,每个实例 1 个抓取点 | 2 | 1 | 若最后仅剩 1 个实例,则发送该实例的 1 个抓取点。 |
| 1 个实例的 2 个抓取点 | 1 | 2 | 需要为该工件至少配置 2 个抓取点。 |
| 2 个实例,每个实例 2 个抓取点 | 2 | 2 | 每次最多发送 2 个实例,每个实例发送 2 个抓取点。 |
3. 配置位姿计算个数
在可视化视窗 → 视觉计算配置中设置位姿计算个数。
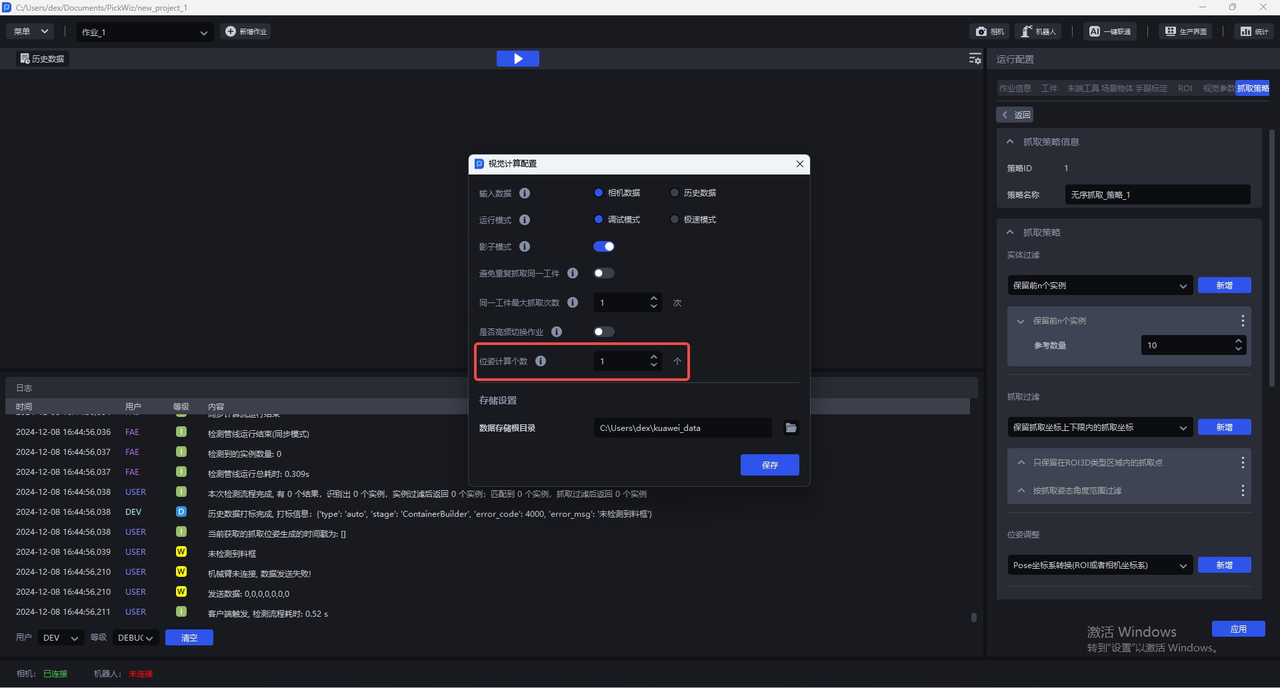
该值表示 2D 识别、排序和过滤后,实际计算位姿的实例个数。数值越大,计算耗时通常越长。各场景的建议如下:
- 拆垛:建议设置为一层的实例个数。
- 有序场景:一般与“保留前 N 个实例”设置的数值一致。
- 无序场景:一般设置为 5~20,数值越大,耗时越长。
- 定位装配:场景内只有单个目标时,一般设置为 1。
具体操作请参照视觉计算配置功能使用指南。
4. 配置实例保留数量
在抓取策略 → 实例过滤中可以配置保留前 N 个实例。该功能只保留前 N 个实例,超出的实例会被过滤。
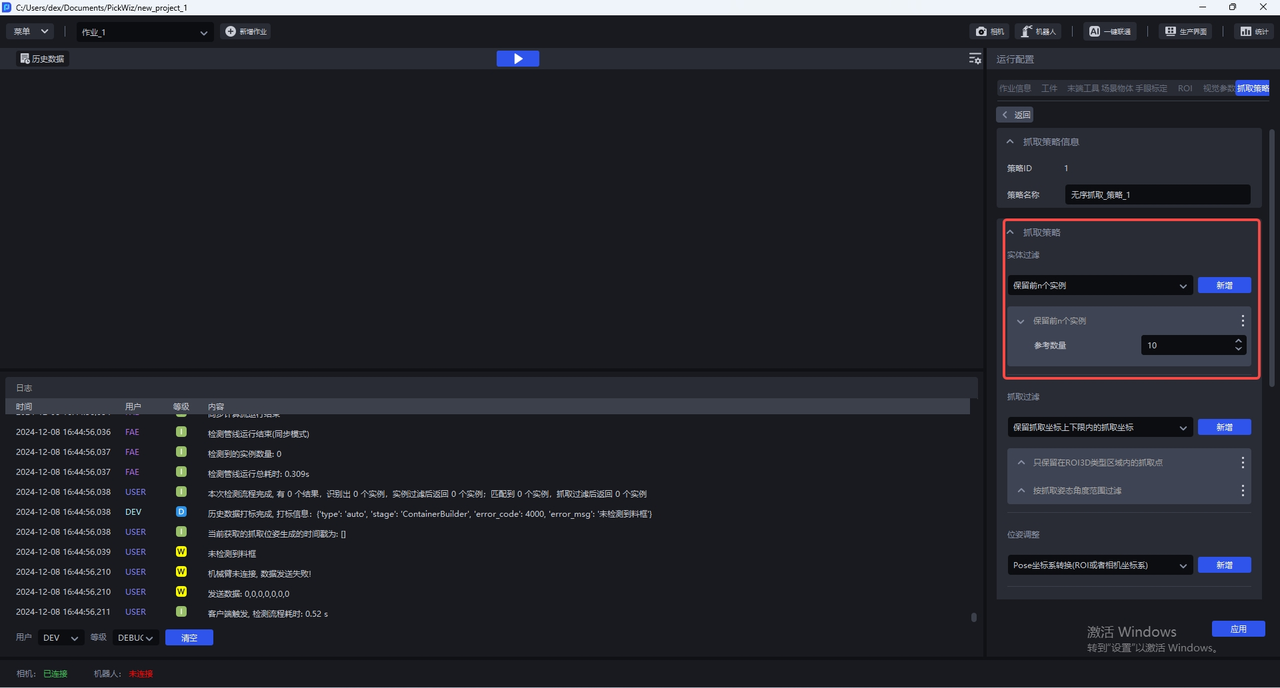
注意
目前不建议使用“保留前 N 个实例”函数,该函数后续将被废弃。