
故障排查
7. 故障排查
出现异常时,应按照“输入数据—2D 识别—实例过滤与排序—3D 姿态—抓取点”的顺序定位,先找到结果开始异常的阶段,再调整对应配置。
7.1 快速定位
| 现象 | 优先检查 | 处理入口 | 通过标准 |
|---|---|---|---|
| 未识别、漏识别、误识别或掩膜异常 | ROI、图像亮度、预处理结果、缩放比例、置信度和实例过滤 | ROI、相机、2D 预处理、实例分割和实例过滤配置 | 每个顶层纸箱对应一个完整实例,无明显误识别 |
| 抓取角度错误 | ROI 轴向、机器人旋转表达式、工具 TCP、手眼标定和姿态坐标系 | 机器人配置、手眼标定、纸箱姿态估计 | 姿态轴与纸箱边缘一致,机器人低速接近方向正确 |
| 抓取点轻微偏移 | 标定精度、TCP、纸箱点云、抓取位置和邻域范围 | 标定结果检查、末端工具、抓取点调整 | 多次运行的偏移稳定且处于项目允许范围 |
| 抓取点悬空、下压过深或严重偏移 | 点云是否塌陷、缺失或异常起伏,相机成像配置及 3D 预处理 | 相机配置、3D 预处理和纸箱姿态估计 | 纸箱上表面点云连续,抓取点位于实际表面 |
| 上层仍有纸箱时输出下层实例 | 上层实例是否识别和姿态计算成功、顶层纹理、实例排序及遮挡过滤 | 顶层纹理、实例排序、抓取点过滤 | 上层存在有效抓取点时,不输出下层抓取点 |
| 视觉计算耗时异常 | DEBUG 日志中各阶段耗时 | 视觉计算配置和节拍异常解决方案 | 各处理阶段及总耗时满足现场要求 |
7.2 排查 2D 识别异常
- 检查 ROI 2D 是否包含完整纸箱;纸箱被边界截断时,先修正 ROI。
- 检查原始图像是否过亮、过暗、模糊或存在强反光;图像异常时先调整相机。
- 使用处理过程或历史数据检查实例分割前的图像,确认 2D 预处理没有误删纸箱。
- 检查缩放比例和置信度下限阈值。
- 查看日志中的实例数量。如果实例分割有结果、实例过滤后变为
0,应检查实例过滤参数。 - 大角度旋转造成漏识别时,可启用自动增强并增加必要的旋转角度;旋转角度越多,处理耗时越长。
- 完成以上调整后仍无法稳定识别,再考虑使用假面模式或影子模式优化模型。
处理入口:
7.3 排查抓取角度与轻微偏移
抓取角度错误时,按以下顺序检查:
- ROI 3D 的 Z 正方向是否朝上。
- 机器人轴数、旋转表达式和坐标系类型是否正确。
- 末端工具模型的原点和方向是否与机器人 TCP 一致。
- 作业是否选择了正确的手眼标定结果。
- 纸箱姿态估计是否使用预期的坐标系。
- 姿态轴在 3D 结果中是否与纸箱长、短边一致。
抓取点只有小幅稳定偏移时,先通过戳点验证区分标定误差与视觉误差。不要在原因未确认时直接增加抓取点偏移量,否则可能只修正某一层纸箱,并扩大其他高度下的偏差。
处理入口:
7.4 排查抓取点悬空或下压过深
先从侧面检查纸箱上表面的点云。如果点云本身塌陷、悬浮或大面积缺失,应先检查相机成像配置,不要使用抓取点偏移补偿点云错误。
纸箱表面存在实际高低差时,“滤除物体距离超限的点云”的阈值必须覆盖可能出现的最大高度差。阈值过小会删除有效表面点云,导致抓取点悬空、下压或偏向局部区域。
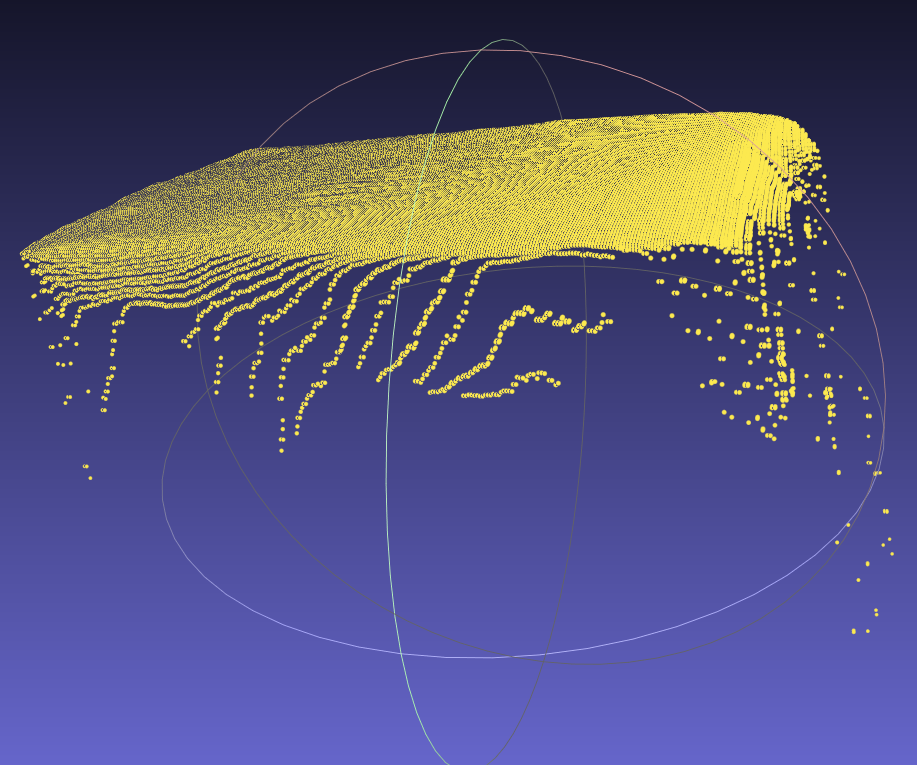
调整后应使用最高层、最低层及表面不平整样本重新验证。详细说明参见3D预处理函数配置指南。
7.5 排查错误输出下层纸箱
按以下顺序定位:
- 检查上层纸箱是否成功完成 2D 识别、实例过滤、姿态估计和抓取点生成。
- 上层纸箱识别失败时,先处理对应阶段的问题,不要只通过排序隐藏故障。
- 上下层纸箱同时被识别时,检查“提取最上层纹理”的距离阈值和聚类结果。
- 上下层均计算成功但下层排在前面时,检查 ROI Z 轴方向及 Z 坐标从大到小的排序策略。
- 下层抓取点仍然保留时,检查“过滤被遮挡工件的抓取点”的检测方向、长方体范围和点云数量阈值。
- 重新运行多层纸箱数据,确认上层存在有效抓取点时,下层抓取点不会进入最终输出。